الملخص:
طوّر مهندسو معهد ماساتشوستس للتكنولوجيا روبوتًا رفيعًا تحت الماء مدعومًا بخلايا العضلات الهيكلية الحية. الجهاز لا يحتوي على محرك تقليدي . الجسم الرئيسي عبارة عن زعانف هلامية يمكن التحكم فيها بشكل مستقل، يبلغ طول كل منها حوالي 15 مم وعرضها 7 مم وسمكها 0.5 مم. السطح مغطى بطبقة رقيقة من الخلايا العضلية يقل سمكها عن 15 ميكرون. سمح فريق البحث لخلايا العضلات الهيكلية للفأر بالتعبير عن قنوات أيونية حساسة للضوء يمكنها الاستجابة للضوء الأزرق. بعد تشعيع الضوء الأزرق بطول موجي يبلغ حوالي 470 نانومتر، تنقبض الخلايا وتدفع زعانف الهلام إلى الرفرفة، مما يدفع الروبوت إلى التحرك في الماء.
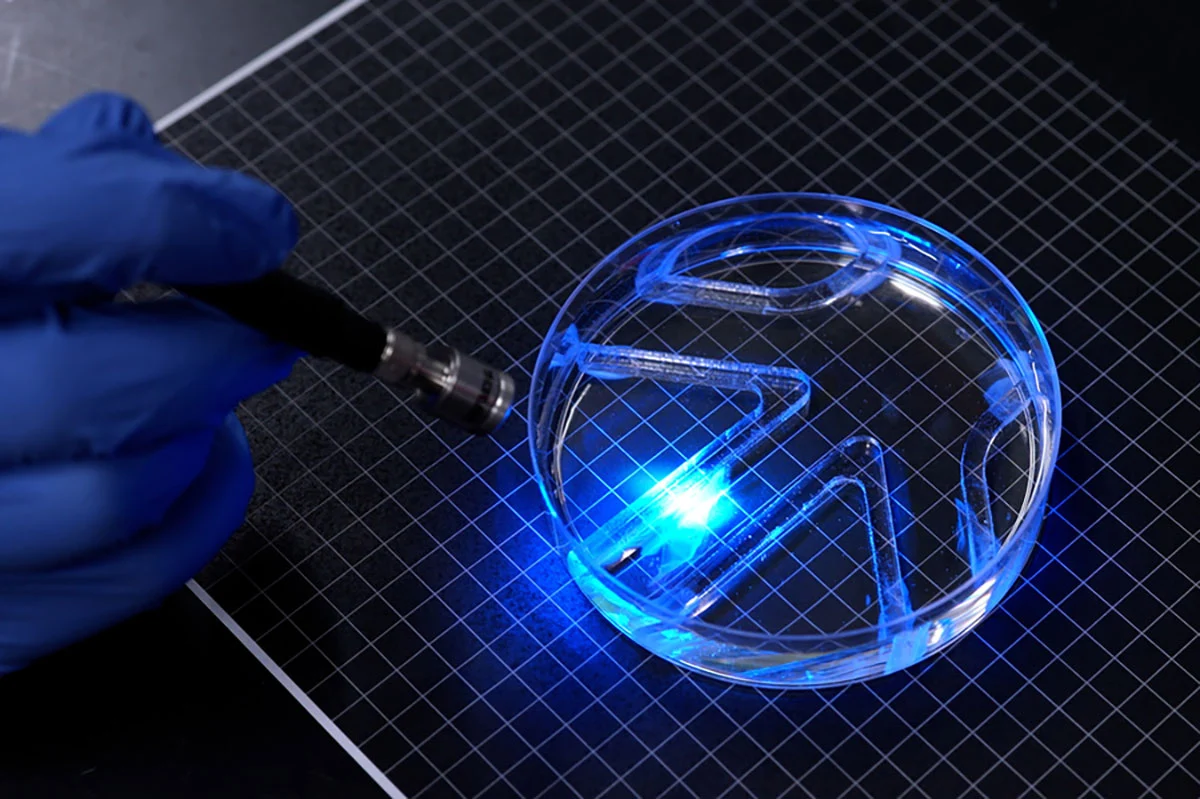
تم نشر نتائج البحث في "المواد الوظيفية المتقدمة". صنع الفريق سقالة من الجيلاتين الميثاكريلاتي تسمى GelMA وطبعت أخاديد على السطح لتوجيه خلايا العضلات للمحاذاة في نفس الاتجاه. بالمقارنة مع هلام الفيبرين المستخدم سابقًا، فإن سقالة GelMA أكثر قدرة على تحمل تقلص العضلات وأقل احتمالاً للانكماش مع حركات الخلايا. وجدت التجارب أيضًا أن الأخاديد المربعة في الأسفل أكثر ملاءمة لترتيب الخلايا العضلية والاندماج في الألياف وتوليد القوة المنسقة من الأخاديد ذات الشكل القوسي. وقام الباحثون أيضًا "بتدريب" الأنسجة العضلية من خلال تحفيز الوميض المتكرر لتعزيز إزاحة الانكماش. وأخيرًا، تشكل قطعتان من الأنسجة العضلية التي يتم التحكم فيها بشكل منفصل الزعانف اليسرى واليمنى للروبوت. يمكن للباحثين قيادة جانب واحد بشكل فردي أو قيادة كلا الجانبين في نفس الوقت لتغيير اتجاه وسرعة السفر.
في خزان طبق بتري، قام الباحثون يدويًا بتحريك مصدر الضوء لتوجيه الروبوت عبر متاهة بسيطة. تبلغ السرعة الخطية القصوى الواردة في الورقة حوالي 4 أضعاف طول جسم الطائرة في الدقيقة، وتبلغ سرعة الدوران القصوى حوالي 1200 درجة في الدقيقة. وقال معهد ماساتشوستس للتكنولوجيا إن هذا أبطأ بكثير من السباح الأولمبي، ولكنه يشبه سمكة القرش البطيئة الحركة. وتعتمد "الملاحة" هنا على موظفين خارجيين للتحكم في مصدر الضوء، ولا يتمتع الروبوت بعد بإدراك مستقل أو اتخاذ قرار أو أنظمة تحكم داخلية.
تشير الورقة أيضًا إلى أن قوة تقلص حجم الوحدة للفيلم العضلي ثنائي الأبعاد الأمثل تبلغ حوالي 20 مرة من الأنسجة العضلية ثلاثية الأبعاد؛ تم تحسين وقت الصيانة الوظيفية بعد فصله عن الدعم الثابت من أقل من 10 دقائق لبنية الفيبرين القديمة إلى أكثر من 30 يومًا لبنية GelMA. تشير هذه الأيام الثلاثين إلى العمر الوظيفي لمشغل الغشاء العضلي دون دعم ثابت في التجربة، ولا تعني أن الروبوت يمكنه السباحة بشكل مستمر لمدة شهر. أظهرت الدراسات أن إزاحة الأنسجة بعد التدريب على التحفيز الضوئي تبلغ حوالي 4 أضعاف إزاحة المجموعة الضابطة غير المدربة.
يهدف هذا التصميم إلى حل مشكلة الروبوتات الهجينة الحيوية التقليدية كونها كبيرة الحجم وتتطلب عددًا كبيرًا من الخلايا العضلية المستنبتة ثلاثية الأبعاد. يعتقد فريق البحث أن الأنسجة الحية الناعمة والمستجيبة للبيئة ولديها قدرات معينة على الشفاء الذاتي يمكن استخدامها في مهام مثل استكشاف المياه الهشة والمراقبة البيئية في المستقبل. ومع ذلك، لا يزال البحث يعتمد على خط خلية عضلية فأر واحد، وزعانف بسيطة وتحفيز الضوء الأزرق الخارجي؛ قال الفريق إن الخطوة التالية ستكون تحسين هيكل الجسم لزيادة السرعة واستكشاف تكامل مصادر الضوء الدقيقة وإمدادات الطاقة المحمولة. إن التطبيقات مثل الجراحة طفيفة التوغل هي في الوقت الحالي مجرد أفكار طويلة المدى ولم يتم التحقق منها عمليًا بعد.
التعليقات