الملخص:
طوّر مهندسو معهد ماساتشوستس للتكنولوجيا روبوتًا رفيعًا للسباحة مدعومًا بخلايا العضلات الهيكلية الحية. وهو يتألف من طبقة هيدروجيل مرنة بحجم العلكة وبنيتين تشبهان الزعانف. تغطي الخلايا العضلية الزعانف. يستخدم فريق البحث الضوء لتحفيز تقلص العضلات وجعل الزعانف ترفرف لدفع الروبوت للأمام في الماء. ومن خلال تسليط الضوء على الزعانف اليسرى واليمنى بالتناوب، تمكن الباحثون من قلب الحيوان وتوجيهه عبر متاهة بسيطة تحت الماء في طبق بتري.
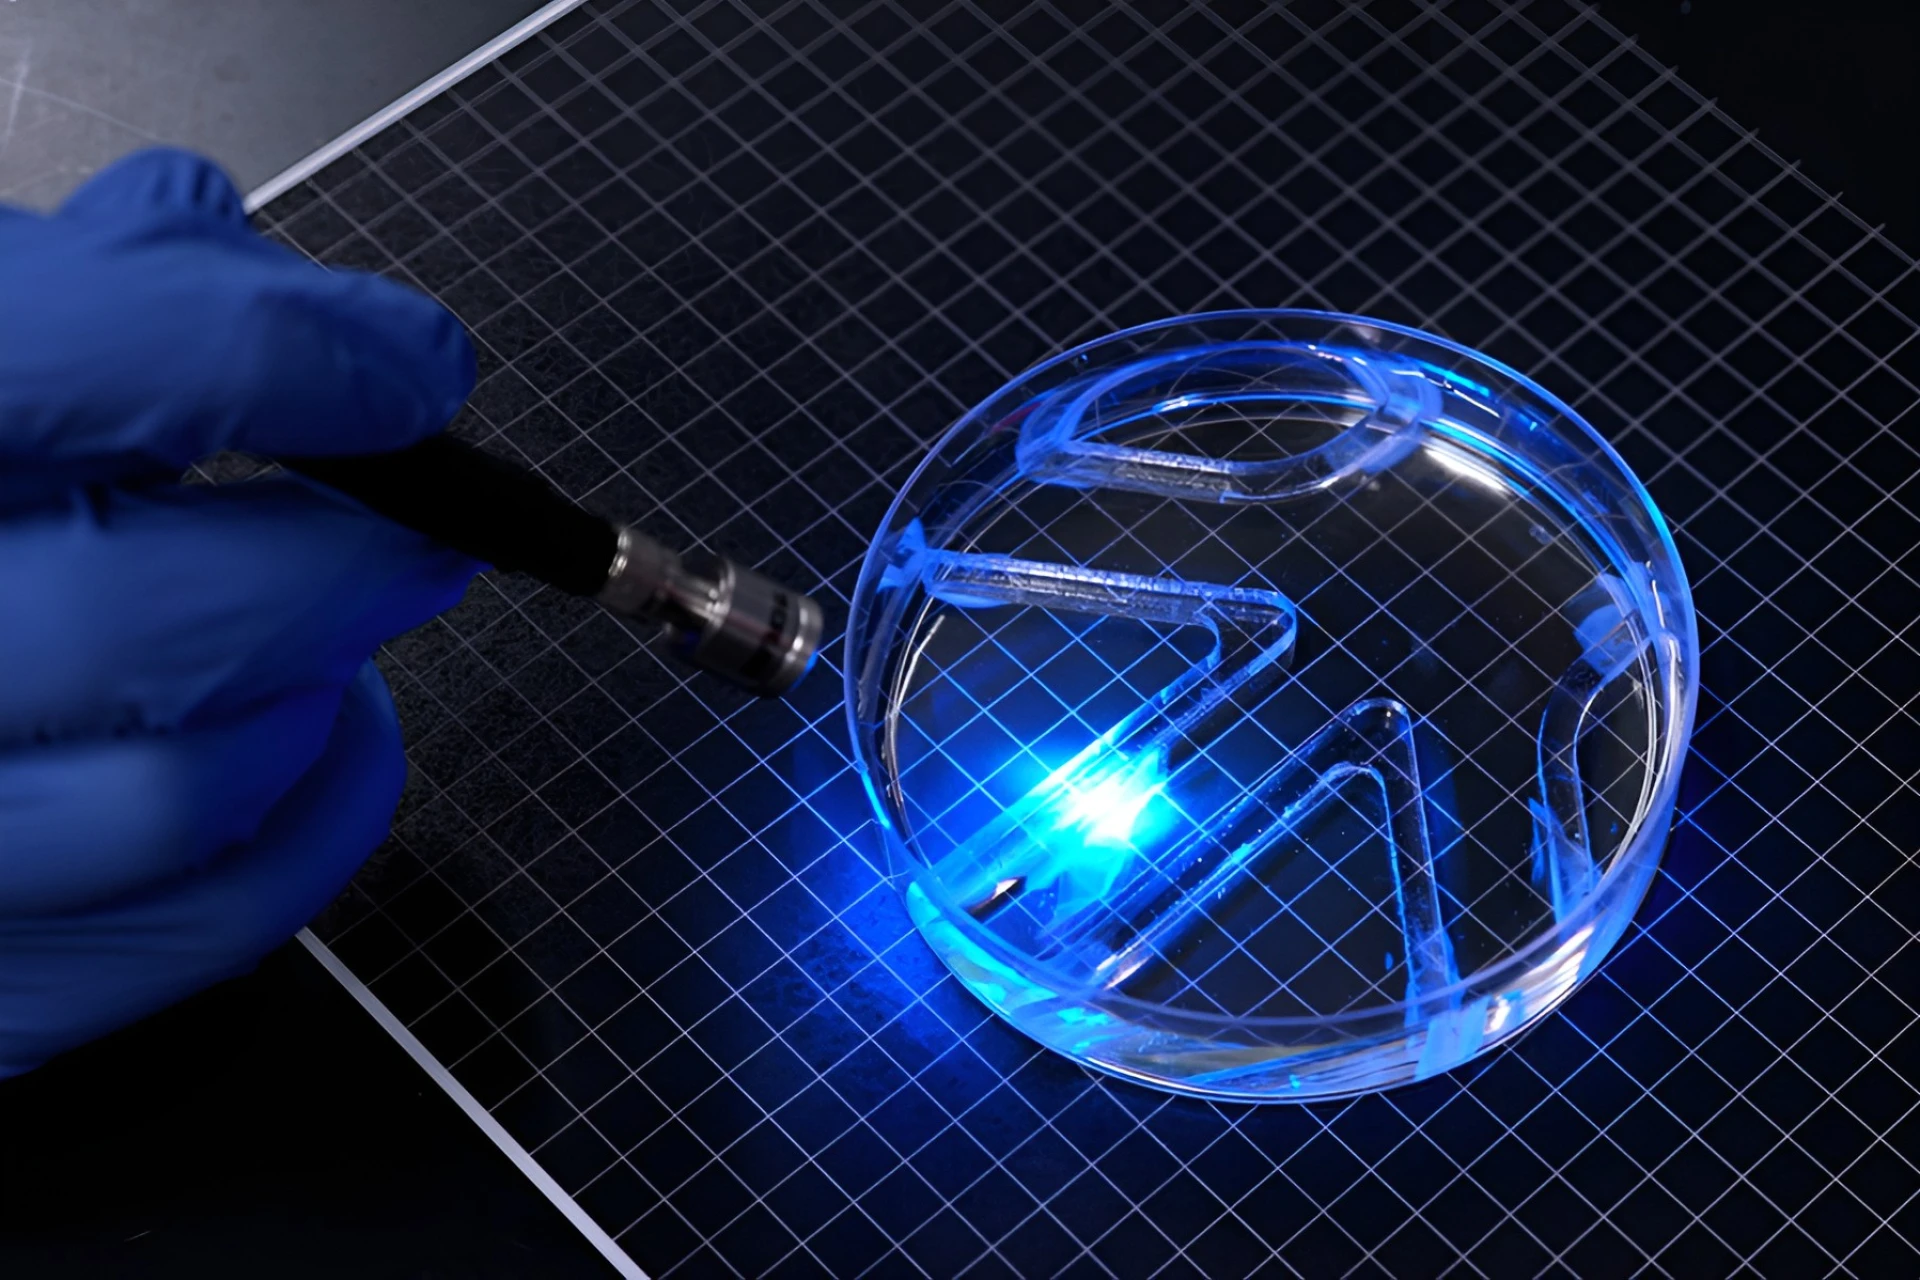
يستخدم هذا الروبوت طبقة واحدة من غشاء الخلية العضلية، ويبلغ سمك الهيكل العام حوالي نصف ملليمتر. استخدم فريق البحث جيلاتين ميتاكريليت (GelMA) لصنع هيكل عظمي داعم، وضغطوا على أخاديد مربعة الشكل على السطح للسماح للخلايا بالترتيب على طول الأخاديد والاندماج في ألياف العضلات بنفس الاتجاه. قال الباحثون إن جل الفيبرين المستخدم في الماضي كان ناعمًا للغاية ويتجعد بسهولة عندما تنقبض العضلات. يمكن لـ GelMA الأقوى والأخاديد المربعة أن تدعم الخلايا بشكل أفضل وتساعد العضلات على العمل معًا لممارسة القوة. يبلغ طول كل زعنفة حوالي 15 ملم وعرضها 7 ملم وسمكها 0.5 ملم.
يستخدم الروبوت خلايا العضلات الهيكلية المعدلة وراثيًا للاستجابة للضوء. قام فريق البحث أولاً بتحفيز الخلايا بنبضات ضوئية مرتين يوميًا لمدة 15 دقيقة في كل مرة. وبالمقارنة مع المجموعة الضابطة غير المدربة، زاد إزاحة الزعانف بعد التدريب بنحو أربع مرات. وتشير الورقة البحثية إلى أن هذا الفيلم العضلي ثنائي الأبعاد يمكن أن ينتج قوة بمستوى ملي نيوتن وشوطًا بمستوى ملليمتر. تبلغ كثافة قوتها الانقباضية لكل وحدة حجم الأنسجة حوالي 20 مرة ضعف العضلات ثلاثية الأبعاد، كما زادت قدرتها على العمل المستمر في حالة غير ثابتة من أقل من 10 دقائق إلى أكثر من 30 يومًا.
في ظل ظروف الاختبار المثالية، تبلغ سرعة السباحة الخطية للروبوت حوالي 4 أطوال ذاتية في الدقيقة، ويمكن أن تصل سرعة دورانه إلى 1200 درجة في الدقيقة. ولا يزال يتطلب من الباحثين الاحتفاظ بمصدر ضوء خارج طبق بيتري للتحكم فيه، ولا يوجد على متنه حتى الآن معدات إلكترونية أو قدرات ملاحية مستقلة؛ وبالتالي، فإن كلمة "غير مثبت" تعني أن جسم الروبوت لا يحتاج إلى توصيله بقوس خارجي، وهو ما لا يعني أنه يمكن أن يعمل بشكل مستقل دون التحكم في الإضاءة الخارجية. ويعترف الباحثون أيضًا بأن البنية الحالية بسيطة وسرعة السباحة بطيئة، ولا يزال هناك طريق طويل قبل أن يمكن استخدامها في المياه المفتوحة.
ترأس فريق البحث ريتو رامان، الأستاذ المشارك في الهندسة الميكانيكية في معهد ماساتشوستس للتكنولوجيا، وكان المؤلف الأول هو طالبة الدراسات العليا ماهيرا باوا. نُشرت النتائج في مجلة Advanced Functional Materials، تحت عنوان "مشغلات أفلام العضلات الهيكلية ثنائية الأبعاد تعمل على تحسين كفاءة الروبوتات الحيوية الهجينة". ويعتقد الفريق أن التصميم الرفيع قد يكون أكثر ملاءمة للخلايا وأرخص في التصنيع من الكتل العضلية ثلاثية الأبعاد التي تتطلب عددًا كبيرًا من الخلايا، ومن المتوقع أيضًا أن يحسن كفاءة الحركة؛ وفي المستقبل، يمكن استخدامه للمراقبة البيئية، أو لأداء مهام الكشف الدقيقة في البيئات الهشة وغير المتوقعة. ومع ذلك، يستخدم البحث حاليًا خطًا خلويًا واحدًا فقط، وأليافًا عضلية مرتبة بشكل أحادي الاتجاه، وبنية هيكلية بسيطة. الخطوة التالية للفريق هي تحسين تصميم الجسم والزعانف، وزيادة سرعة السباحة، واستكشاف أنماط أخرى من الحركة.
التعليقات