الملخص:
مع دخول الطائرات بدون طيار بشكل متزايد في مجالات مثل التفتيش الصناعي، والمراقبة الزراعية، والبحث والاستكشاف العلمي، فإن طريقة حركة الروبوتات التي تبدو بسيطة ولكنها أكثر توفيرًا للطاقة تجتذب اهتمامًا متجددًا. أعلن فريق بحثي من جامعة واشنطن مؤخراً عن روبوت قفز مصغر يسمى "DirectHop". تصميمه مستوحى من كائنات طبيعية تقفز مثل البراغيث، لكنه يتبنى مسارًا تقنيًا مختلفًا تمامًا عن الروبوتات المماثلة الموجودة.
وأشار الباحثون إلى أنه في العديد من السيناريوهات، يكون استهلاك الطاقة لحركة القفز أقل بكثير من استهلاك الطيران. خذ الحشرات كمثال. يحتاج البعوض إلى استهلاك الطاقة بشكل مستمر لمواصلة الطيران، بينما تحتاج البراغيث فقط إلى إطلاق الطاقة لحظة الإقلاع لاستكمال حركتها. من الناحية النظرية، يمكن أن تكون كفاءة استخدام الطاقة في القفز أعلى بمرتين تقريبًا من الطيران. وهذا يعني أنه في المستقبل، قد يكون عدد كبير من الروبوتات الصغيرة الرخيصة قادرة على أداء مهام معقدة بتكلفة أقل بكثير من الطائرات بدون طيار، مثل البحث عن تسرب الغاز في مصافي النفط، ومراقبة الري والتسميد في الأراضي الزراعية، وحتى القيام بمهام استكشاف الكواكب.
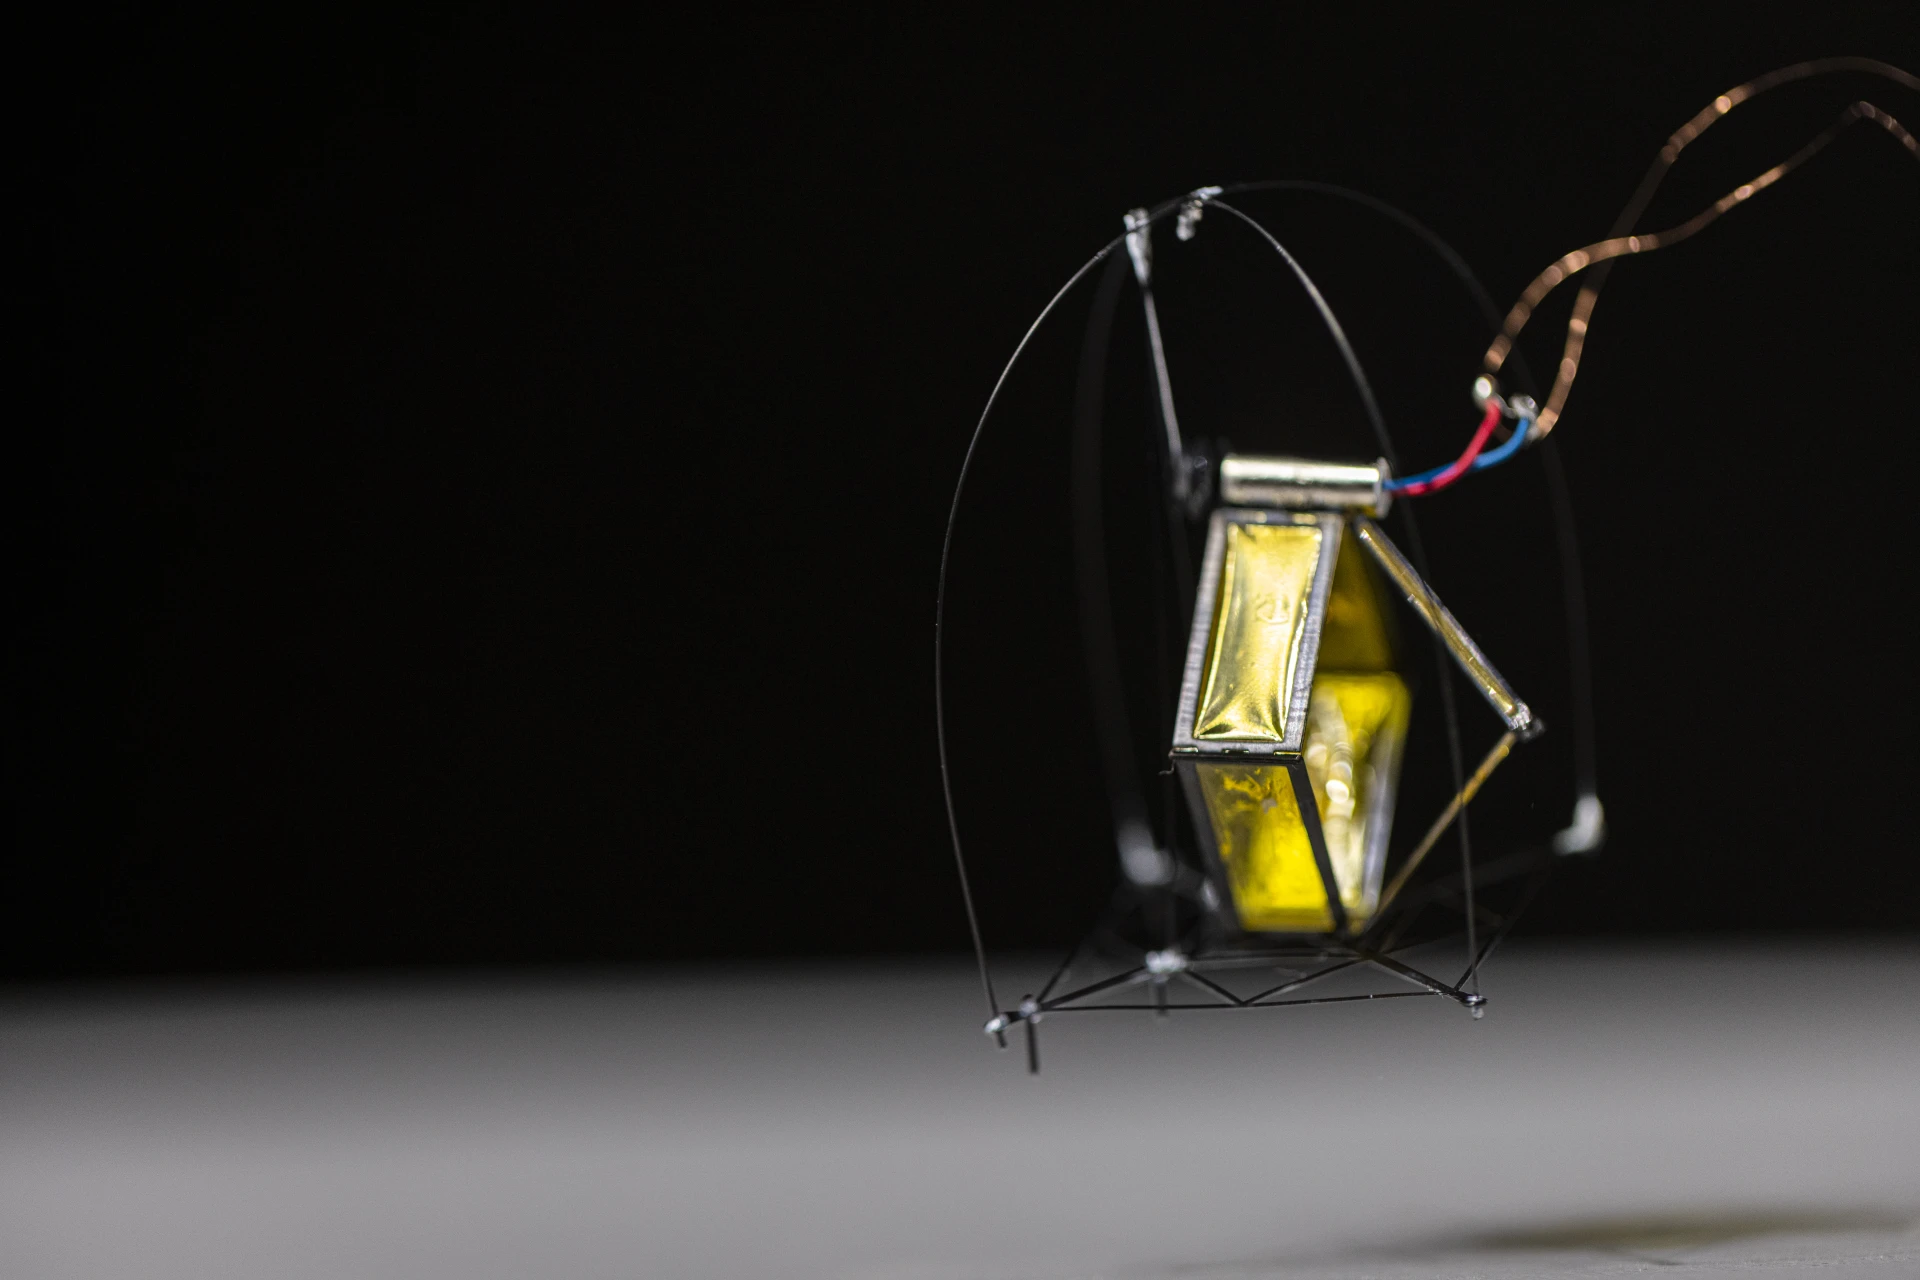
لاختبار هذا المفهوم، قام مهندسو جامعة واشنطن بتطوير DirectHop. يزن الروبوت حوالي 1 جرام وهو بحجم كف اليد فقط. يمكنه إكمال قفزات متعددة على التوالي، وارتفاع قفزته مرتفع بما يكفي لعبور درجات السلالم القياسية. يستخدم الروبوت محركًا صغيرًا وثلاثة أرجل قابلة للطي للعمل معًا لتحقيق إقلاع دقيق، مع وجود خطأ في التحكم في الارتفاع يبلغ سنتيمترات فقط.
على عكس معظم الروبوتات القافزة التي تحاكي بنية البراغيث، لا يستخدم DirectHop آلية تخزين الطاقة الزنبركية. تستخدم التصاميم التقليدية عادةً النوابض لتخزين الطاقة ومن ثم إطلاقها على الفور من خلال القفل، وبالتالي تحقيق قدرات مذهلة على القفز. على الرغم من أن هذا الحل يمكن أن يحقق قفزات لمسافات طويلة، إلا أنه من الصعب التحكم بدقة في ارتفاع ومسافة كل قفزة لأن إطلاق الزنبرك غالبًا ما يكون إجراء "الكل أو لا شيء". بالإضافة إلى ذلك، فإن تصنيع هياكل النوابض والمزلاج المعقدة بأحجام صغيرة للغاية يمثل تحديًا بطبيعته.
لذلك اختار فريق البحث التخلي عن نظام الزنبرك تمامًا واستخدم بدلاً من ذلك محركًا صغيرًا يعمل بالتيار المستمر لقيادة القفزة مباشرةً. ويقول المطورون إنهم وجدوا أن المحرك الصغير للغاية يمكنه في الواقع توفير تسارع سريع بما يكفي لتوليد الطاقة اللازمة للإقلاع بشكل مباشر. وهذه الطريقة أقرب إلى آلية الحيوانات الكبيرة القفز مثل الضفادع التي تعتمد على بذل القوة المباشرة بواسطة العضلات، بدلا من نموذج البراغيث التي تعتمد على تخزين الطاقة ثم إطلاقها.
أكبر ميزة لهذا التصميم هي إمكانية التحكم. من خلال ضبط وضع تشغيل المحرك، يمكن للروبوت تعديل ارتفاع القفز بحرية، بدلاً من أن يكون قادرًا على أداء وضع ثابت فقط لإجراء الطرد. وتظهر النتائج التجريبية التي قدمها الباحثون أنه يمكن رفع DirectHop بخفة عن الأرض ببضعة ملليمترات، ويمكنه أيضًا الإقلاع بكامل قوته والقفز فوق درجات السلالم العادية.

بالإضافة إلى التحكم الدقيق في القفز، يعتقد فريق البحث أن روبوتات القفز المستقلة تواجه أيضًا مشكلتين رئيسيتين أخريين: القدرة على الانقلاب والقدرة على التحرك بشكل مستمر. تميل العديد من الروبوتات الصغيرة إلى الانقلاب بعد الهبوط ولا تتمكن من مواصلة مهمتها بمجرد أن تفقد توازنها.
لحل هذه المشكلة، تم تجهيز DirectHop بآلية تمرير خاصة. عندما يهبط الروبوت، إذا كان وضعه غير طبيعي، يمكنه استخدام المحرك لدفع جسمه للتأرجح والعودة إلى حالته الطبيعية بشكل مستقل. تظهر بيانات الاختبار أن معدل نجاح المحاولة الأولى للروبوت في الانقلاب يبلغ حوالي 90%.
وفي الوقت نفسه، يتمتع DirectHop أيضًا بالقدرة على إعادة التحميل والقفز بشكل مستمر. بعد الانتهاء من عملية الإقلاع والهبوط، يمكن للنظام العودة بسرعة إلى حالة الاستعداد والاستمرار في الإجراء التالي. النموذج الأولي الحالي قادر بالفعل على إكمال جولات متعددة من مهام القفز على التوالي، وهو أمر غير معتاد بين الروبوتات بهذا الحجم.
قال فريق البحث إنه وفقًا لتقديراتهم، فإن تكلفة نقل هذا الروبوت القافز أقل بكثير من تكلفة الروبوتات الطائرة من نفس الحجم. نظرًا لعدم وجود حاجة إلى التحليق بشكل مستمر لاستهلاك الطاقة، فقد تظهر الروبوتات القافزة مزايا واضحة في سيناريوهات التطبيقات المستقبلية التي تتطلب تشغيلًا مستقلاً على المدى الطويل.
ومع ذلك، لا يزال DirectHop في مرحلة النموذج الأولي. وقال الباحثون إنه على الرغم من أن الروبوت قد حل المشاكل الأساسية الثلاث المتمثلة في القفز الذي يمكن التحكم فيه، والدوران الذاتي، والقفز المستمر، إلا أنه لا يزال بحاجة إلى التغلب على التحديات مثل تكامل مصدر الطاقة، والتحكم في التوجيه، والملاحة الذاتية في المستقبل.
وقال قائد البحث سوير فولر إنه في رأيه فإن العقبات التقنية الثلاثة الأكثر صعوبة أمام الروبوتات القفز هي التحكم في مسافة القفز، والتحول بشكل مستقل، وإعادة القفز بشكل مستمر. لقد نجح DirectHop في تجاوز هذه العتبات من خلال تصميم جديد. ومع استمرار تحسن النظام في المستقبل، من المتوقع أن يصبح هذا النوع من الروبوتات الصغيرة منصة متنقلة مستقلة مهمة أخرى بالإضافة إلى الطائرات بدون طيار، حيث تلعب دورًا في الصناعة والزراعة والإغاثة في حالات الكوارث وحتى استكشاف الفضاء.
التعليقات