الملخص:
قام باحثون من معهد ماساتشوستس للتكنولوجيا بتطوير نظام تخطيط مسار الطائرات بدون طيار يسمى SANDO. الهدف هو التخطيط المستمر لمسارات تجنب الاصطدام للطائرة في بيئة لا توجد فيها خريطة مسبقة وتكون العوائق المحيطة بها متحركة. بدلاً من محاولة التخمين الدقيق للمكان التالي لكل عائق، يقوم SANDO بحساب النطاق الذي قد يتحرك إليه العائق خلال فترة زمنية محددة بناءً على أعلى سرعة قد يصل إليها، وبناءً على ذلك يحجز ممرًا آمنًا ثلاثي الأبعاد للطائرة بدون طيار يتغير بمرور الوقت.
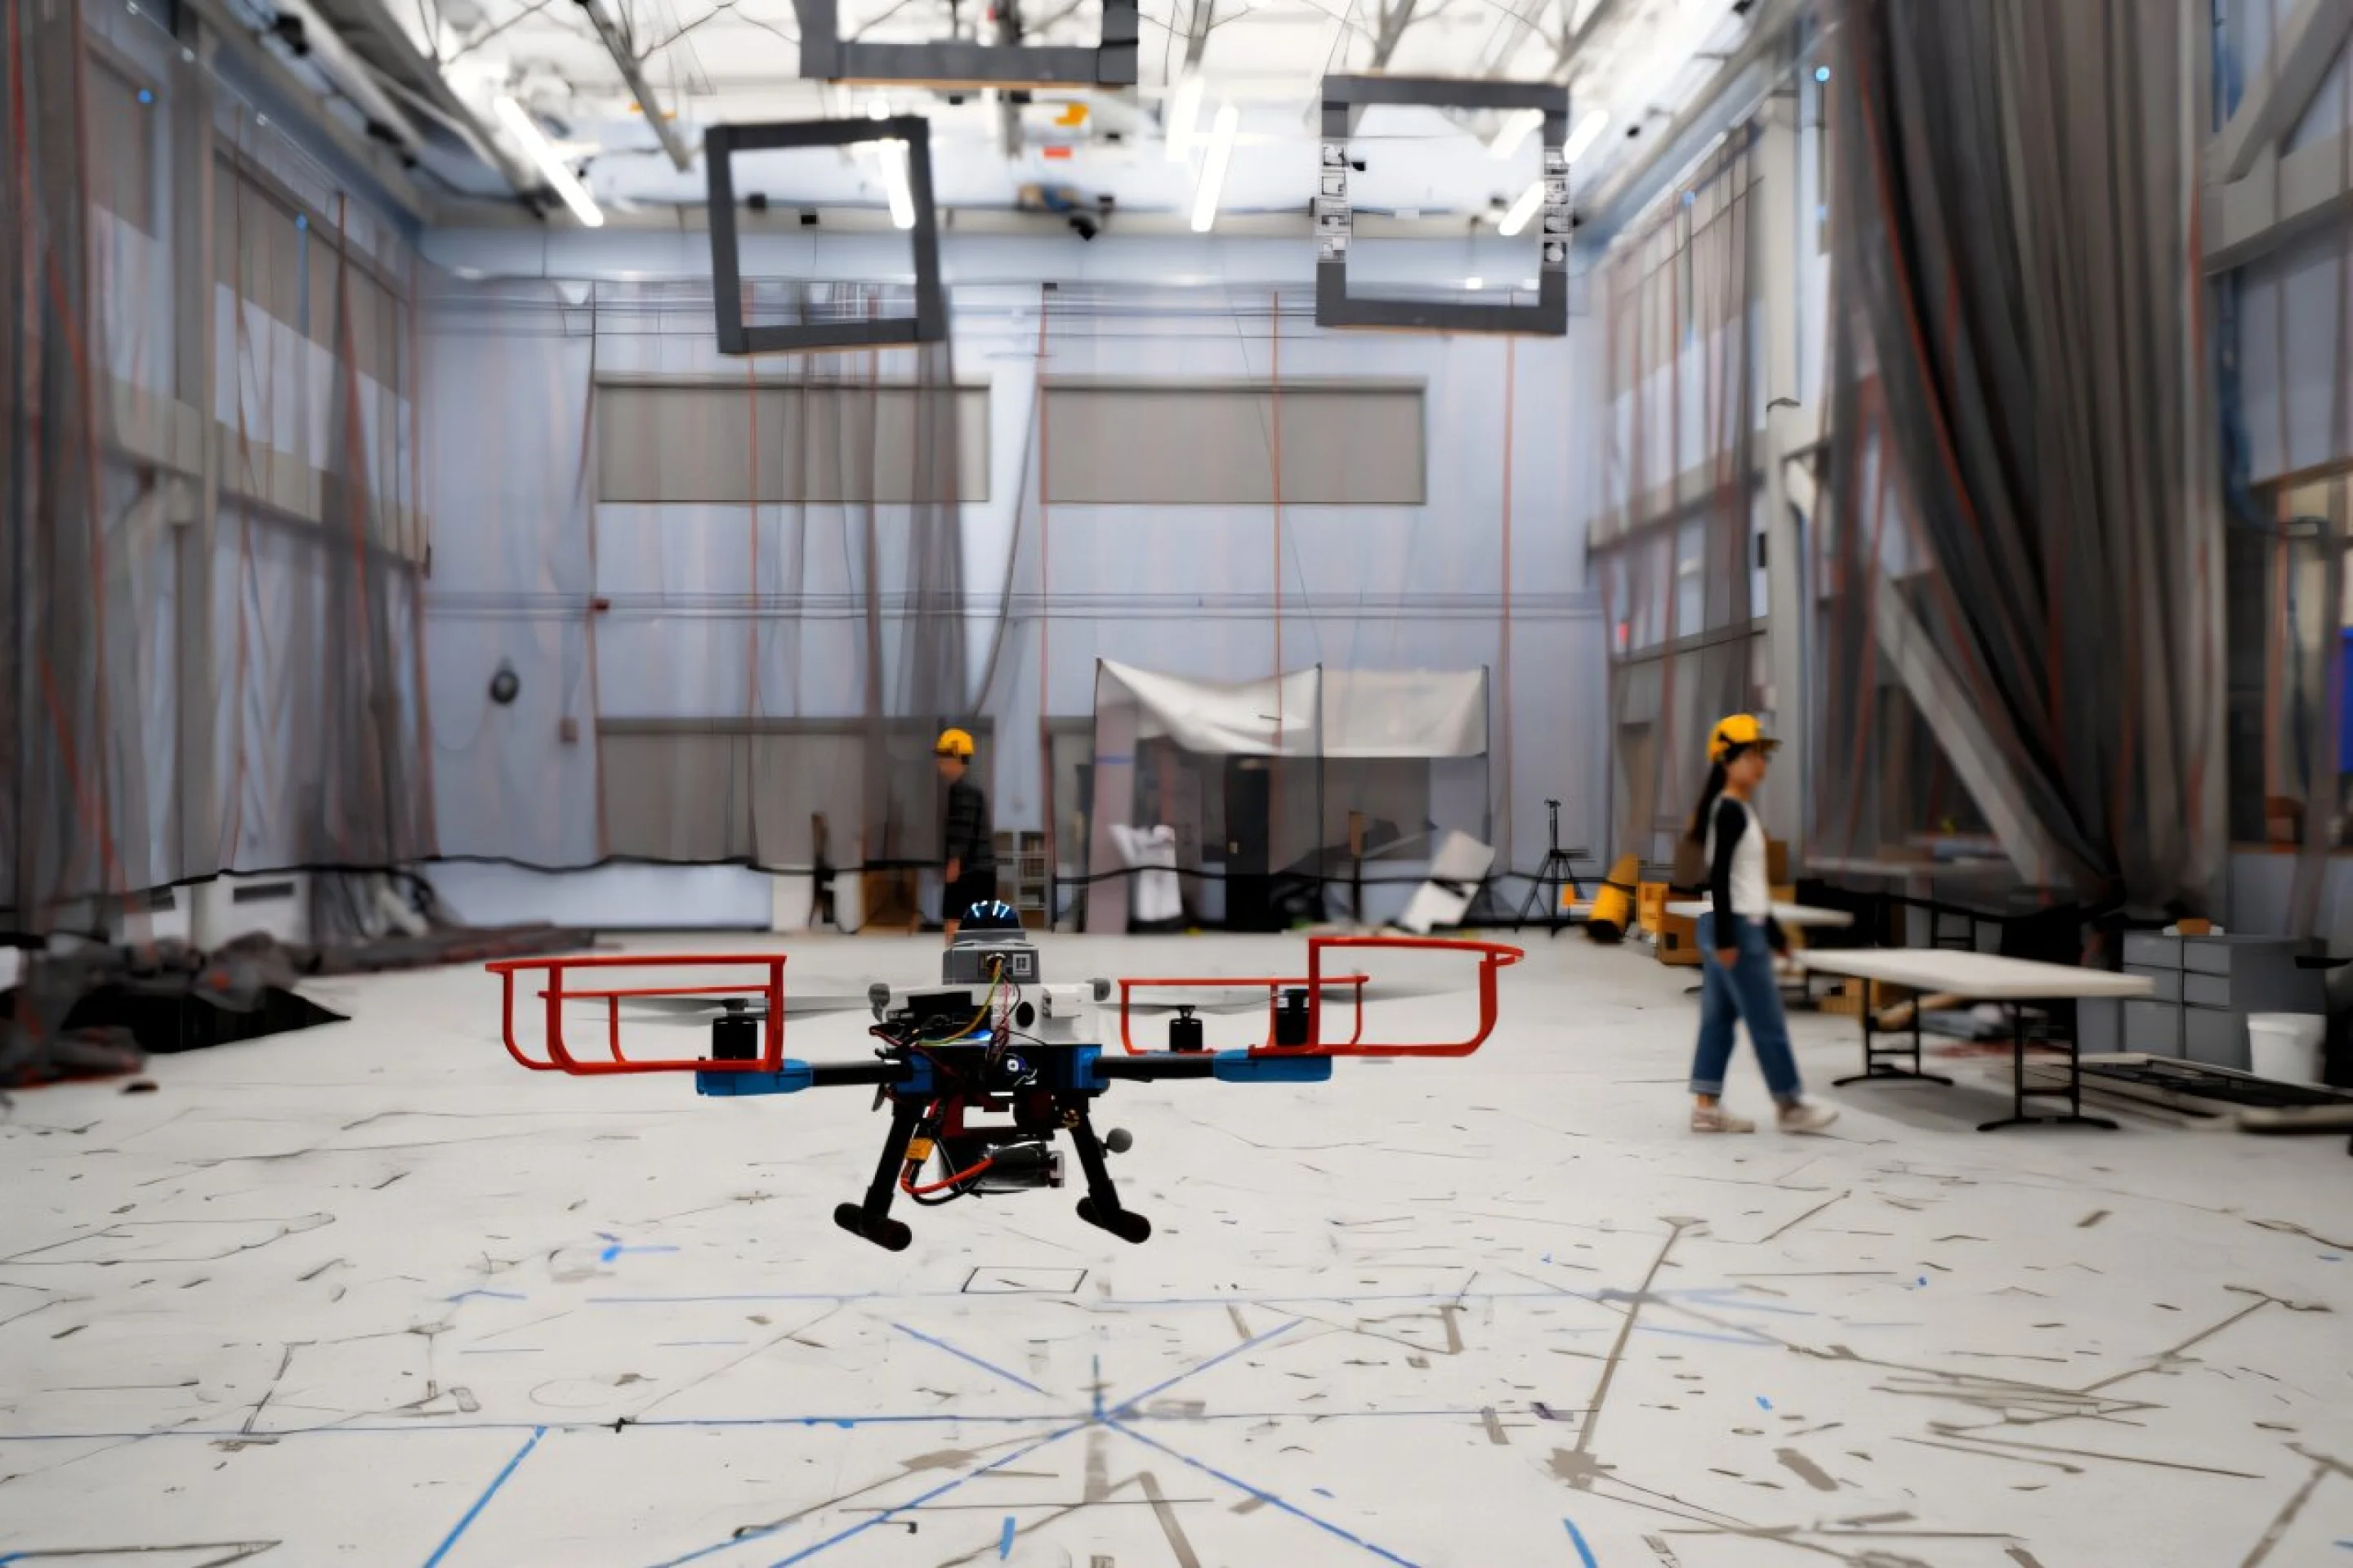
الاسم الكامل لشركة SANDO هو "تخطيط المسار الآمن المستقل في البيئات الديناميكية غير المعروفة". يستخدم النظام الكاميرات وأجهزة الاستشعار الموجودة على متن الطائرة لاكتشاف العوائق الديناميكية وتجميعها وتتبعها، ثم يستخدم مجالًا محيطًا لوصف المناطق التي من المحتمل أن تصل إليها هذه الأشياء في المستقبل. يدمج المخطط هذه المناطق في حسابات المسار لتشكيل سلسلة من الأجزاء الفضائية الخالية من العوائق والتي يتم تعديلها بمرور الوقت؛ كما أنها تستخدم خرائط حرارية لتحديد المناطق ذات العوائق الكثيفة لتوجيه الطائرات بدون طيار حول المناطق المزدحمة. وفي الممر الآمن، سيقوم النظام بحساب مسار هدف أسرع وإعادة التخطيط وفقًا للتغيرات البيئية مع تقدم الطائرة بدون طيار.
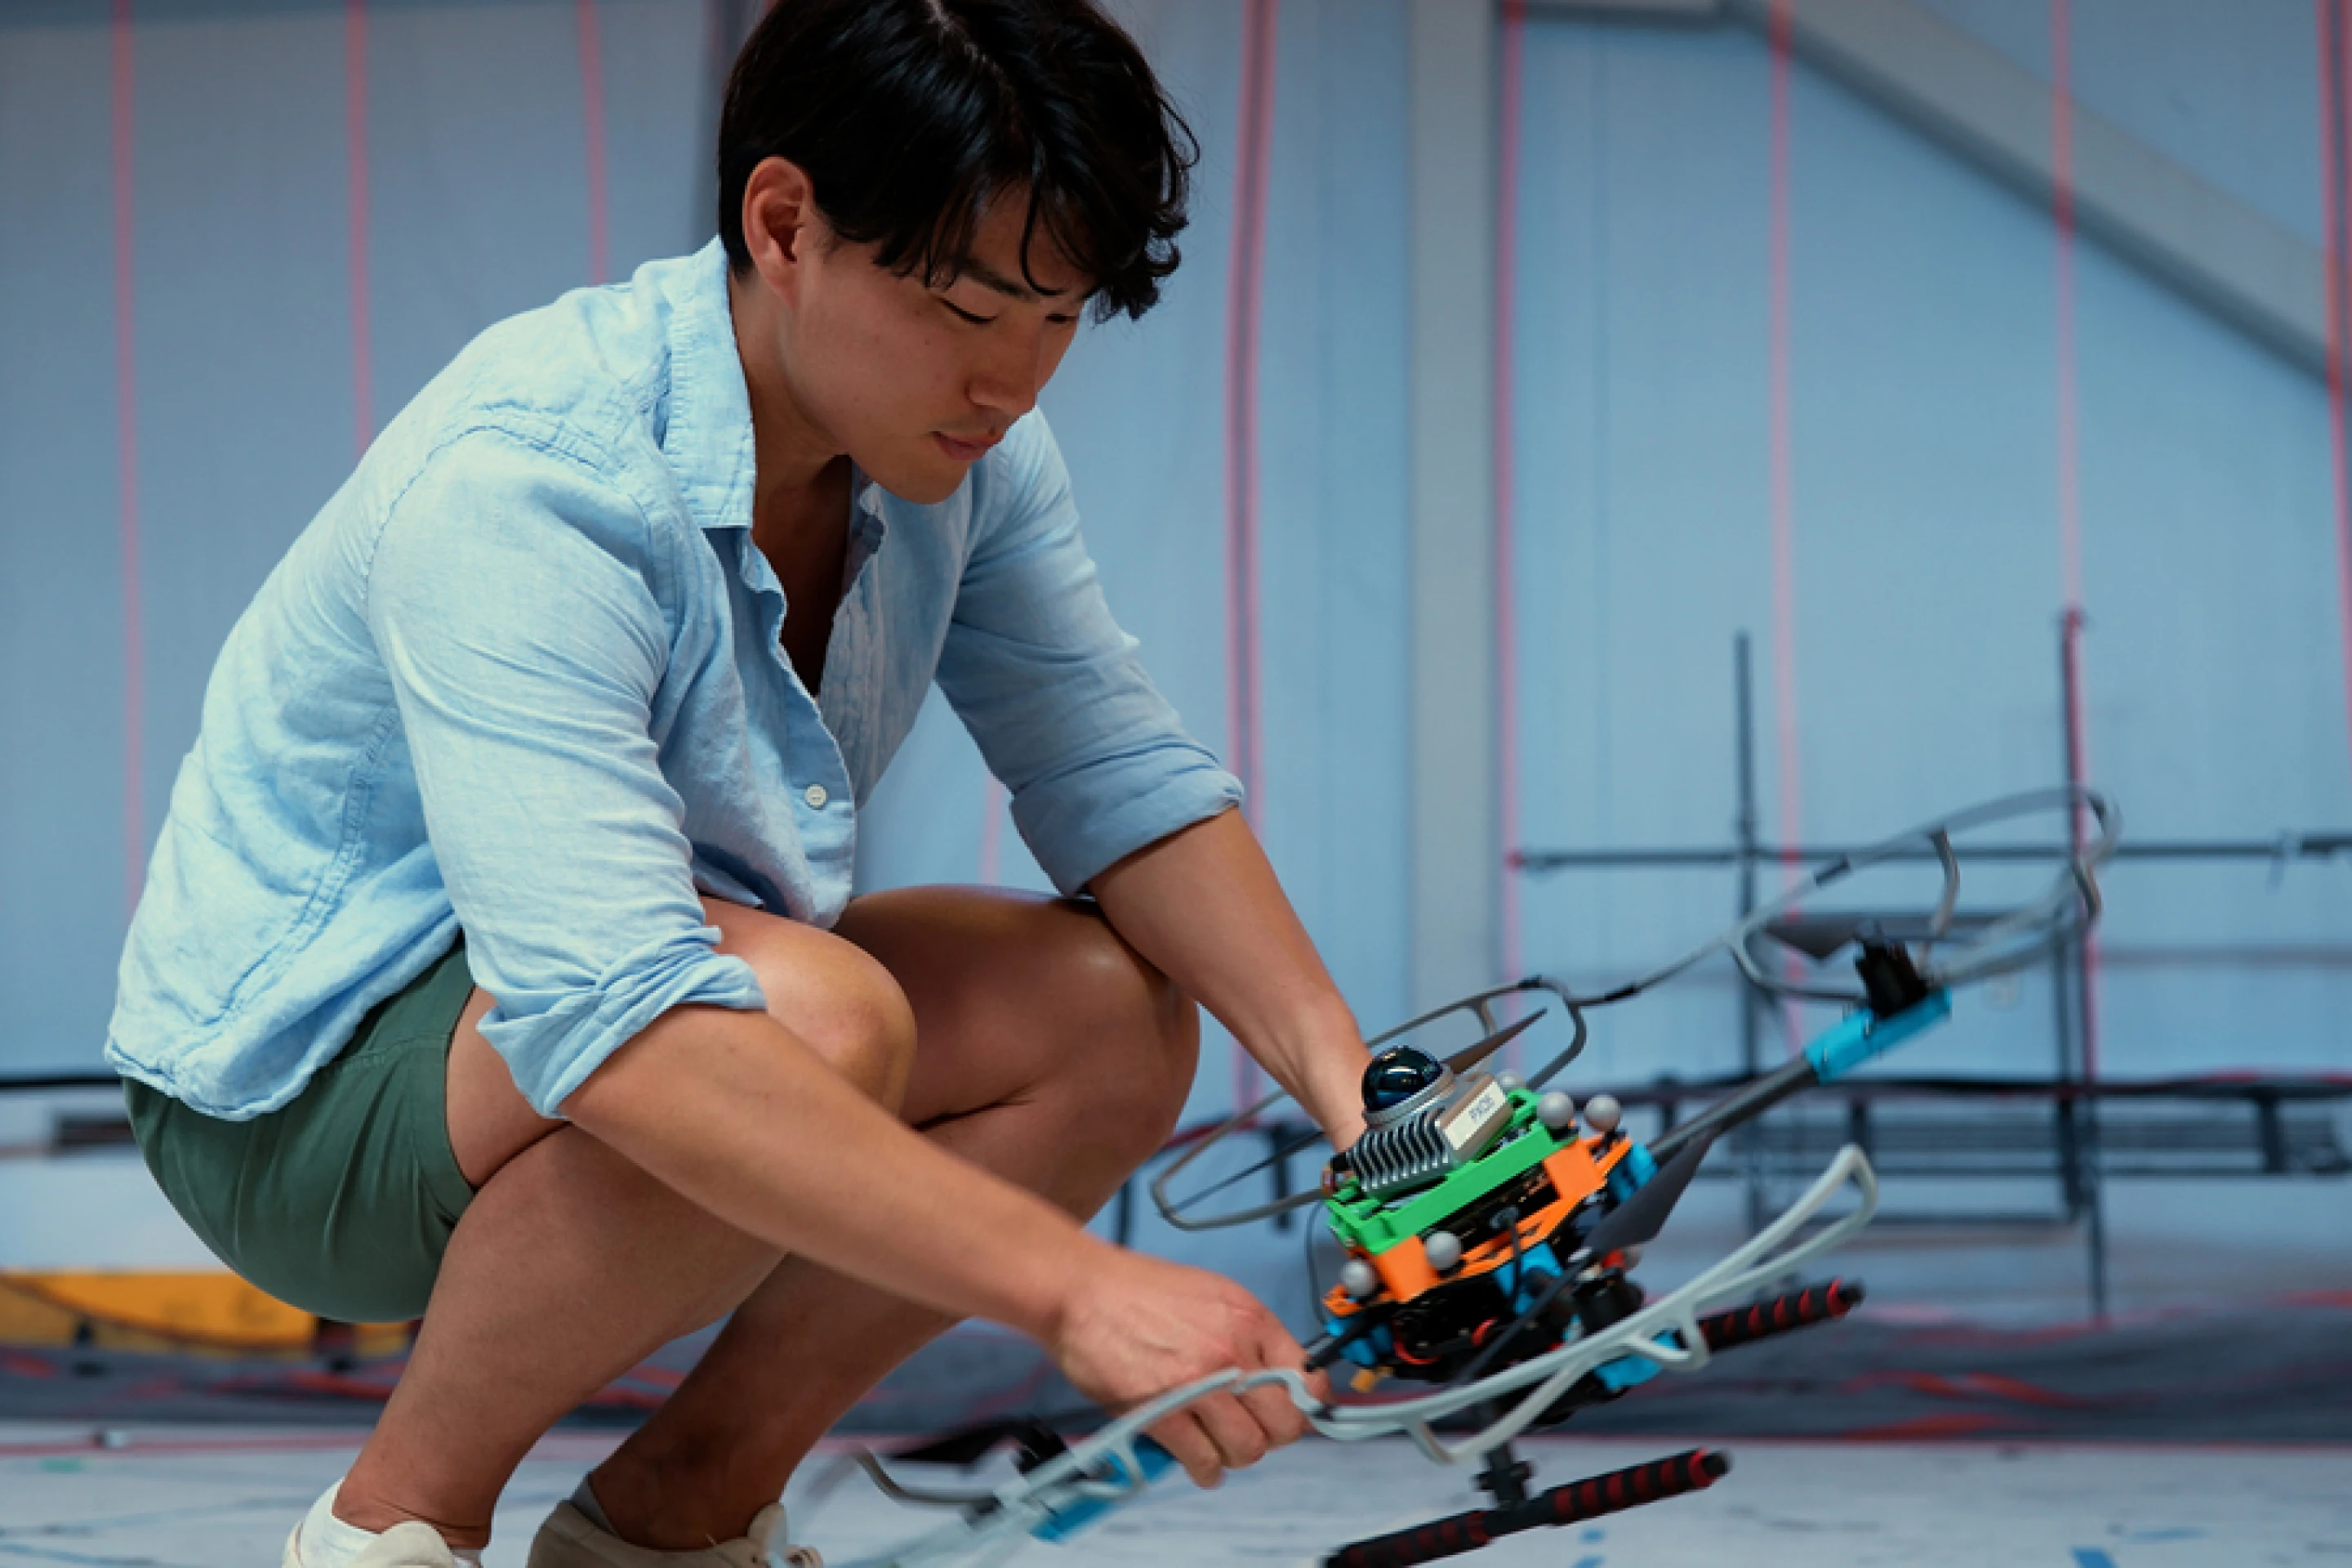
قال فريق البحث إن الميزة الأساسية لـ SANDO هي استخدام تجنب الاصطدام كقيد صارم، بدلاً من مجرد السماح للخوارزمية "بمحاولة تجنب" العوائق. أثبت الباحثون رياضيًا أن المسار المخطط يمكن أن يتجنب العوائق الديناميكية غير المعروفة إذا تم استيفاء افتراضات النظام. الفرضية الأساسية هي أن النظام يمكنه وضع حد أعلى يمكن الاعتماد عليه لمدى سرعة تحرك أي عائق؛ فهي لا تحتاج إلى معرفة الهدف الدقيق للعائق أو اتجاه حركته، ولكن إذا تحرك جسم أسرع من الحد المحدد، فلن يتم تطبيق ضمانات السلامة.
في اختبار المحاكاة، تجنبت SANDO الاصطدامات في جميع بيئات الاختبار ووصلت إلى النقطة المستهدفة بشكل أسرع من العديد من أنظمة التخطيط المقارن. كما أجرى فريق البحث 12 اختبار طيران حقيقي باستخدام طائرة بدون طيار مزودة بأجهزة كمبيوتر وأجهزة استشعار على متنها، نجحت خلالها في تجنب جميع العوائق المتحركة. تم نشر البحث في "معاملات IEEE حول الروبوتات". وذكر الفريق أنه يمكن استخدام النظام في المستقبل للبحث وإنقاذ المباني المنهارة أو استكشاف الألغام أو استطلاع موقع الحريق أو الطيران في المناطق الحضرية المزدحمة. ومع ذلك، فهي لا تزال نتيجة بحثية ولم يثبت إمكانية نشرها في مهام الكوارث الحقيقية.
لا يزال البحث يواجه قيودًا عملية. تعتمد الضمانات النظرية التي تعتمد على الحد الأعلى لسرعة العائق على دقة الإدراك والتقدير؛ في السيناريوهات التي تحتوي على عوائق كثيفة بشكل خاص، قد يكون نطاق الأمان المخصص لأسوأ الحالات محافظًا للغاية، مما يؤدي إلى تحويلات المسار أو انخفاض كفاءة التخطيط. تتمثل خطة المتابعة للفريق في تقليل عبء الحوسبة واستكشاف مزيج من التعلم الآلي للسماح للمستخدمين بإصدار المهام إلى الروبوت باللغة الطبيعية.
التعليقات