الملخص:
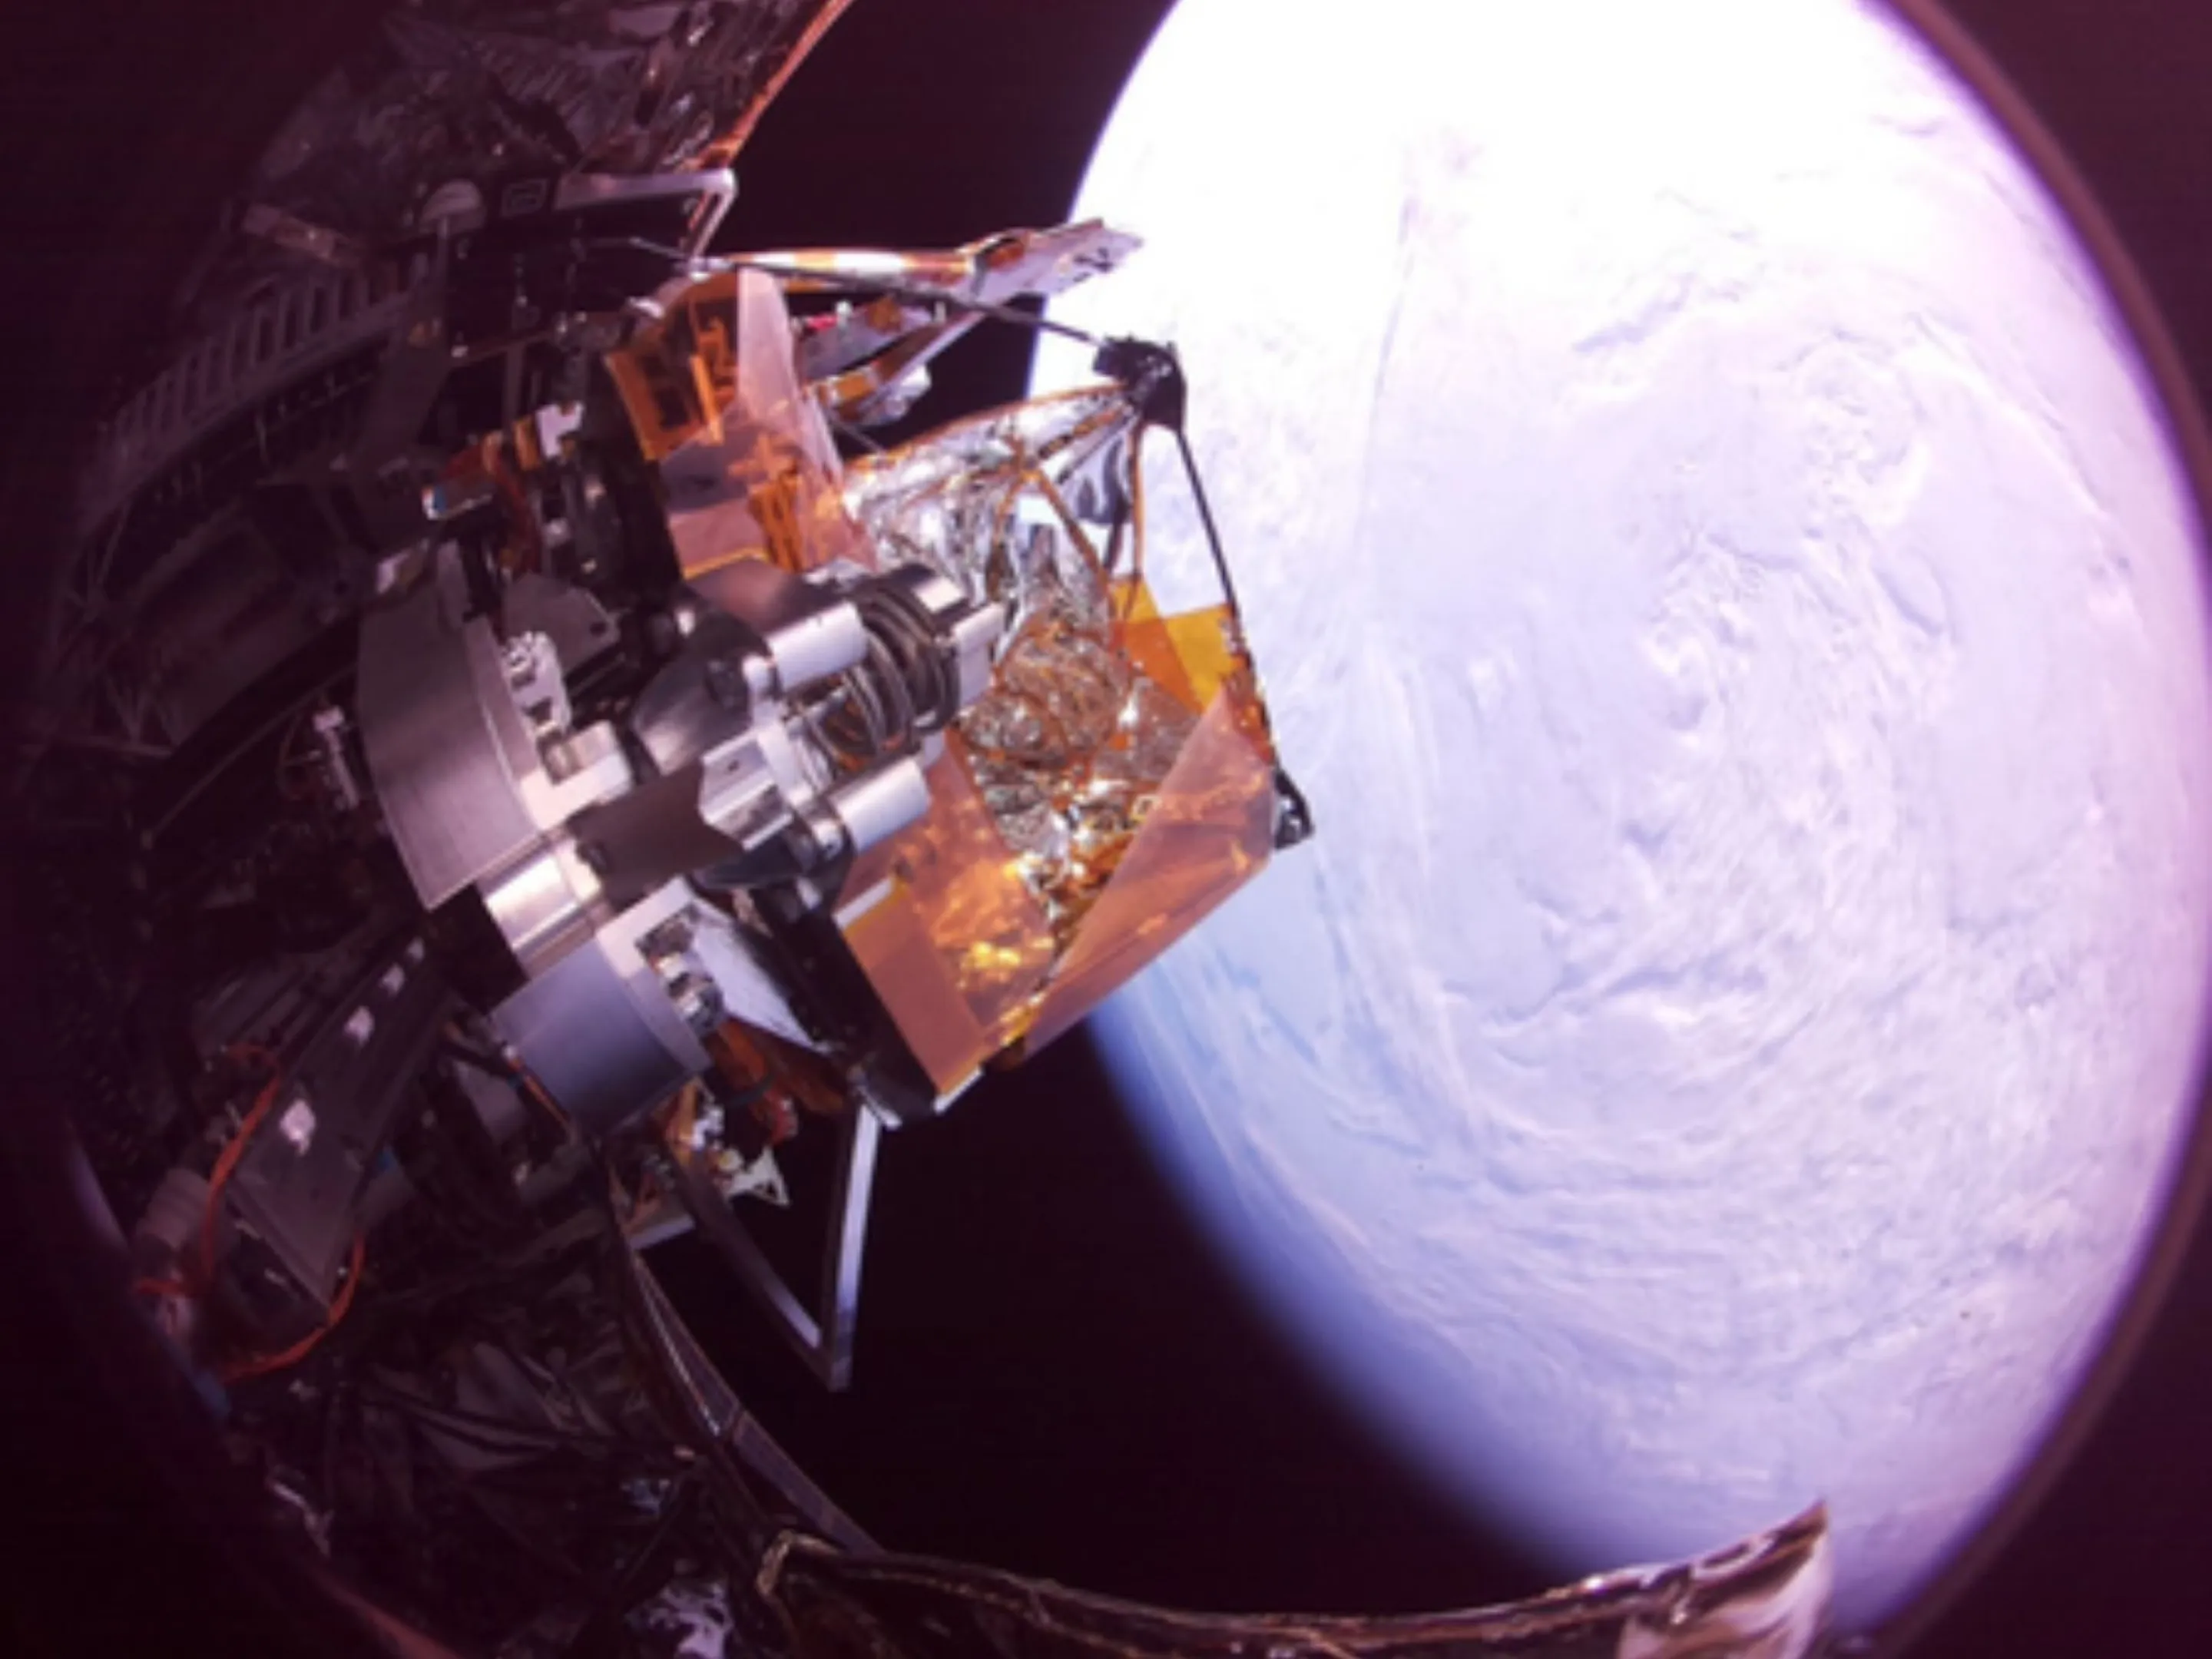
على الطريق نحو إنشاء بنية تحتية فضائية واسعة النطاق للبشرية، وُلد مؤخرًا معلم مهم. أكمل الروبوت الذي طوره معهد كاليفورنيا للتكنولوجيا وبتمويل من وكالة مشاريع الأبحاث الدفاعية المتقدمة الأمريكية (DARPA) بنجاح مهمة تجميع الهيكل في المدار. ووصفها فريق البحث بأنها المرة الأولى التي يحقق فيها البشر بناء هيكل مستقل في الفضاء.
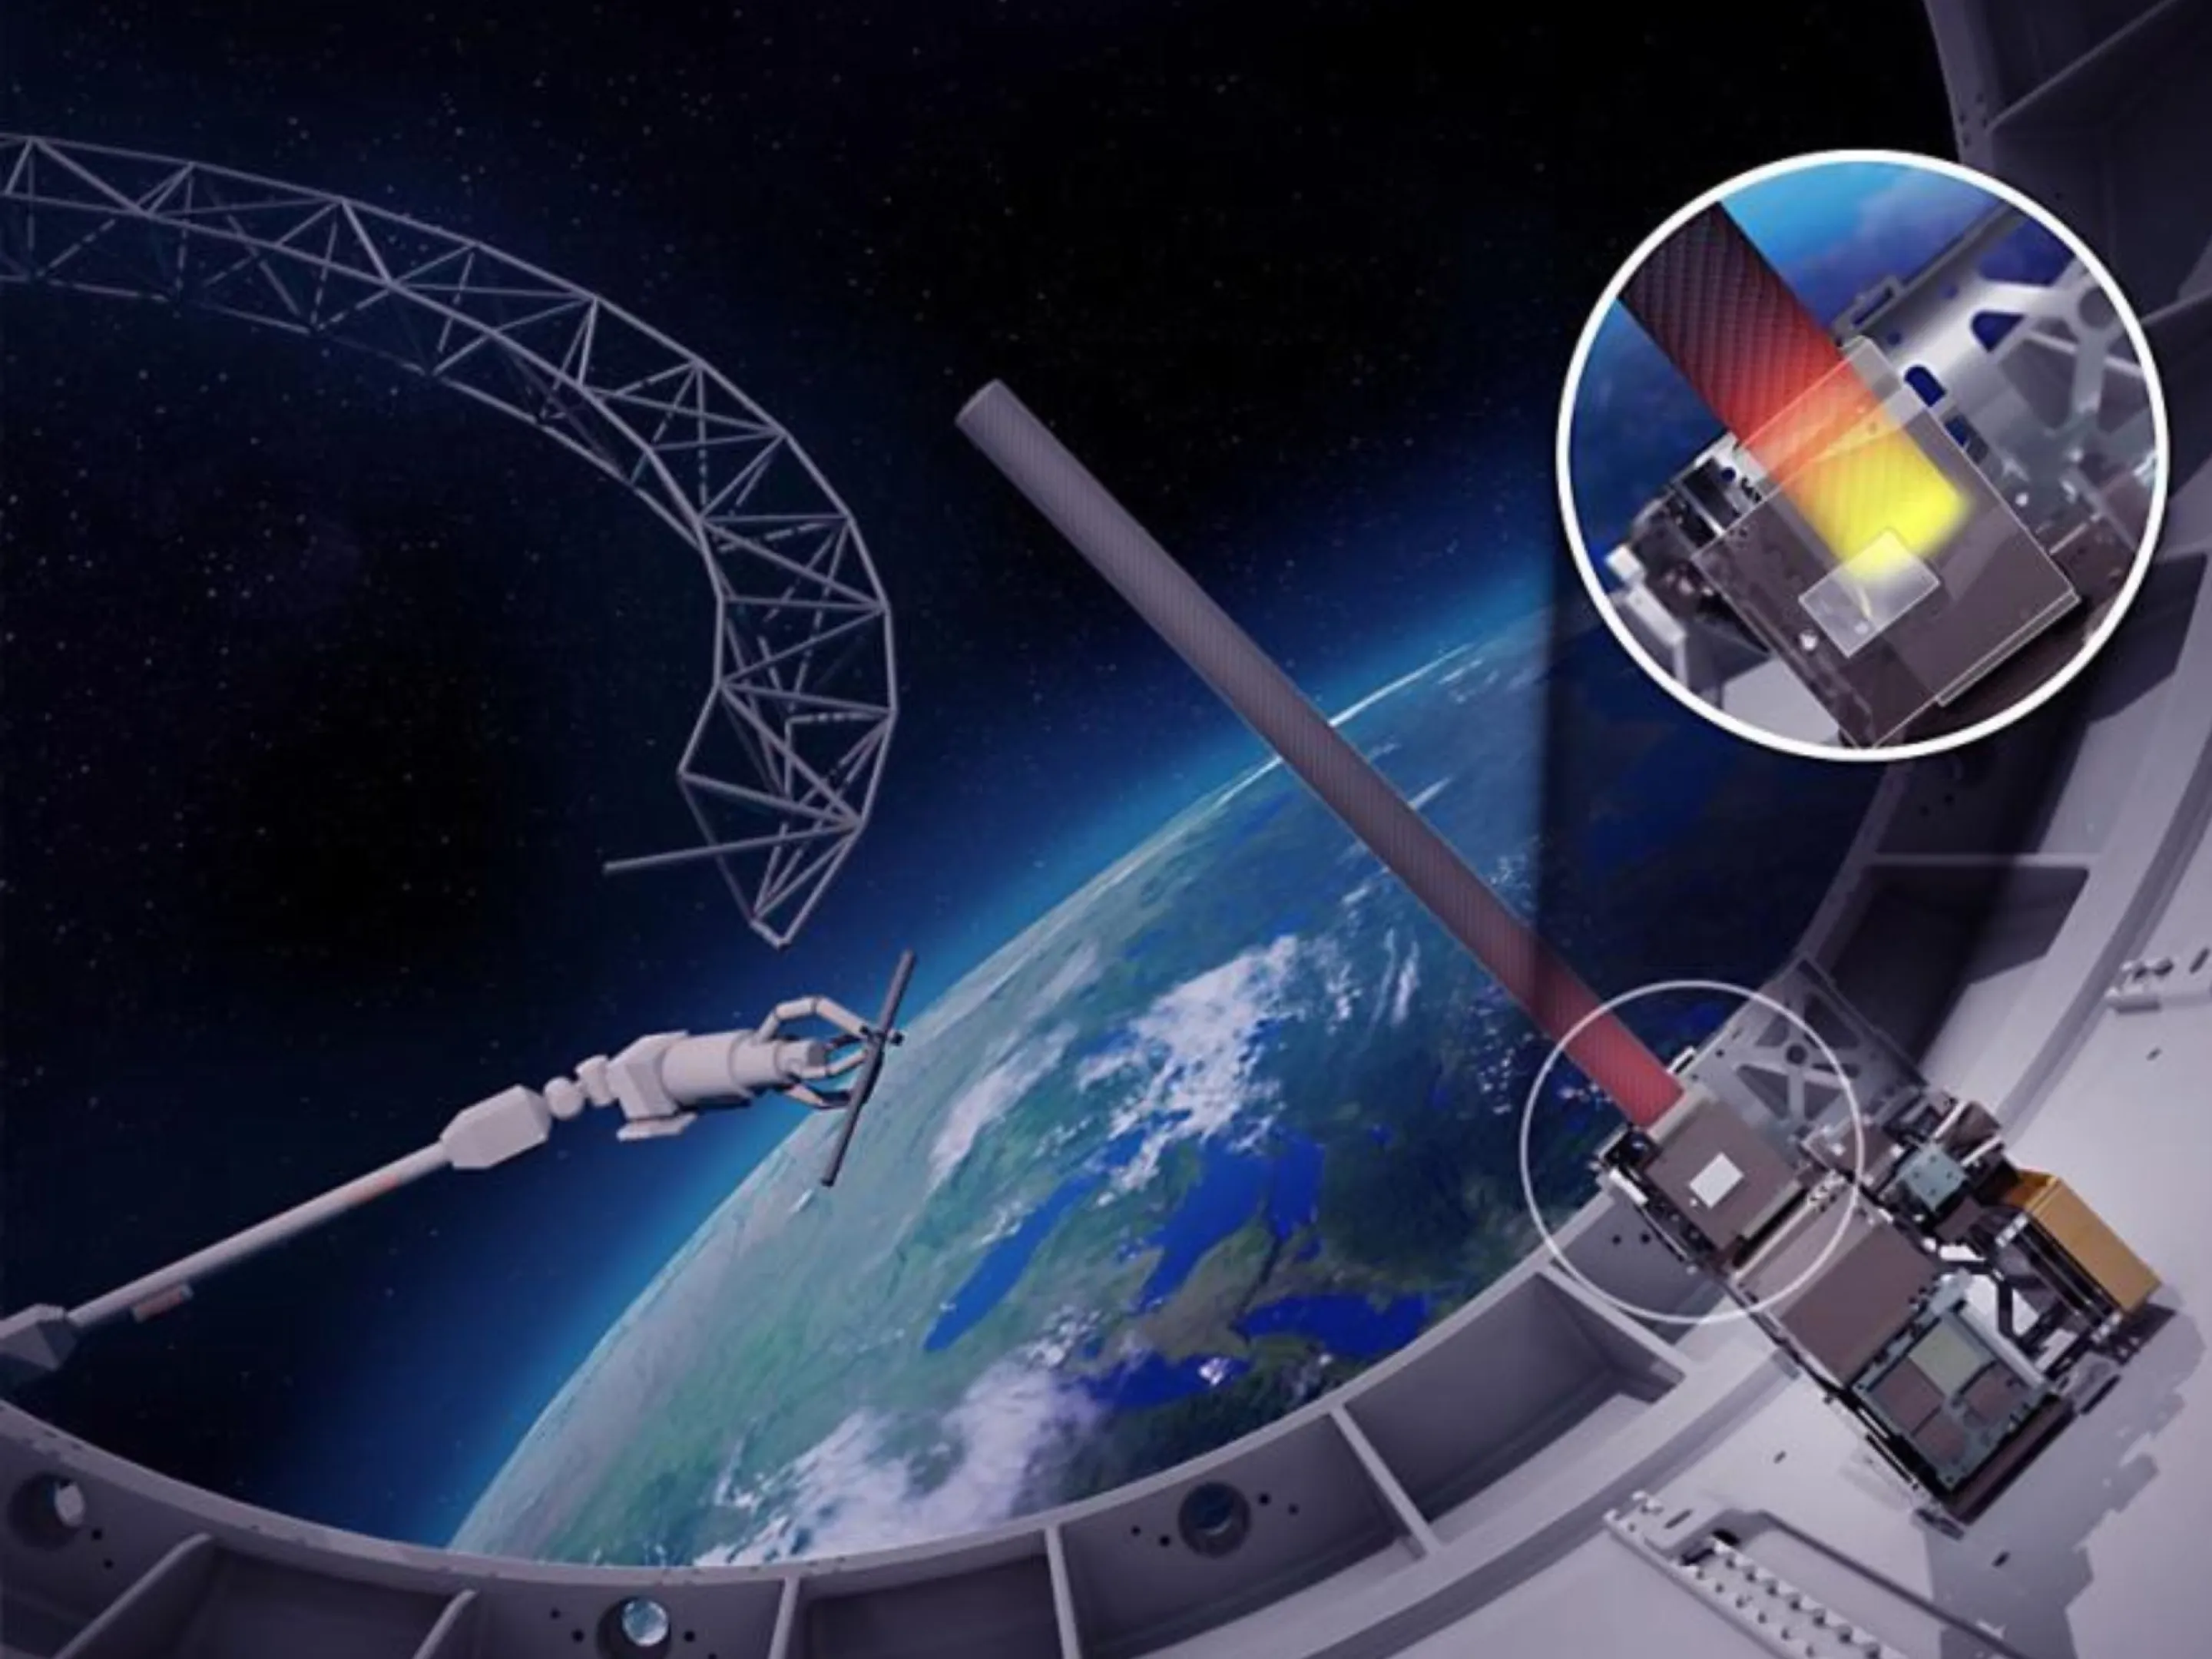
لفترة طويلة، واجه إرسال معدات كبيرة إلى مدار الأرض تكاليف باهظة وقيودًا فنية. في المقابل، يعد إطلاق مكونات أصغر بشكل منفصل ثم تجميعها في المدار حلاً أكثر جدوى. ومع ذلك، يتطلب التجميع الفضائي التقليدي عادةً مشاركة رواد الفضاء، وفي الفضاء المليء بالبيئات الإشعاعية والفراغية، كلما قصر وقت التشغيل البشري، كان ذلك أفضل للسلامة.
يعد الروبوت الذي يقوم بهذه المهمة جزءًا من "مشروع تجميع عاكس التوتر الفضائي المستقل" (ASTRA). هدف المشروع هو استخدام الأنابيب المركبة وموصلات الألومنيوم والأغشية العاكسة لبناء نظام هوائي عاكس في المدار يبلغ قطره حوالي 1.4 متر. ونظرًا لوقت المهمة المحدود، فقد تم تجميع قسمي هيكل الجمالون مسبقًا قبل الإطلاق، بينما يكون الروبوت مسؤولاً عن تجميع القسم الثالث من الهيكل في المدار لاستكمال التحقق من المفاتيح.
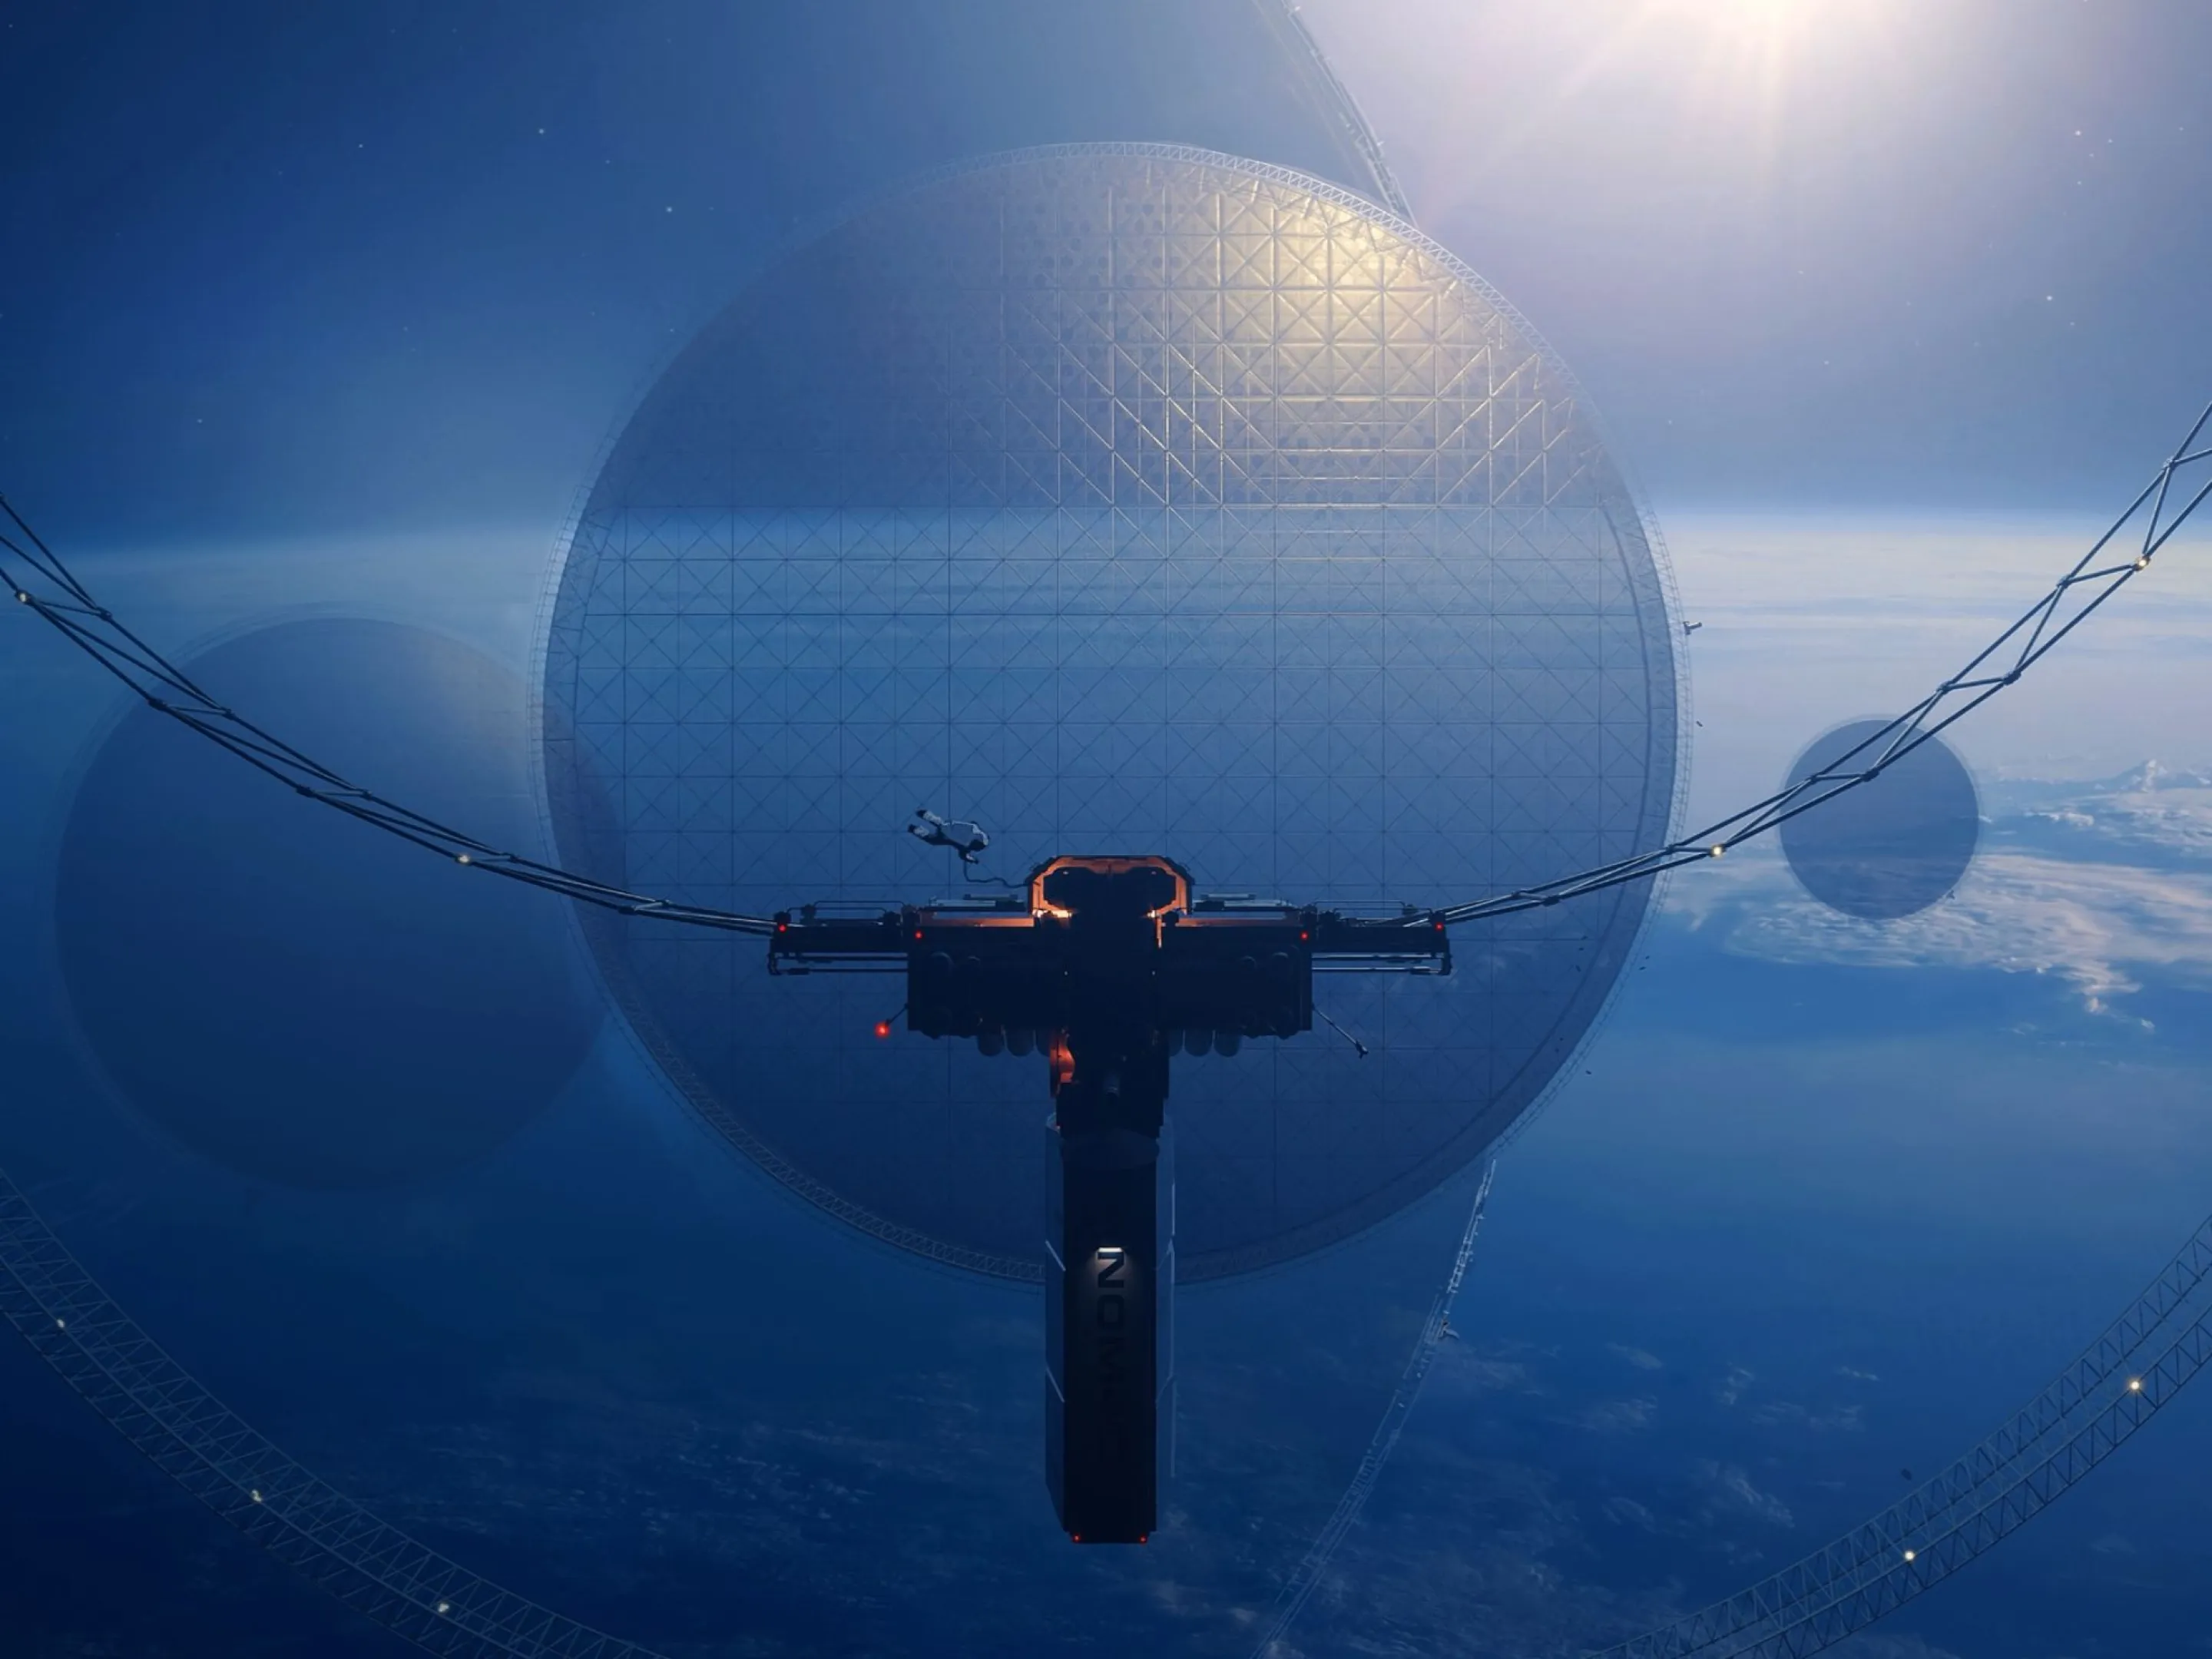
على الرغم من أن النتيجة النهائية لا تزال بعيدة عن هوائي اتصالات كامل، إلا أن أندرو ديتوري، مدير "برنامج التصنيع المداري والقمري الجديد والمواد والتصميم الفعال" (NOM4D) التابع لـ DARPA، قال إن هذا العرض أثبت جدوى بناء منشآت واسعة النطاق في الفضاء في المستقبل. وأشار إلى أن البشر يأملون في المستقبل في بناء هياكل مدارية يبلغ طولها عدة كيلومترات، لكن التكنولوجيا الحالية لا يمكنها تحقيق هذا الهدف حتى الآن.
تتمثل الرؤية طويلة المدى لبرنامج NOM4D في إرسال المواد الخام مباشرة إلى المدار وإكمال التصنيع والتجميع في بيئة الفضاء. لن تحتاج الهوائيات المستقبلية والمعدات البصرية والمصفوفات الشمسية إلى تقديم الكثير من التنازلات للتكيف مع عملية إطلاق الصواريخ، ولكن يمكن تصميمها وتحسينها خصيصًا لبيئة التشغيل الفضائية.
تقوم DARPA بمقارنة هذا النموذج بلعبة مكعبات البناء. ومن خلال تكرار خطوات التجميع البسيطة نسبيًا، يمكن للروبوتات في النهاية بناء هياكل كبيرة أكبر بكثير من نفسها. وذكر فريق المشروع أنه ضمن معدات التجميع الآلي، يتم تجميع كل قسم من الهيكل تدريجياً من أجزاء، ومن ثم يتم تركيب الشبكة العاكسة ونشرها بعد الانتهاء من التجميع. لا تعتمد العملية برمتها على أنظمة روبوتية معقدة بشكل خاص أو خوارزميات متطورة، ولكنها تتيح بدلاً من ذلك قدرات بناء آلية قابلة للتطوير من خلال الهندسة الصلبة.
ومع ذلك، لا يمكن فصل "البناء المستقل" الحالي عن دعم الفريق الأرضي. ونظرًا للاتصالات المدارية المحدودة، لا يستطيع الروبوت التواصل مع الأرض إلا خلال بضع نوافذ تدوم حوالي 15 دقيقة يوميًا. ويحتاج المهندسون إلى الحكم على الظروف في الموقع بناءً على الصور التي يرسلها الروبوت، وإجراء اختبارات المحاكاة باستخدام نفس المعدات على الأرض، ثم إرسال تعليمات التشغيل إلى الروبوت المداري بعد التأكد من الحل.
في الواقع، هذه ليست المرة الأولى التي تشارك فيها الروبوتات في بناء الفضاء. أثناء بناء محطة الفضاء الدولية، كان الذراع الروبوتي الكندي Canadarm2 مسؤولاً عن نقل الكبائن والمعدات الكبيرة وتحديد مواقعها، ومساعدة رواد الفضاء في استكمال التثبيت. ومع ذلك، فإن هذه المهام تتضمن بشكل أساسي تجميع المكونات الكبيرة التي تم تصنيعها على الأرض، بدلاً من جعل الروبوتات تبني هياكل جديدة بشكل مستقل من أعداد كبيرة من الأجزاء الصغيرة.
تم أيضًا استكشاف مجال التصنيع الفضائي من قبل. في عام 2014، نجحت طابعة ثلاثية الأبعاد على متن محطة الفضاء الدولية في إنتاج أجزاء اللوحة اللازمة لتجميع الطارد الخاص بها، مما يدل على إمكانية التصنيع المداري والصيانة الذاتية للمعدات. ومنذ ذلك الحين، روجت وكالة ناسا لمشروع "Archinaut One"، المعروف أيضًا باسم OSAM-2، والذي يخطط لطباعة الحزم الهيكلية ونشر المصفوفات الشمسية في المدار، والجمع بين الطباعة ثلاثية الأبعاد وتكنولوجيا التشغيل الآلي. ومع ذلك، وعلى الرغم من النتائج المؤكدة في التحقق الأرضي، فقد انتهى المشروع في نهاية المطاف في عام 2023.
اليوم، يقدم مشروع ASTRA دليلًا مهمًا على مفهوم التجميع خطوة بخطوة لهياكل المسار. وعلى الرغم من أن الروبوت لم يكمل سوى بناء جزء من هيكل الجمالون هذه المرة، إلا أن الباحثين يعتقدون أن أي مشروع كبير يبدأ بتركيب المكون الأول. ولهذه الخطوة أهمية خاصة في الفضاء، على بعد مئات الملايين من الكيلومترات من أقرب متجر لاجهزة الكمبيوتر.
التعليقات