الملخص:
قام فريق بحث في كلية تاندون للهندسة بجامعة نيويورك بتطوير روبوت موجي برمائي يسمى WorMa يغير مركز ثقله عن طريق ضخ الماء بين رأسه وذيله، مما يسمح لنفس الآلة بتسلق التلال، وتخطي الدرجات، والسباحة في الماء. ونشرت الدراسة في "أبحاث الروبوتات المتقدمة". وقال الباحثون إن هذه هي المرة الأولى التي يُظهر فيها الروبوت الموجي القدرة الكاملة على تحويل التضاريس من الأرض إلى الماء ثم من الماء إلى الصعود إلى الشاطئ.
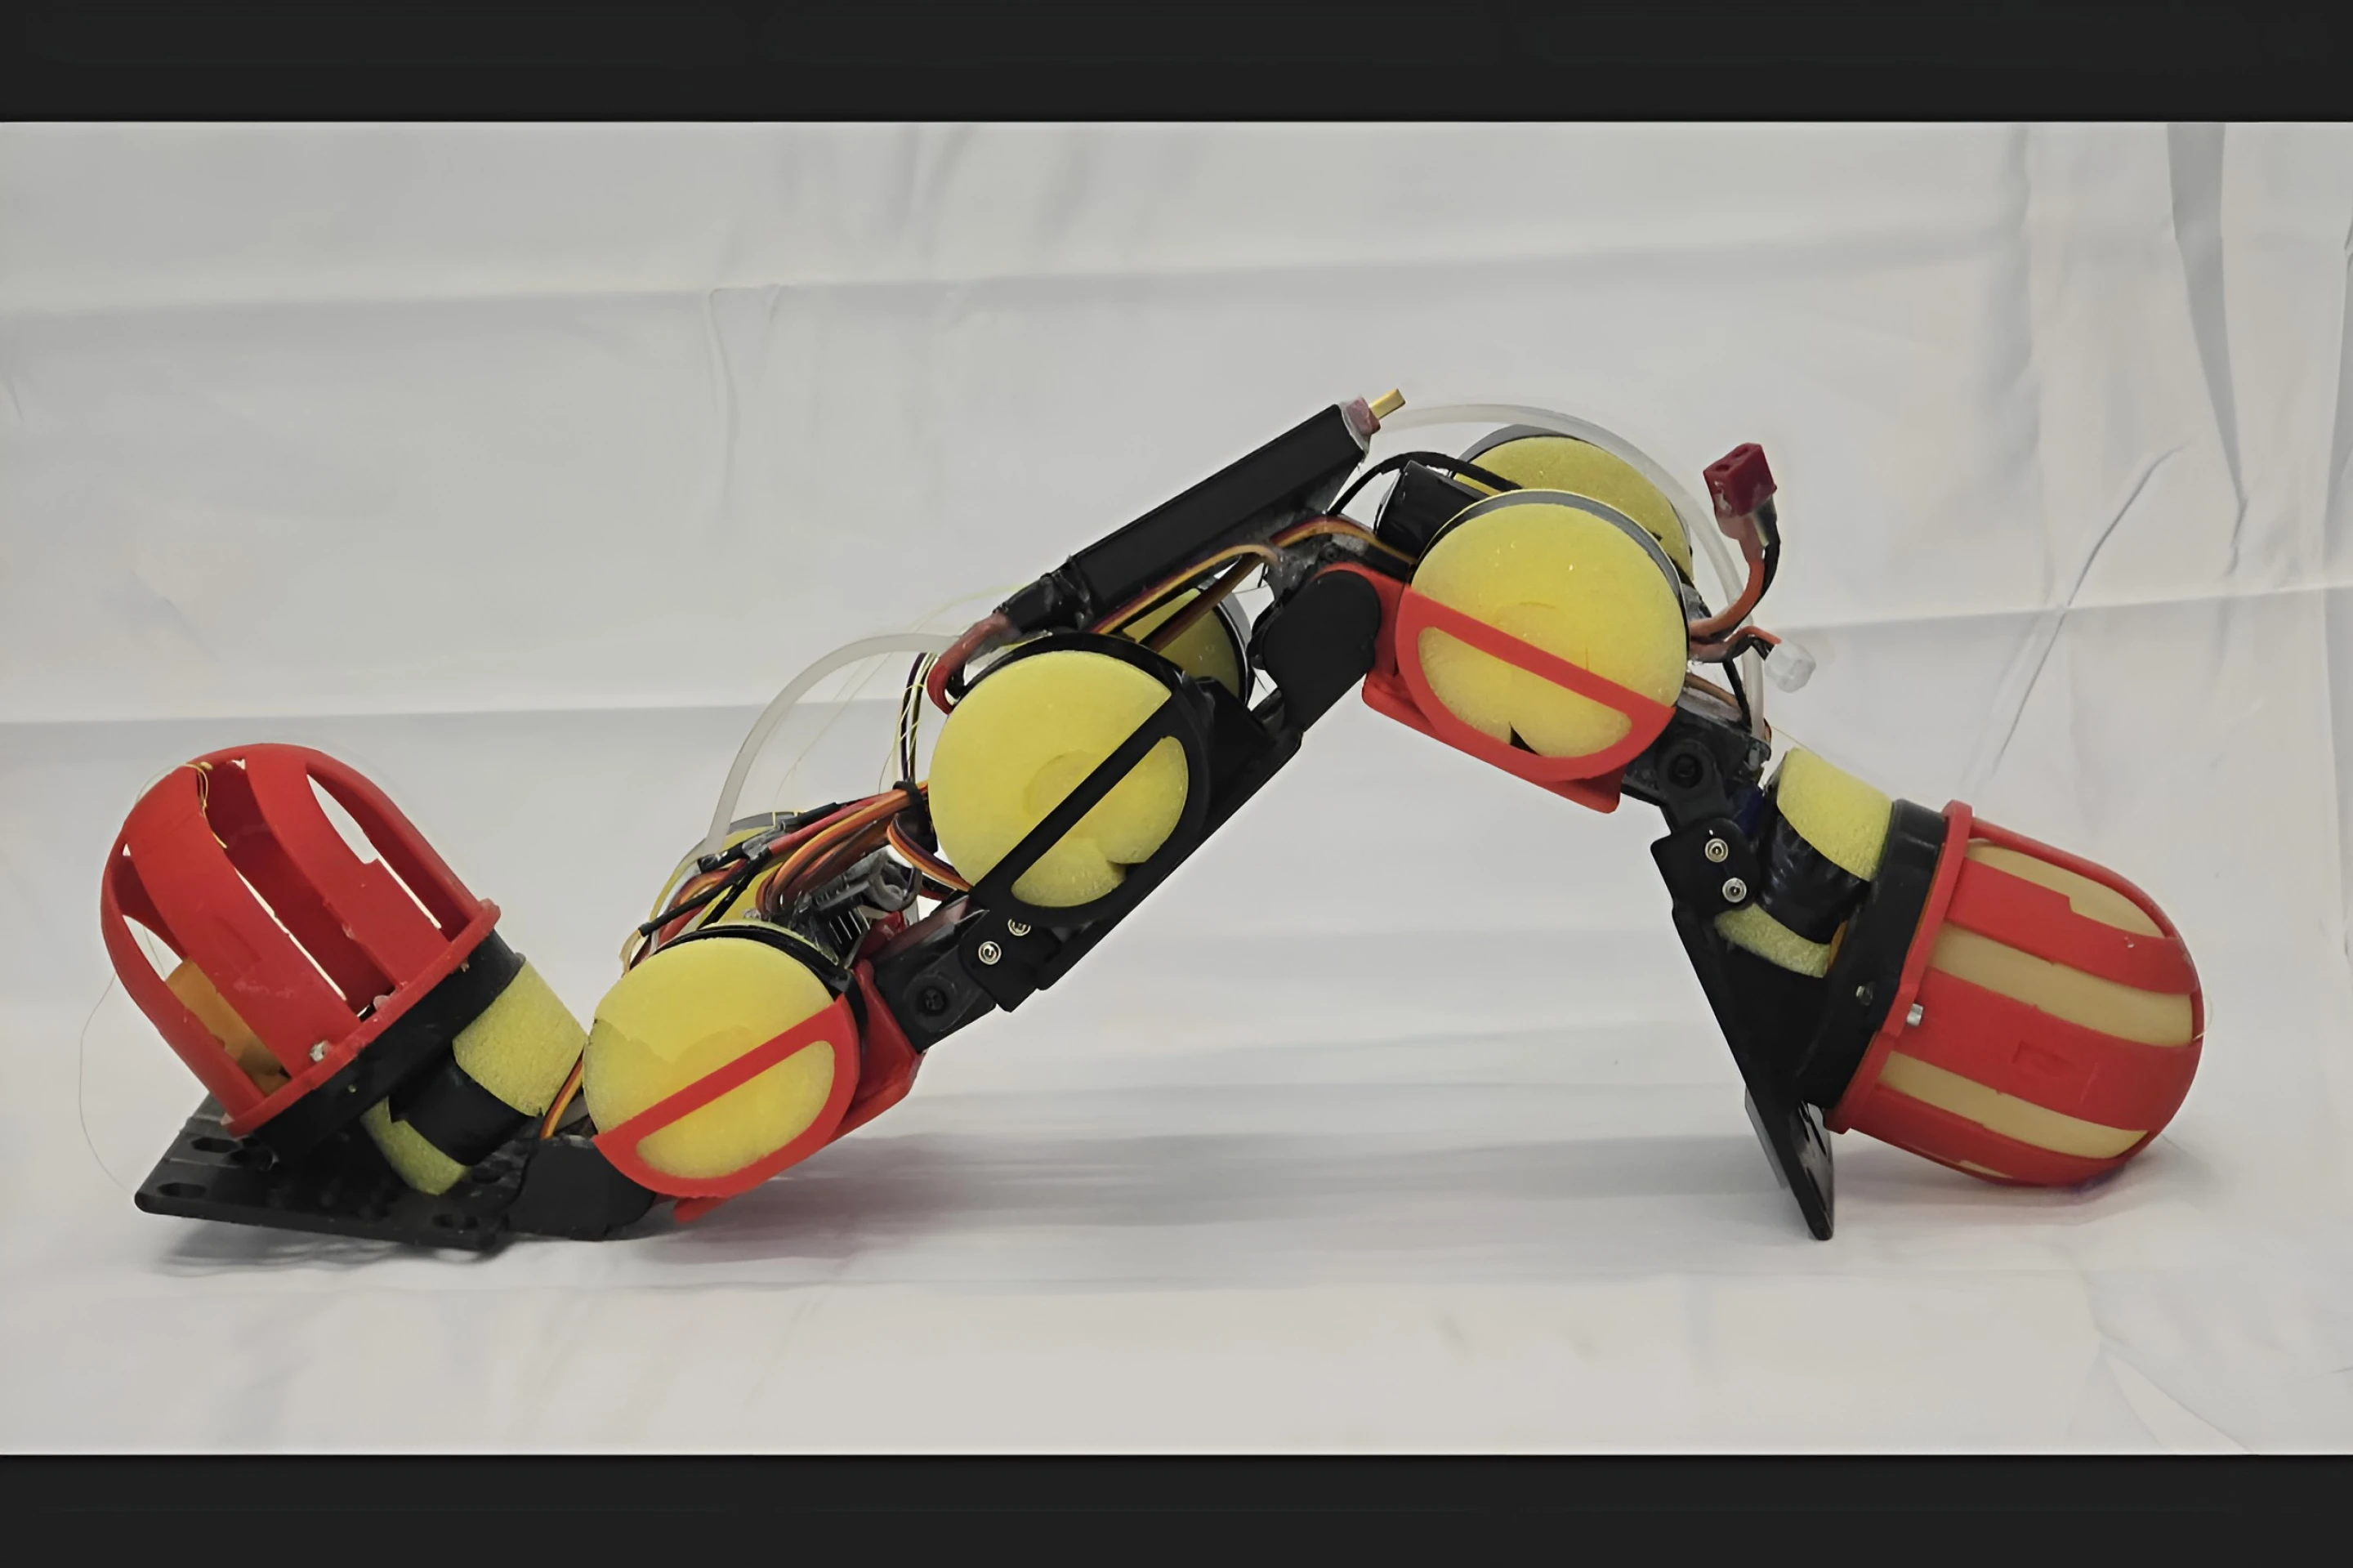
يبلغ طول WorMa 50 سم، وعرضها 13 سم، وارتفاعها 10 سم، ووزنها حوالي 1.063 كجم. وهي تتألف من خمسة قضبان ربط صلبة وأربعة مفاصل. وقد تم تجهيز كل منها ببالون ماء من اللاتكس عند الرأس والذيل، ومضخة تمعجية 12 فولت في المنتصف، يمكنها نقل حوالي 300 جرام من الماء بين الطرفين، أي ما يعادل 28% من الوزن الإجمالي للروبوت. يتم تثبيت المواد العائمة الرغوية على جانبي جسم الطائرة، وتوجد وسادات احتكاك من السيليكون في الأسفل. وقد سمح له فريق البحث بالحفاظ بشكل أساسي على نفس المشية المتموجة على تضاريس مختلفة، وتغيير الضغط الأرضي وحالة الطفو بشكل أساسي عن طريق ضبط موضع الماء.
عند صعود منحدر، يتم ضخ الماء باتجاه الرأس، مما يزيد الضغط والاحتكاك بين الواجهة الأمامية والأرض. في التجربة، سمح التكوين ذو الرأس الثقيل للروبوت بتسلق منحدر قدره 19.5 درجة بنجاح، وهو الحل الوحيد في تكوين الاختبار الذي يمكنه اجتياز المنحدر الأكثر انحدارًا؛ وكان استهلاكها للطاقة لكل وحدة مسافة حركة أيضًا أقل بنسبة 33% على الأقل من تكوينات مركز الثقل الأخرى. والعكس صحيح في الماء، حيث يسمح تحريك الماء إلى الذيل للروبوت بالسباحة بشكل أسرع، مع سرعة قصوى أسرع بنسبة 26% وأكثر كفاءة بنسبة 52% من التكوين الثقيل الرأس. فقط التكوين الثقيل للرأس يوفر قوة جر أمامية كافية عند تسلق المنحدرات من الماء.
تتطلب الخطوات تعديلًا مستمرًا لمركز الجاذبية، ولا يمكن استخدام تكوين وزن الرأس أو وزن الذيل الثابت للتسلق بمفرده. يقوم الروبوت أولاً بتحريك الماء إلى الرأس لزيادة القبضة، ثم يحرك الماء إلى الذيل، ويرفع الرأس ويسمح للذيل بدفع الجسم للأمام؛ بعد أن تلمس مفاصل الرأس والرقبة حافة الدرجة، تقوم بضخ الماء مرة أخرى إلى الرأس وتسحب الذيل لعبور العائق. وبمساعدة هذا التسلسل من الحركات التي يتحكم فيها الباحثون عن بعد، صعدت WorMa درجات يصل ارتفاعها إلى 15 سم وأكملت مسارًا يتكون من أرض مسطحة ودرجات ومنحدرات ومياه مفتوحة.
في الوقت الحالي، لا يزال نموذجًا أوليًا مختبريًا وليس لديه القدرة على تحديد التضاريس بشكل مستقل واختيار مركز ثقله. يستغرق النقل الكامل للمياه حوالي 110 ثانية، ولا يمكن إجراء التعديلات إلا كعمليات منفصلة أبطأ بدلاً من الاستجابات في الوقت الفعلي. أداء الحركة في تقرير البحث لا يشمل الوقت المستغرق في نقل حجم المياه؛ لم يحل الروبوت بعد مشاكل مثل الانجراف الجانبي في الماء. ويفكر الفريق في زيادة سرعات المضخة وإضافة أجهزة استشعار وعناصر تحكم ذات حلقة مغلقة. في المستقبل، يمكن استخدام هذا التصميم، الذي يستخدم السوائل الداخلية لإعادة توزيع مركز الثقل، في المراقبة البيئية وتفتيش المرافق على السواحل أو الأراضي الرطبة أو المناطق التي غمرتها الفيضانات، ولكن لا تزال هذه الاستخدامات متصوره.
التعليقات