
الملخص:
طوّر باحثون في جامعة ولاية كارولينا الشمالية في الولايات المتحدة نوعًا جديدًا من الروبوتات الناعمة تحت الماء، والتي استوحيت شكلها وحركتها من المخلوق البحري ذو العرف الزنانيقي. على عكس العديد من الروبوتات تحت الماء التي تتطلب محركات متعددة وأنظمة تحكم معقدة لتحقيق حركة ثلاثية الأبعاد، يستخدم هذا الجهاز مدخلين فقط للمحرك الهوائي لإكمال الإجراءات مثل الارتفاع والهبوط والتحرك للأمام والخلف والتحليق والدوران حول محوره الخاص.
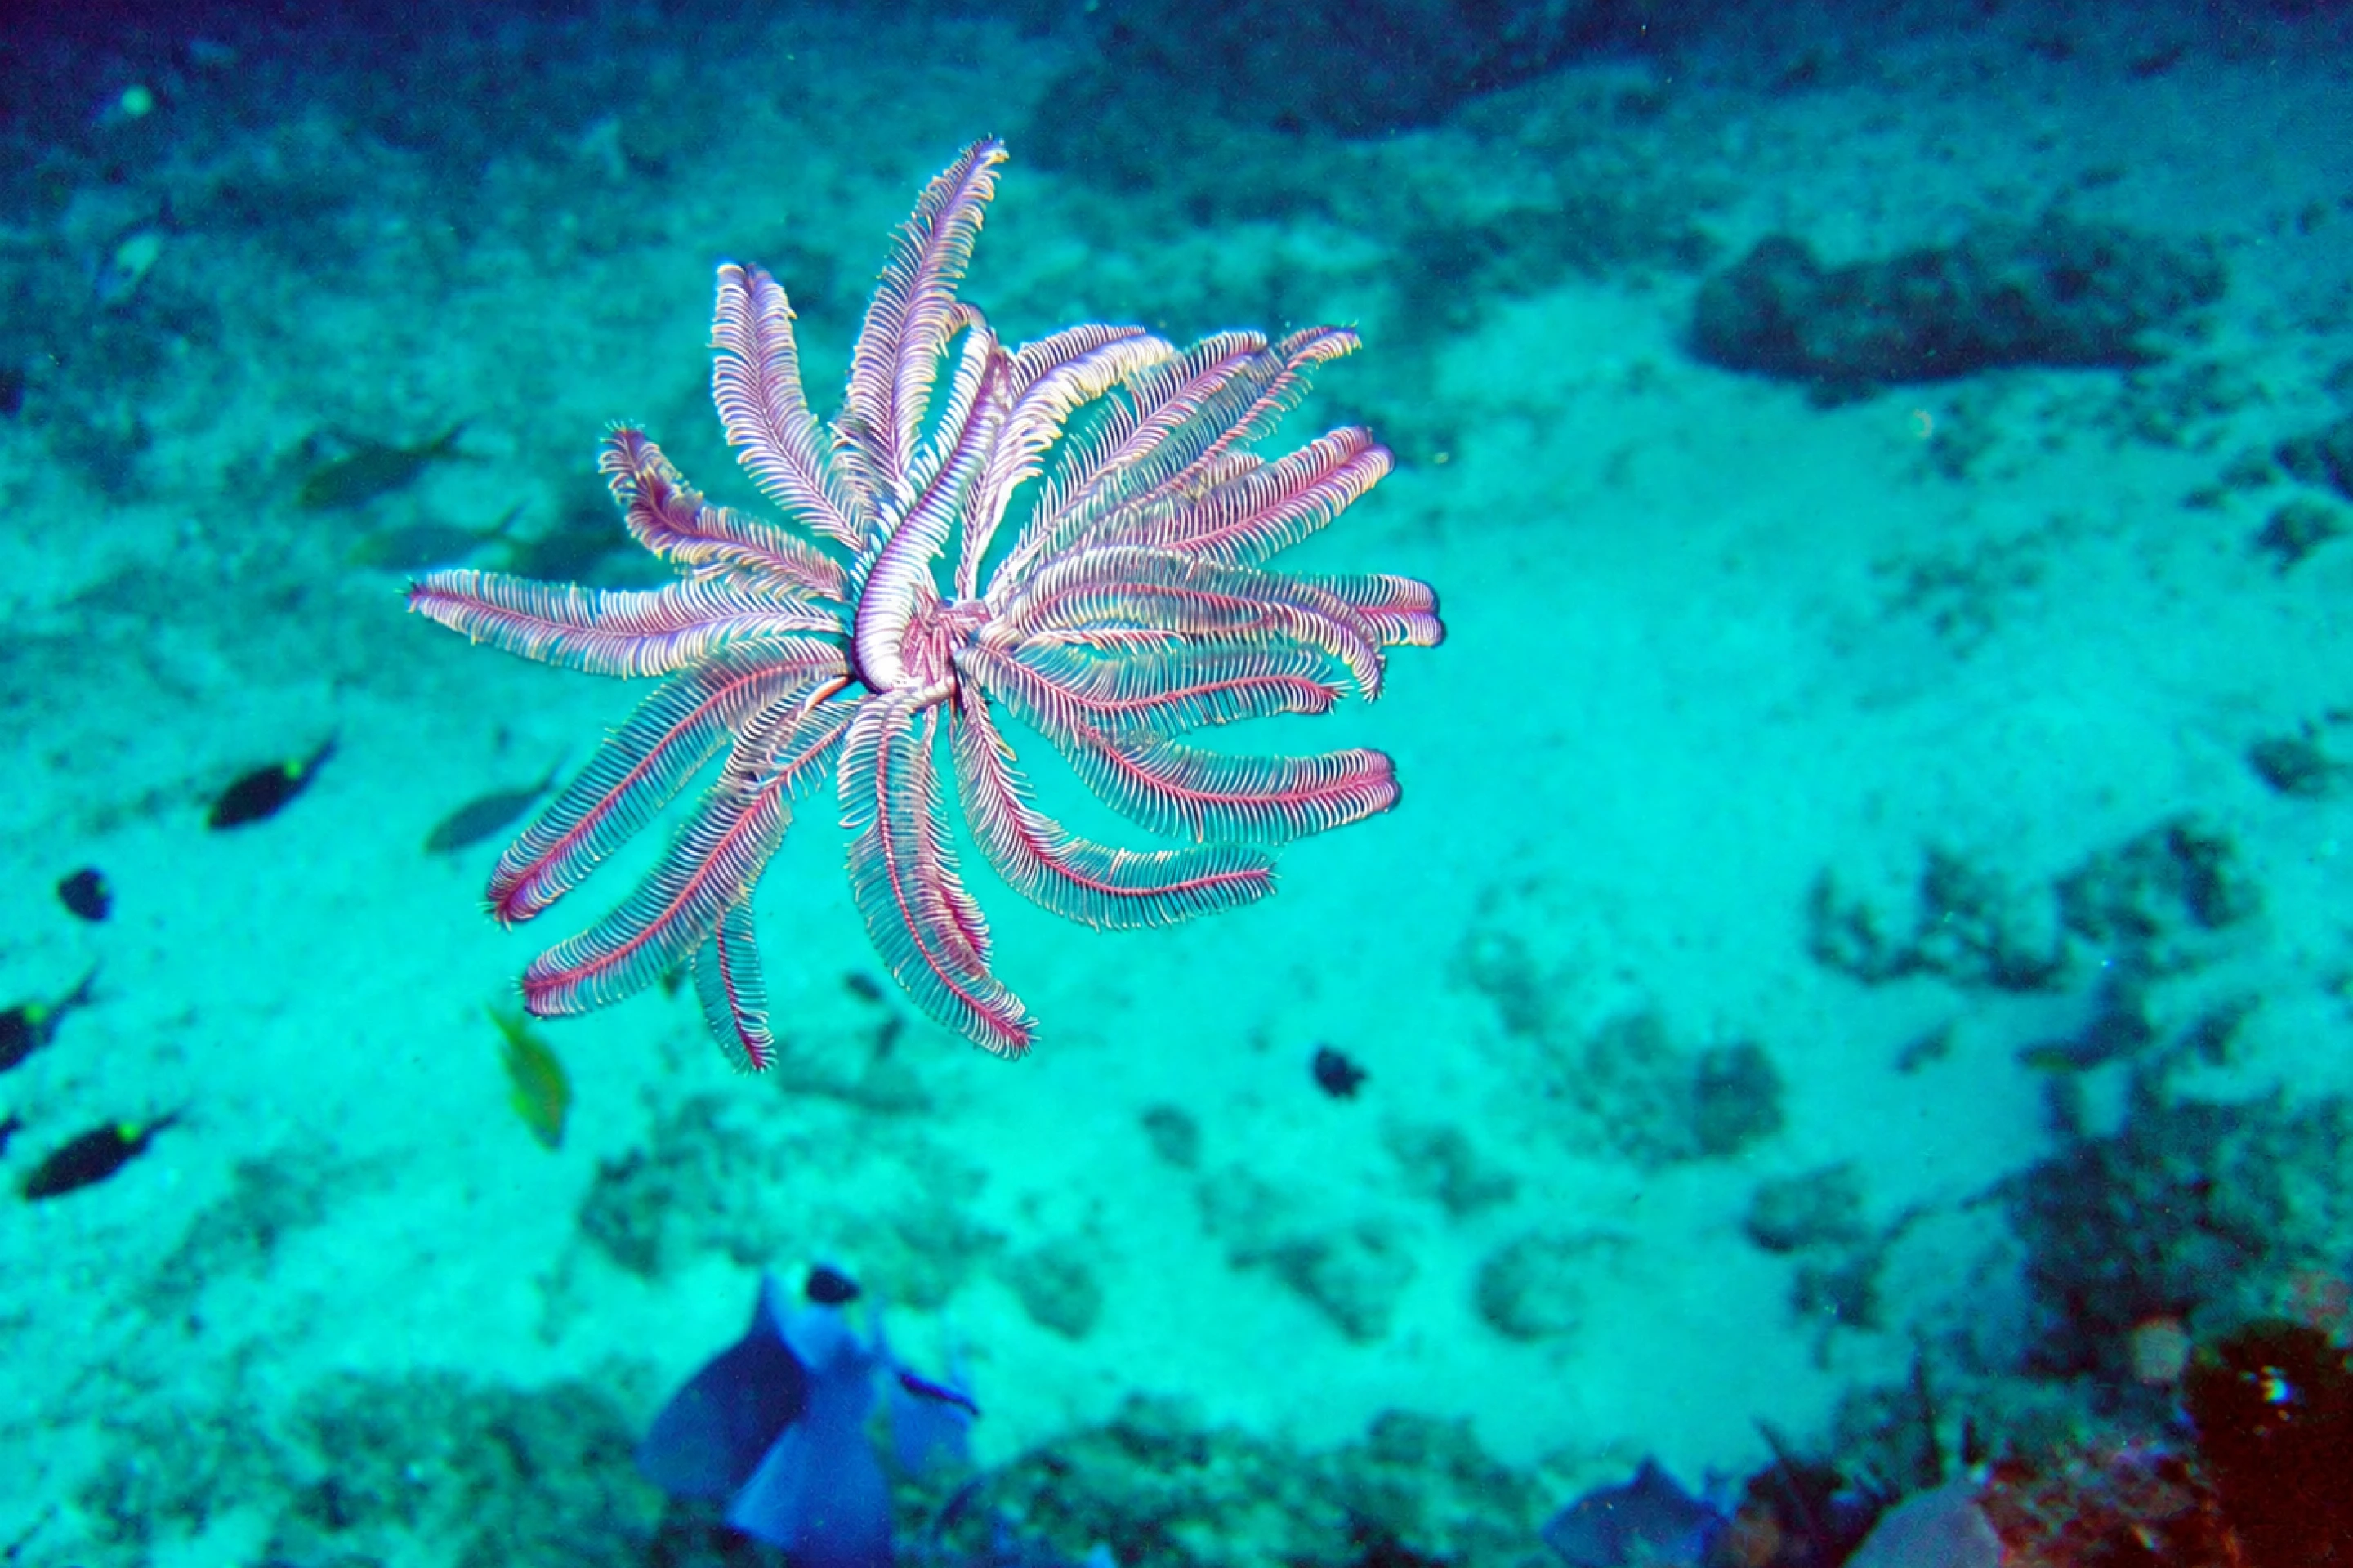
إن جوهر هذا البحث ليس مجرد تقليد مظهر الكائنات البحرية، بل محاولة تطبيق المبادئ الميكانيكية الواردة في الحركات البيولوجية على تصميم الروبوت. Crest crinoids عبارة عن شوكيات الجلد ذات أذرع ريشية ناعمة متعددة يمكنها تغيير الاتجاه أو الحفاظ على موضعها في الماء من خلال تنسيق حركات الأذرع المختلفة. ويأمل فريق البحث في استخدام تصميمات هيكلية مماثلة لحل القيود المفروضة على الروبوتات التقليدية تحت الماء في القدرة على المناورة ثلاثية الأبعاد.
قبل بضع سنوات، قام فريق البحث نفسه بتطوير روبوت تحت الماء مستوحى من أشعة مانتا. ويمكن للجهاز السباحة بسرعة، ولكن لديه عيوب في التحرك لأعلى ولأسفل، والالتفاف في المكان، وتعديل الوضع في المساحات المعقدة. ولذلك تحول الباحثون إلى دراسة الزنابق، على أمل منح الروبوتات قدرات أكثر مرونة على الحركة دون زيادة التعقيد الميكانيكي بشكل كبير.
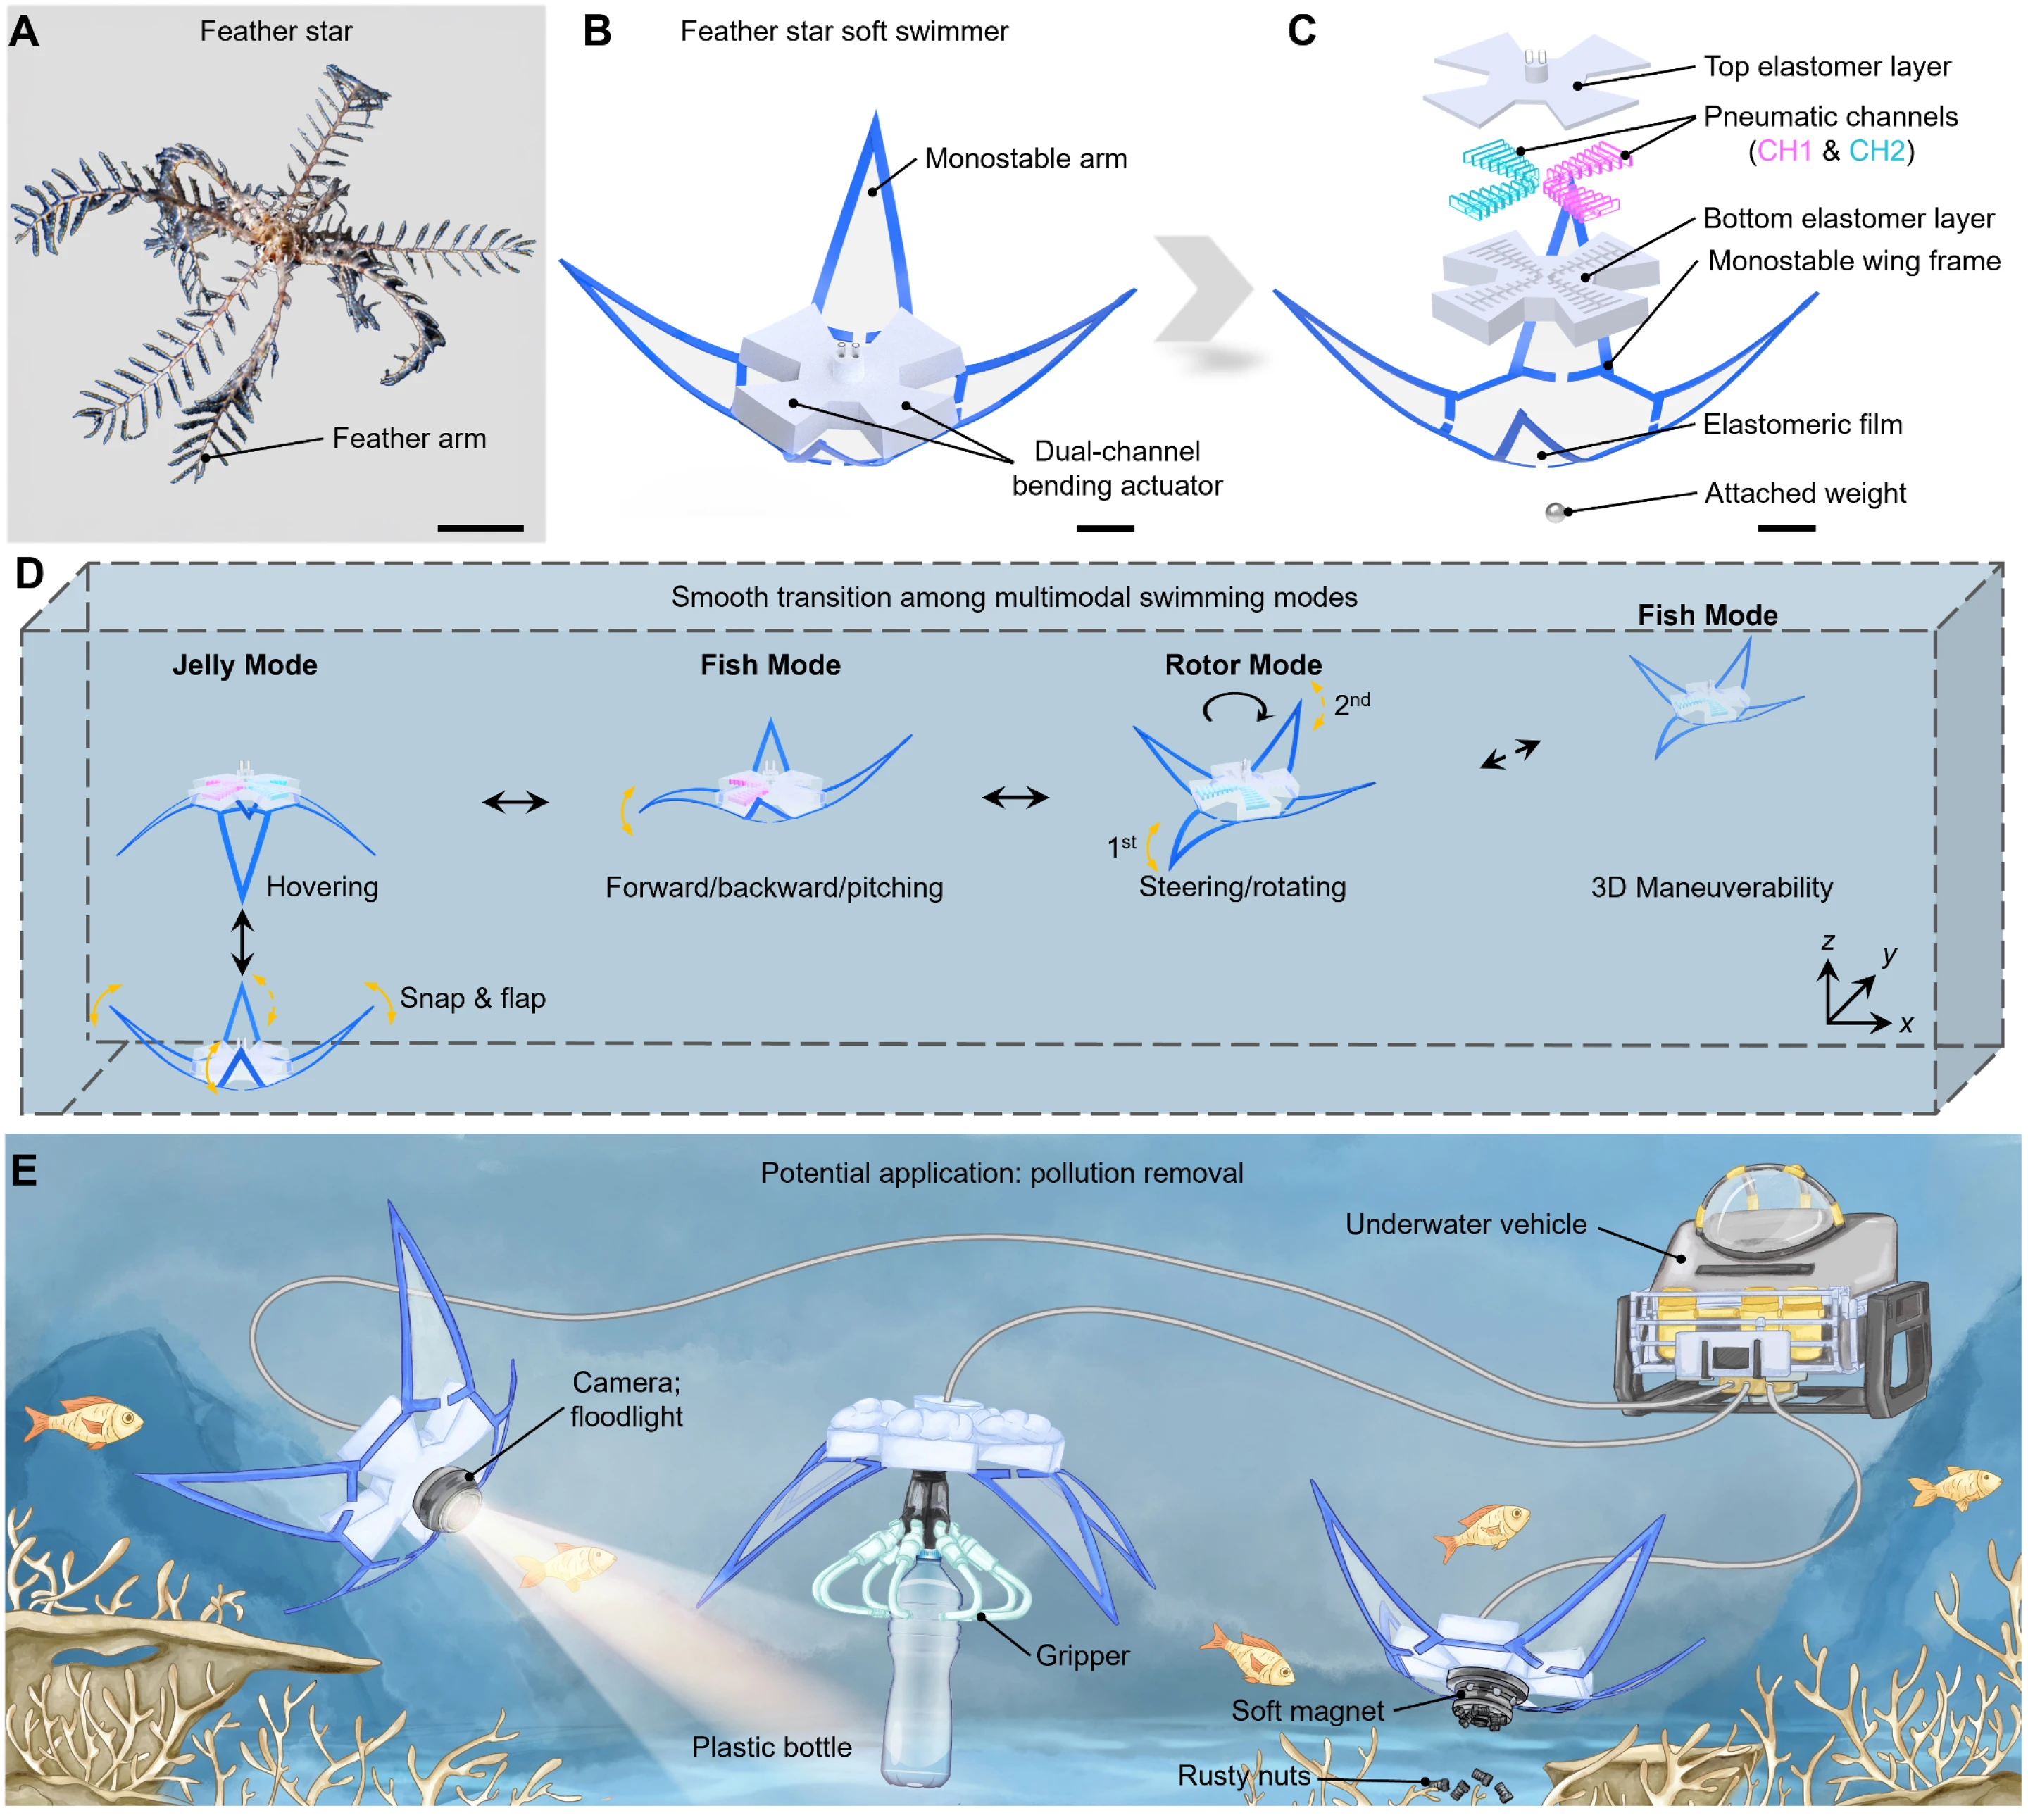
يتكون الروبوت الجديد من جسم مركزي وأربعة هياكل مرنة تشبه الأجنحة. ويدمج الجزء المركزي قناتين مستقلتين للقيادة الهوائية، وأطراف الجناح المرنة الأربعة مسؤولة عن التفاعل مع الماء لتوليد الدفع وعزم الدوران. ومن خلال تغيير طريقة عمل قناتي القيادة، يستطيع الروبوت التبديل بين ثلاثة أوضاع حركة مختلفة.
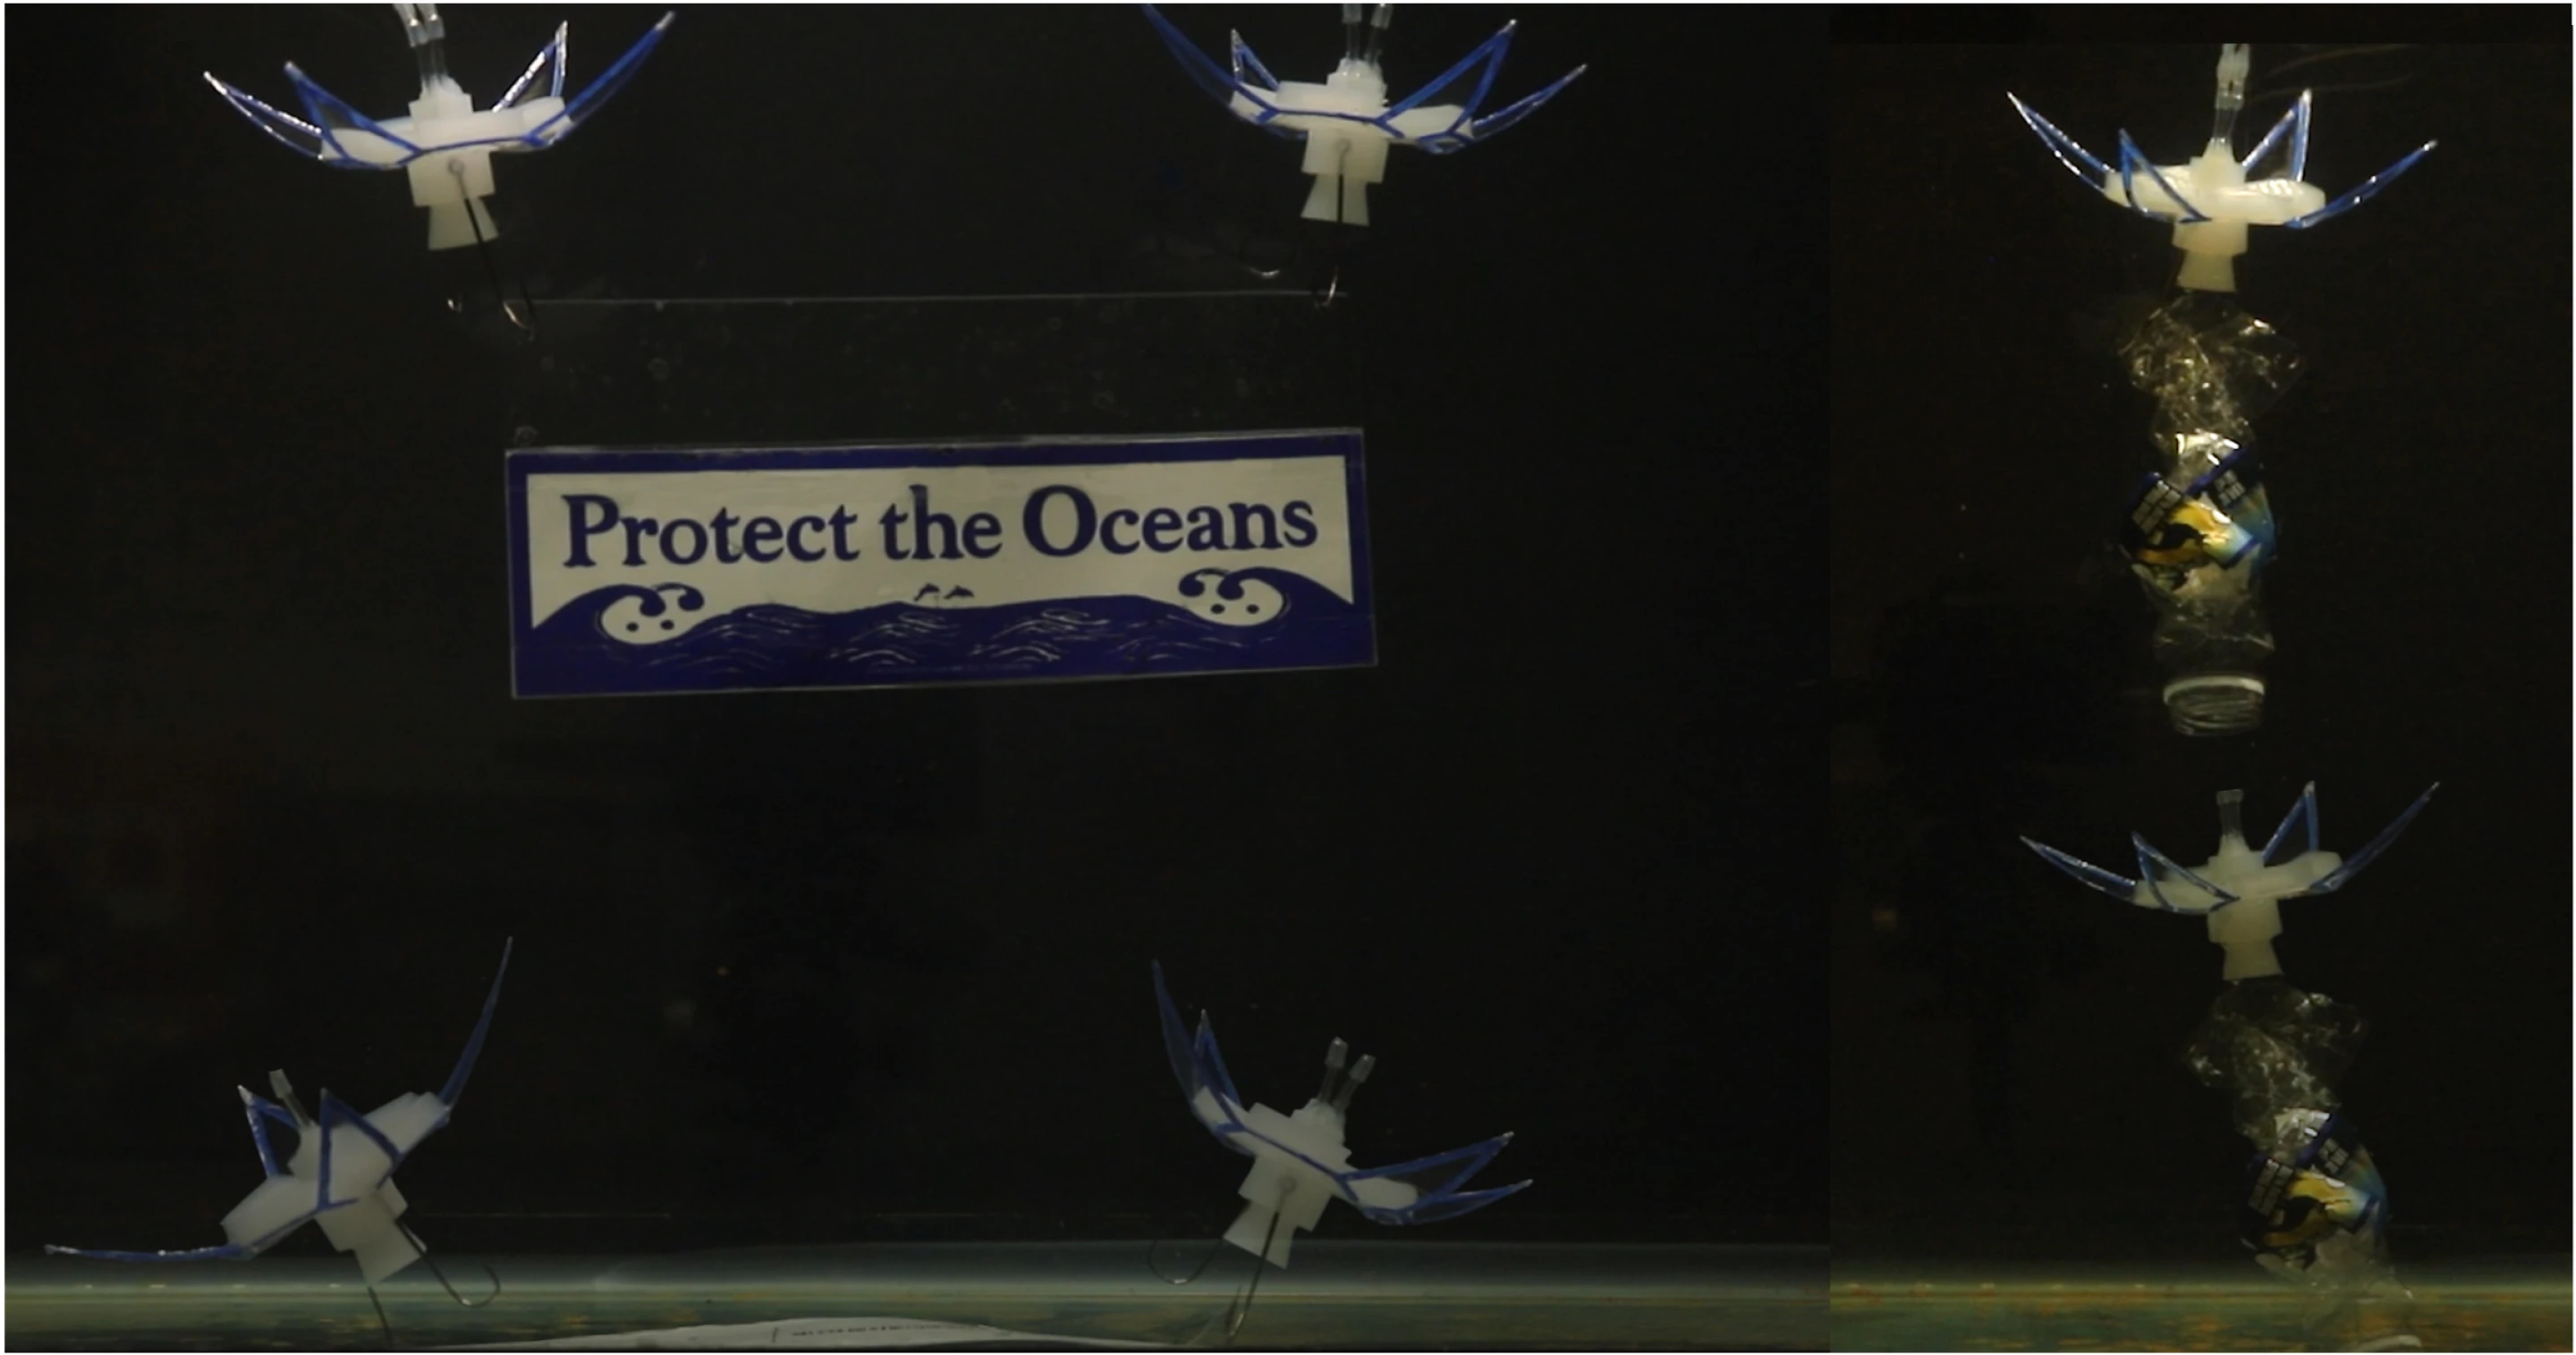
الوضع الأول يسمى "وضع قنديل البحر" من قبل الباحثين. عندما يعمل المحركان في نفس الوقت، تنحني أطراف الجناح الأربعة للروبوت بسرعة إلى الأسفل، مما يدفع تدفق المياه ويحرك نفسه لأعلى. بعد توقف القيادة، تعود أطراف الجناح إلى شكلها الأصلي بفضل مرونتها الخاصة، ويغير الروبوت حالة حركته ويتحرك للأسفل. من خلال ضبط تردد الحركة، يمكن للروبوت الاستمرار في الارتفاع والهبوط، أو يمكنه إبطاء حركته والحفاظ على حالة شبه التحليق في الماء.
الوضع الثاني هو "وضع السمكة". في هذا الوقت، قام الباحثون بتنشيط إحدى قنوات القيادة فقط، مما تسبب في تحرك الهياكل الموجودة على جانبي الروبوت بشكل غير متماثل. إن تأرجح أحد أطراف الجناح يشبه الطريقة التي تستخدم بها السمكة زعنفة الذيل لدفع الروبوت للأمام أو للخلف. من خلال التحكم في مدخلات المحرك، يمكن أيضًا تغيير إجراء الدفع لتكييف الروبوت مع اتجاهات الحركة المختلفة.
الوضع الثالث هو "وضع الدوار". ويتحكم الباحثون بالتناوب في قناتي الدفع لجعل أطراف الجناح تنتج حركات مختلفة بالتسلسل، مما يدفع الروبوت للدوران حول محوره. تسمح هذه القدرة للروبوت بتعديل اتجاهه في الماء، مما يوفر الأساس لعمليات الملاحة والتوجيه ثلاثية الأبعاد اللاحقة.
هذه الأوضاع الثلاثة مجتمعة تمكن الروبوت من التحرك في اتجاهات مثل الأعلى والأسفل، والأمام والخلف، والدوران. لاحظ الفريق أنه لتحقيق نطاق مماثل من الحركة، قد تتطلب التصميمات التقليدية ستة محركات على الأقل، في حين أن هذا الروبوت يتطلب اثنين فقط. المفتاح يكمن في مفهوم التصميم المسمى "الذكاء الميكانيكي".
يشير ما يسمى بالذكاء الميكانيكي إلى تحقيق بعض وظائف التحكم من خلال الخصائص الفيزيائية للهيكل نفسه، بدلا من ترك جميع الإجراءات لمحركات مستقلة وأنظمة إلكترونية معقدة. في هذا الروبوت، يمكن لأطراف الجناح المرنة أن تعود بسرعة إلى شكلها الأصلي بعد الانحناء تحت القوة. تساعد الطاقة المرنة المخزنة والمنطلقة في الهيكل الروبوت على إنتاج حركة سريعة ومنتظمة. يستفيد الباحثون من هذه الخاصية لتحويل مدخلات القيادة المحدودة إلى العديد من أشكال الحركة المختلفة.
يرتبط هذا التصميم أيضًا ارتباطًا وثيقًا باتجاه تطوير الروبوتات الناعمة. تعتمد الروبوتات التقليدية تحت الماء عادةً على هياكل صلبة وأنظمة دفع متعددة وأنظمة تحكم معقدة في الموقف لإكمال تحركاتها، بينما تستفيد الروبوتات الناعمة بشكل أكبر من قدرات التشوه للمواد المرنة للتفاعل مع البيئة المحيطة. بالنسبة للمعدات التي تحتاج إلى العمل في بيئات معقدة تحت الماء، من المتوقع أن يؤدي تقليل عدد الأجزاء الميكانيكية ليس فقط إلى تبسيط الهيكل، ولكن أيضًا تقليل العبء على التحكم والصيانة.
في التجربة، قام فريق البحث أيضًا بتحليل التغيرات في تدفق المياه المحيطة عندما يتحرك الروبوت. استخدم الباحثون تقنية قياس سرعة الصور الجزيئية لمراقبة حركة تدفق المياه، ودمجوها مع محاكاة ديناميكيات الموائع الحسابية لدراسة هياكل الدوامة التي تتشكل في ظل أوضاع حركة مختلفة. تساعد هذه التحليلات في تفسير كيفية قيام الروبوت بتوليد الدفع من خلال تأرجح أطراف الجناح وكيف تخلق الحركات الدورانية عزم الدوران المقابل.
تبين النتائج التجريبية أن السرعة القصوى للسباحة للروبوت تصل إلى 1.64 طول جسم في الثانية، وتبلغ سرعة دورانه القصوى 90 درجة في الثانية. كما أبلغ الباحثون أيضًا عن قيمة لا تقل عن 17.6 لمقياس تكلفة النقل الخاص بهم، والذي يقيس استهلاك الطاقة المطلوب للروبوت للتحرك. وتظهر النتائج ذات الصلة أنه من الممكن استخدام هياكل بسيطة لتحقيق حركة متعددة الأوضاع، ولكن هذه البيانات التجريبية لا تعني أنها وصلت إلى جميع متطلبات الأداء المطلوبة لعمليات المحيطات الفعلية.
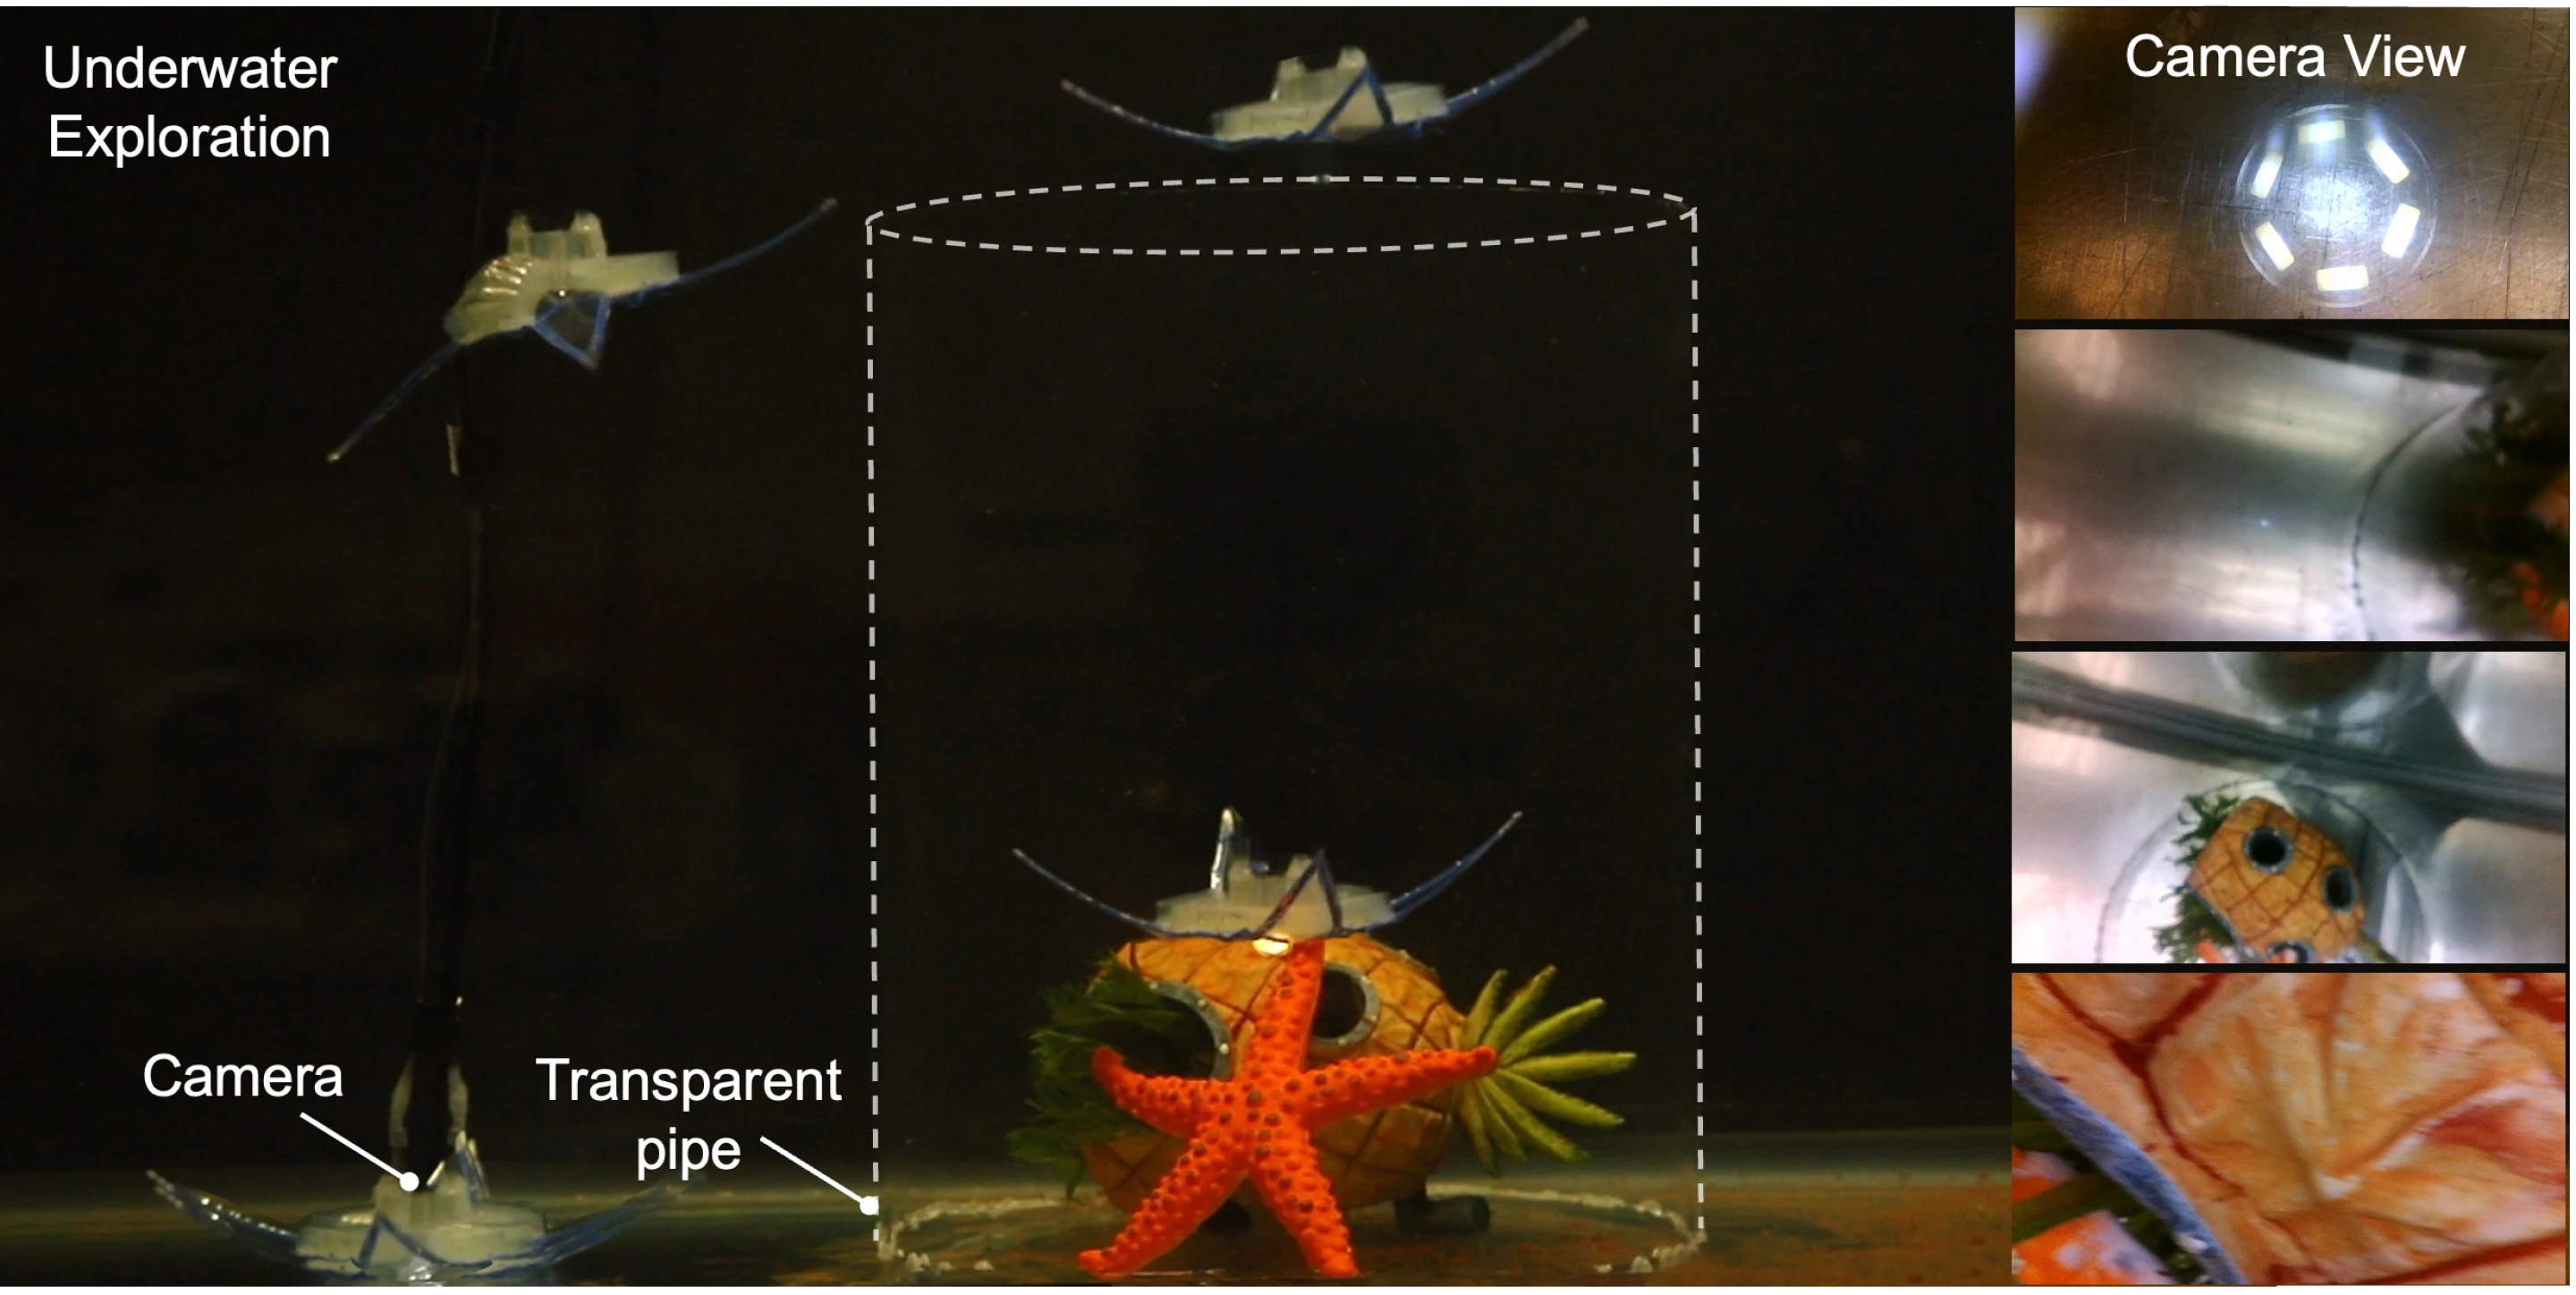
أظهر فريق البحث بعض الاستخدامات المحتملة للمنصة، بما في ذلك حمل كاميرات تحت الماء لاستكشاف البيئة، وحمل أو رفع الأشياء تحت الماء، والسماح لعدة روبوتات بالعمل معًا. ومن خلال إضافة الكاميرات أو المقابض أو غيرها من المعدات المساعدة، قد يكون من الممكن استخدام الروبوتات المستقبلية في مهام مثل مراقبة البيئة تحت الماء، ومسوحات التلوث البحري، واستعادة العناصر تحت الماء.
يتصور الباحثون أيضًا أن الروبوتات المتعددة يمكنها أداء المهام معًا. على سبيل المثال، يكون الروبوت الواحد مسؤولاً عن مراقبة الأشياء وتحديد موقعها، بينما تساعد الروبوتات الأخرى في حمل الأشياء أو جمعها. ومع ذلك، لا تزال هذه التطبيقات تمثل اتجاهات تطوير محتملة، وتحتاج قدرات التشغيل طويلة المدى للروبوت، ووقت التحمل، وطرق الاتصال والاستقرار في تدفقات المياه المعقدة في بيئات المحيطات الحقيقية إلى مزيد من التحقق.
في الوقت الحالي، لا يزال الروبوت يعتمد على إدخال محرك هوائي. وقال فريق البحث إن أعمال المتابعة ستشمل تطوير نسخة لاسلكية بالكامل والتعاون مع الباحثين في مجالات أخرى لاستكشاف سيناريوهات تطبيق أكثر تحديدًا. سيساعد التحول إلى الاتصال اللاسلكي على تقليل قيود الاتصال بين المعدات وأنظمة التحكم الخارجية، ولكنه سيطرح أيضًا تحديات جديدة في إمدادات الطاقة والتحكم والاتصالات تحت الماء.
تم نشر نتيجة البحث هذه في مجلة "Science Advances" ذات الوصول المفتوح، بعنوان "روبوت سباحة ذو جسم ناعم مدفوع بالحد الأدنى يحاكي زنابق البحر ذات الريش لتحقيق قدرة على المناورة ثلاثية الأبعاد متعددة الأوضاع". تظهر الأبحاث أن الروبوتات لا تحتاج بالضرورة إلى إضافة المحركات وأجهزة الاستشعار وأنظمة التحكم بشكل مستمر للحصول على قدرة أكبر على المناورة. من خلال التصميم العقلاني للهياكل المرنة والاستفادة الكاملة من خصائص المرونة والحركة للمادة نفسها، يمكن للأنظمة الميكانيكية البسيطة نسبيًا أيضًا تحقيق إجراءات معقدة.
بالنسبة لمجال الروبوتات تحت الماء، قد تكون لهذه الفكرة أهمية أوسع. وفي المستقبل، قد يتمكن الباحثون من التعلم من آليات حركة المزيد من الكائنات البحرية لتطوير روبوتات ناعمة ذات هياكل أبسط وأساليب حركة أكثر تنوعًا، حتى تتمكن من لعب دور في مهام مثل المراقبة البيئية، والاستكشاف تحت الماء، والعمليات الفضائية المعقدة.
التعليقات