الملخص:
قام باحثون في جامعة كاليفورنيا، لوس أنجلوس (UCLA) وجامعة ميشيغان بتطوير روبوت إلكتروني مدمج. يمكنه القفز مثل الضفدع، والتحرك على الأسطح المعقدة مثل العشب والرمل، وعبور خطوات صغيرة، وحتى السباحة في الماء بعد تركيب زعانف خاصة. على عكس الروبوتات التقليدية التي تعتمد على المحركات لتحريك حركات الساق بشكل مستمر، يقوم هذا الجهاز بتخزين الطاقة عن طريق لف قضبان مرنة ثم يستخدم التشوه المفاجئ للمادة لتوليد قوة دفع فورية، مما يسمح لها بالارتداد بسرعة.
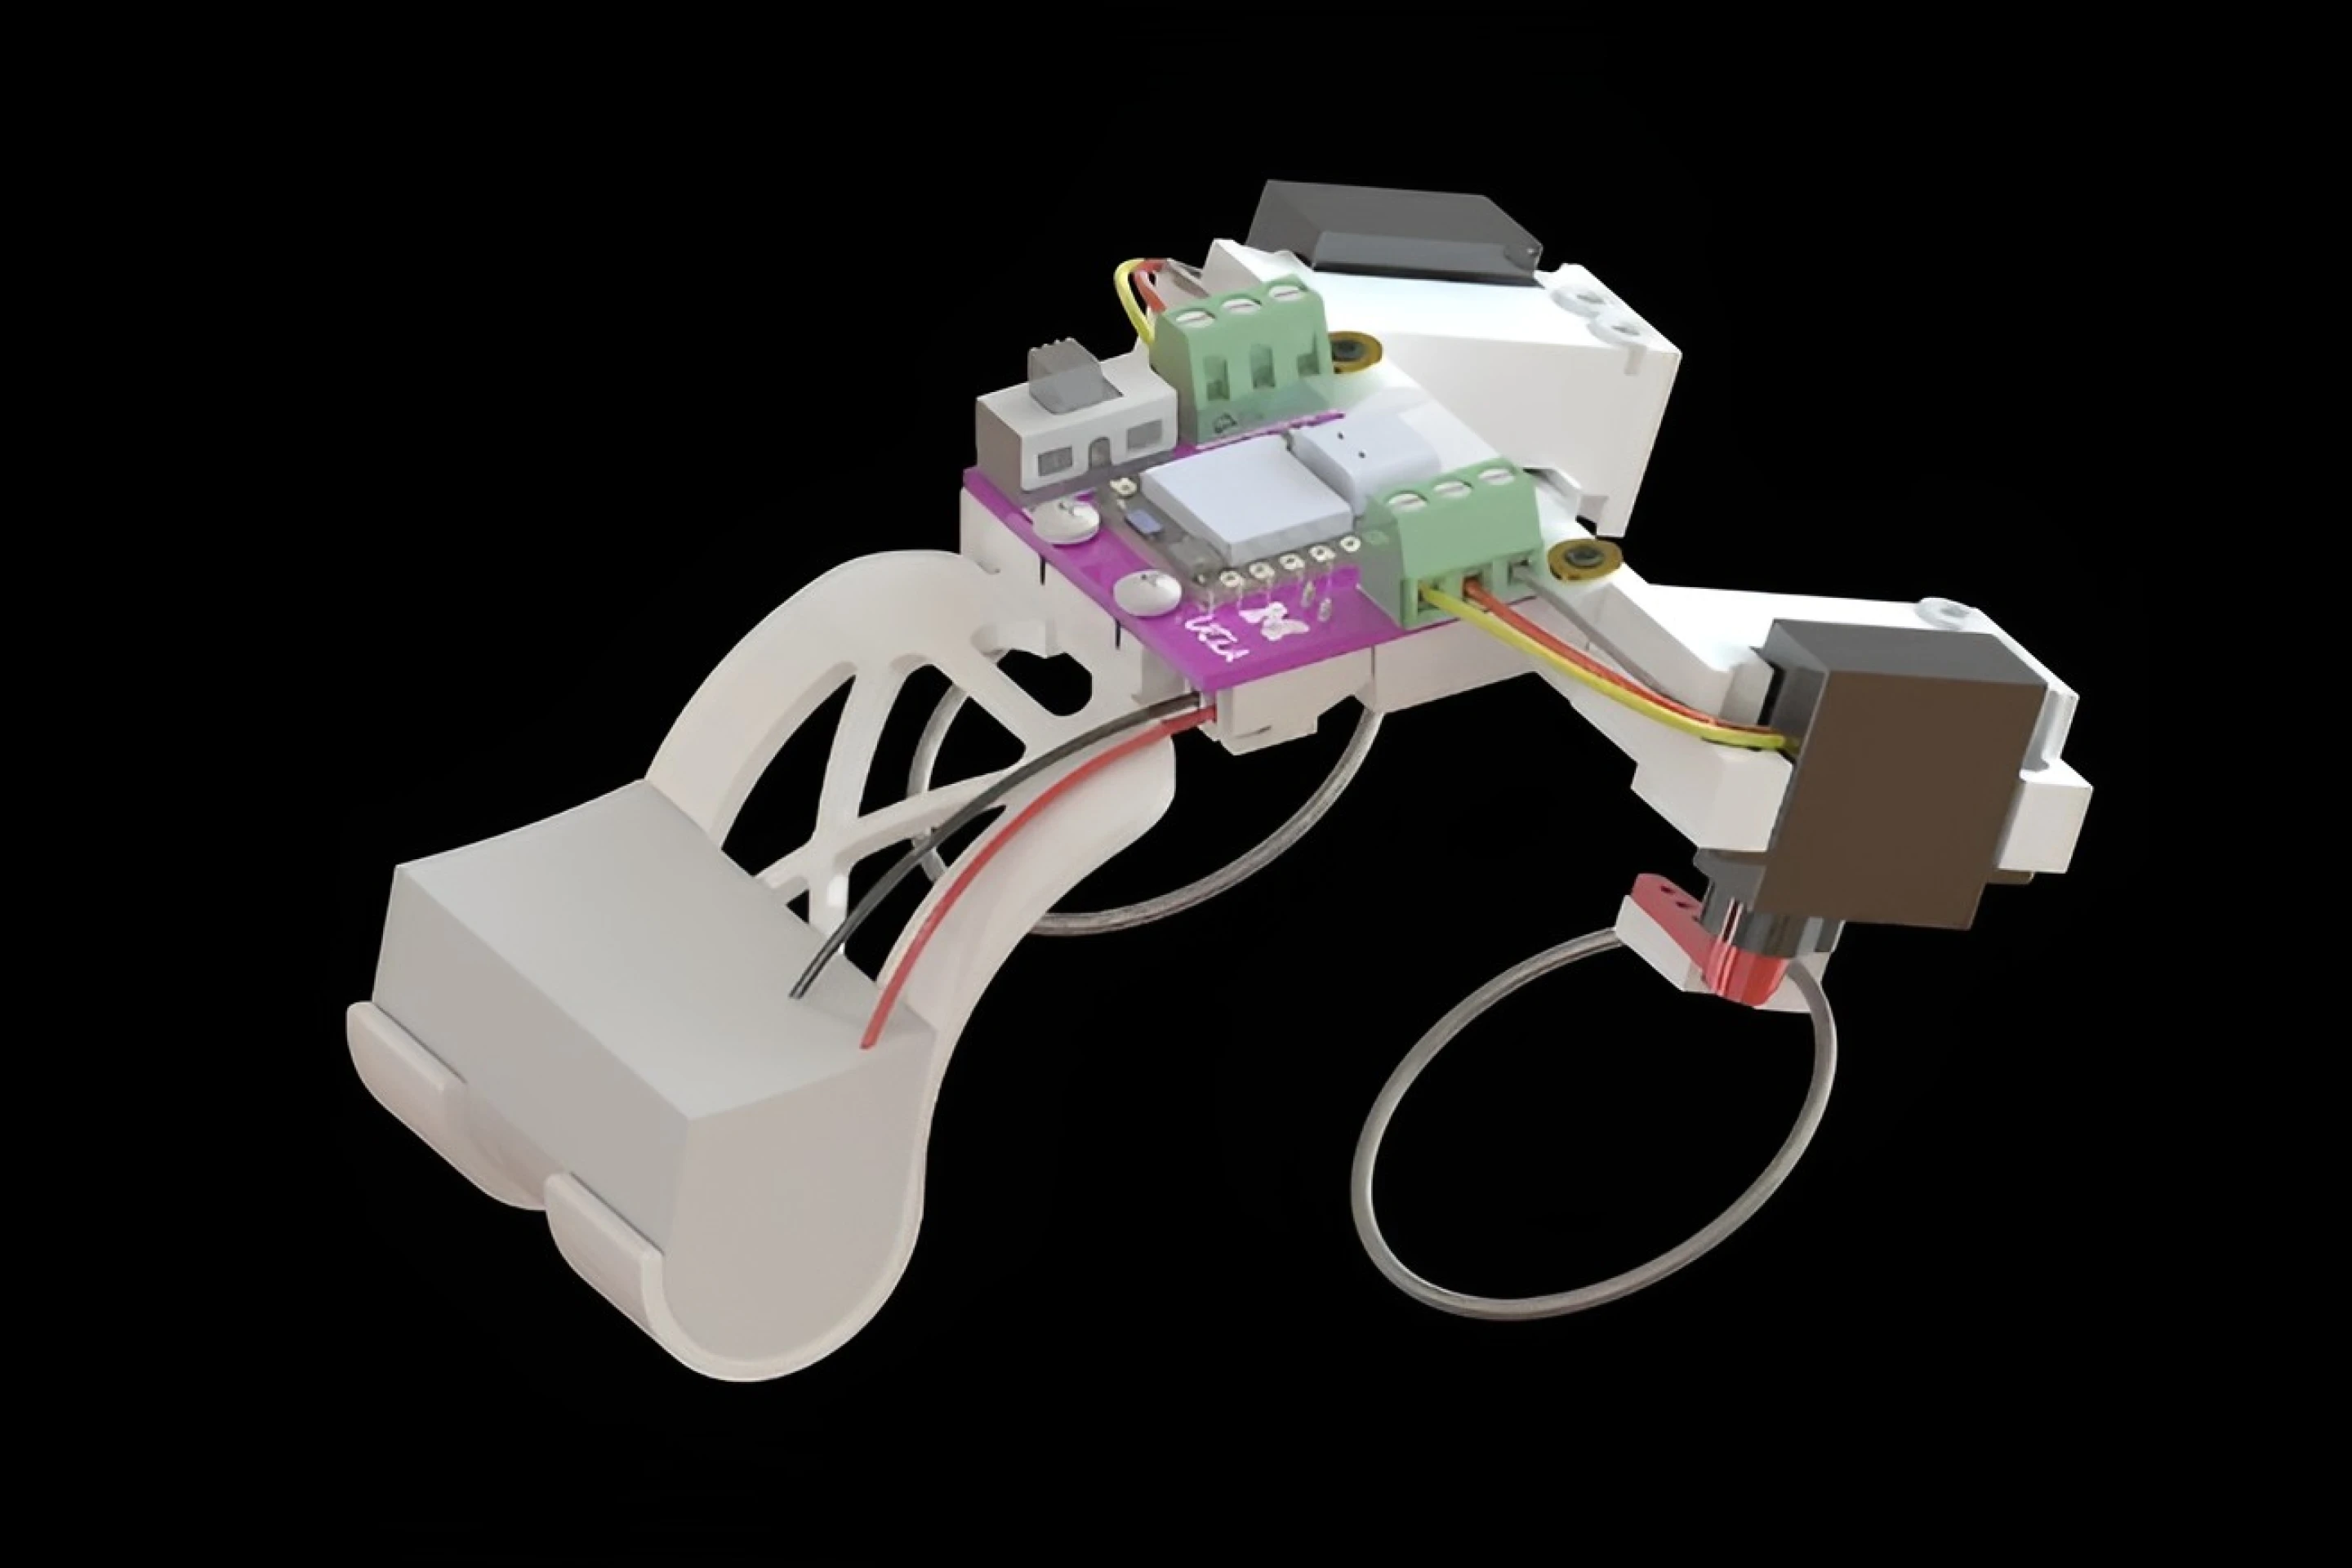
يوضح هذا البحث آلية حركة جديدة مناسبة للروبوتات الدقيقة. ويأمل الباحثون أنه من خلال تحسين الهيكل الميكانيكي، يمكن للروبوتات الصغيرة توليد طاقة فورية قوية بما فيه الكفاية دون استخدام محركات أكبر. ونشرت النتائج ذات الصلة في مجلة Science Advances.
بالنسبة للروبوتات الأصغر حجمًا، فإن الحركة ليست بسيطة كما تبدو. يمكن أن تشكل شفرات العشب والرمال السائبة وطيات القماش والعوائق الصغيرة على الأرض عقبات خطيرة. عندما يقترب ارتفاع العائق من حجم الروبوت نفسه، غالبًا ما يكون من الصعب اجتيازه بسلاسة من خلال الاعتماد فقط على العجلات أو الأرجل الميكانيكية العادية.
يعد القفز أحد الحلول، ولكنه يفرض متطلبات خاصة على خرج الطاقة. لا تحتاج الروبوتات إلى طاقة كافية فحسب، بل يجب عليها أيضًا إطلاق الطاقة في وقت قصير جدًا للحصول على قوة دفع قوية للأعلى أو للأمام. ومع ذلك، فإن المحركات الصغيرة غالبًا ما تكون جيدة في توفير طاقة مستدامة وسلسة، ولكنها تكافح من أجل إنتاج مثل هذا الإخراج الفوري القوي بشكل مباشر.
لقد حاول المهندسون سابقًا حل هذه المشكلة باستخدام الزنبركات: أولاً دع المحرك يضغط أو يمدد الزنبرك ببطء، ويخزن الطاقة في شكل طاقة وضع مرنة، ثم يطلق الزنبرك بسرعة لتحقيق الطرد. ومع ذلك، فإن كيفية جعل المواد المرنة في الهياكل ثلاثية الأبعاد تتشوه بشكل مفاجئ وثابت، وقابل للتكرار، وتتعافى بسرعة بعد كل حركة، لا تزال مشكلة فنية صعبة.
هذه المرة استخدم فريق البحث هيكل قضيب مرن يشبه الزنبرك اللولبي. استخدم الباحثون أولاً نموذجًا حاسوبيًا لتحليل قواعد تشوه القضيب المرن في ظل ظروف الانحناء والالتواء المختلفة، ثم استخدموا ذراعًا آلية لإجراء تجارب الثني والالتواء على مواد حقيقية لمقارنة توقعات النموذج بالنتائج الفعلية.
من خلال هذه التجارب، تمكن الباحثون تدريجيًا من تحديد الأشكال الهندسية وطرق التحميل التي تسببت في خضوع القضيب المرن لتحولات شكلية مفاجئة، بدلاً من التشوه ببطء. وبعد إتقان هذه الشروط، يمكنهم تصميم أطراف مرنة مناسبة وفقًا لاحتياجات حركة الروبوت.
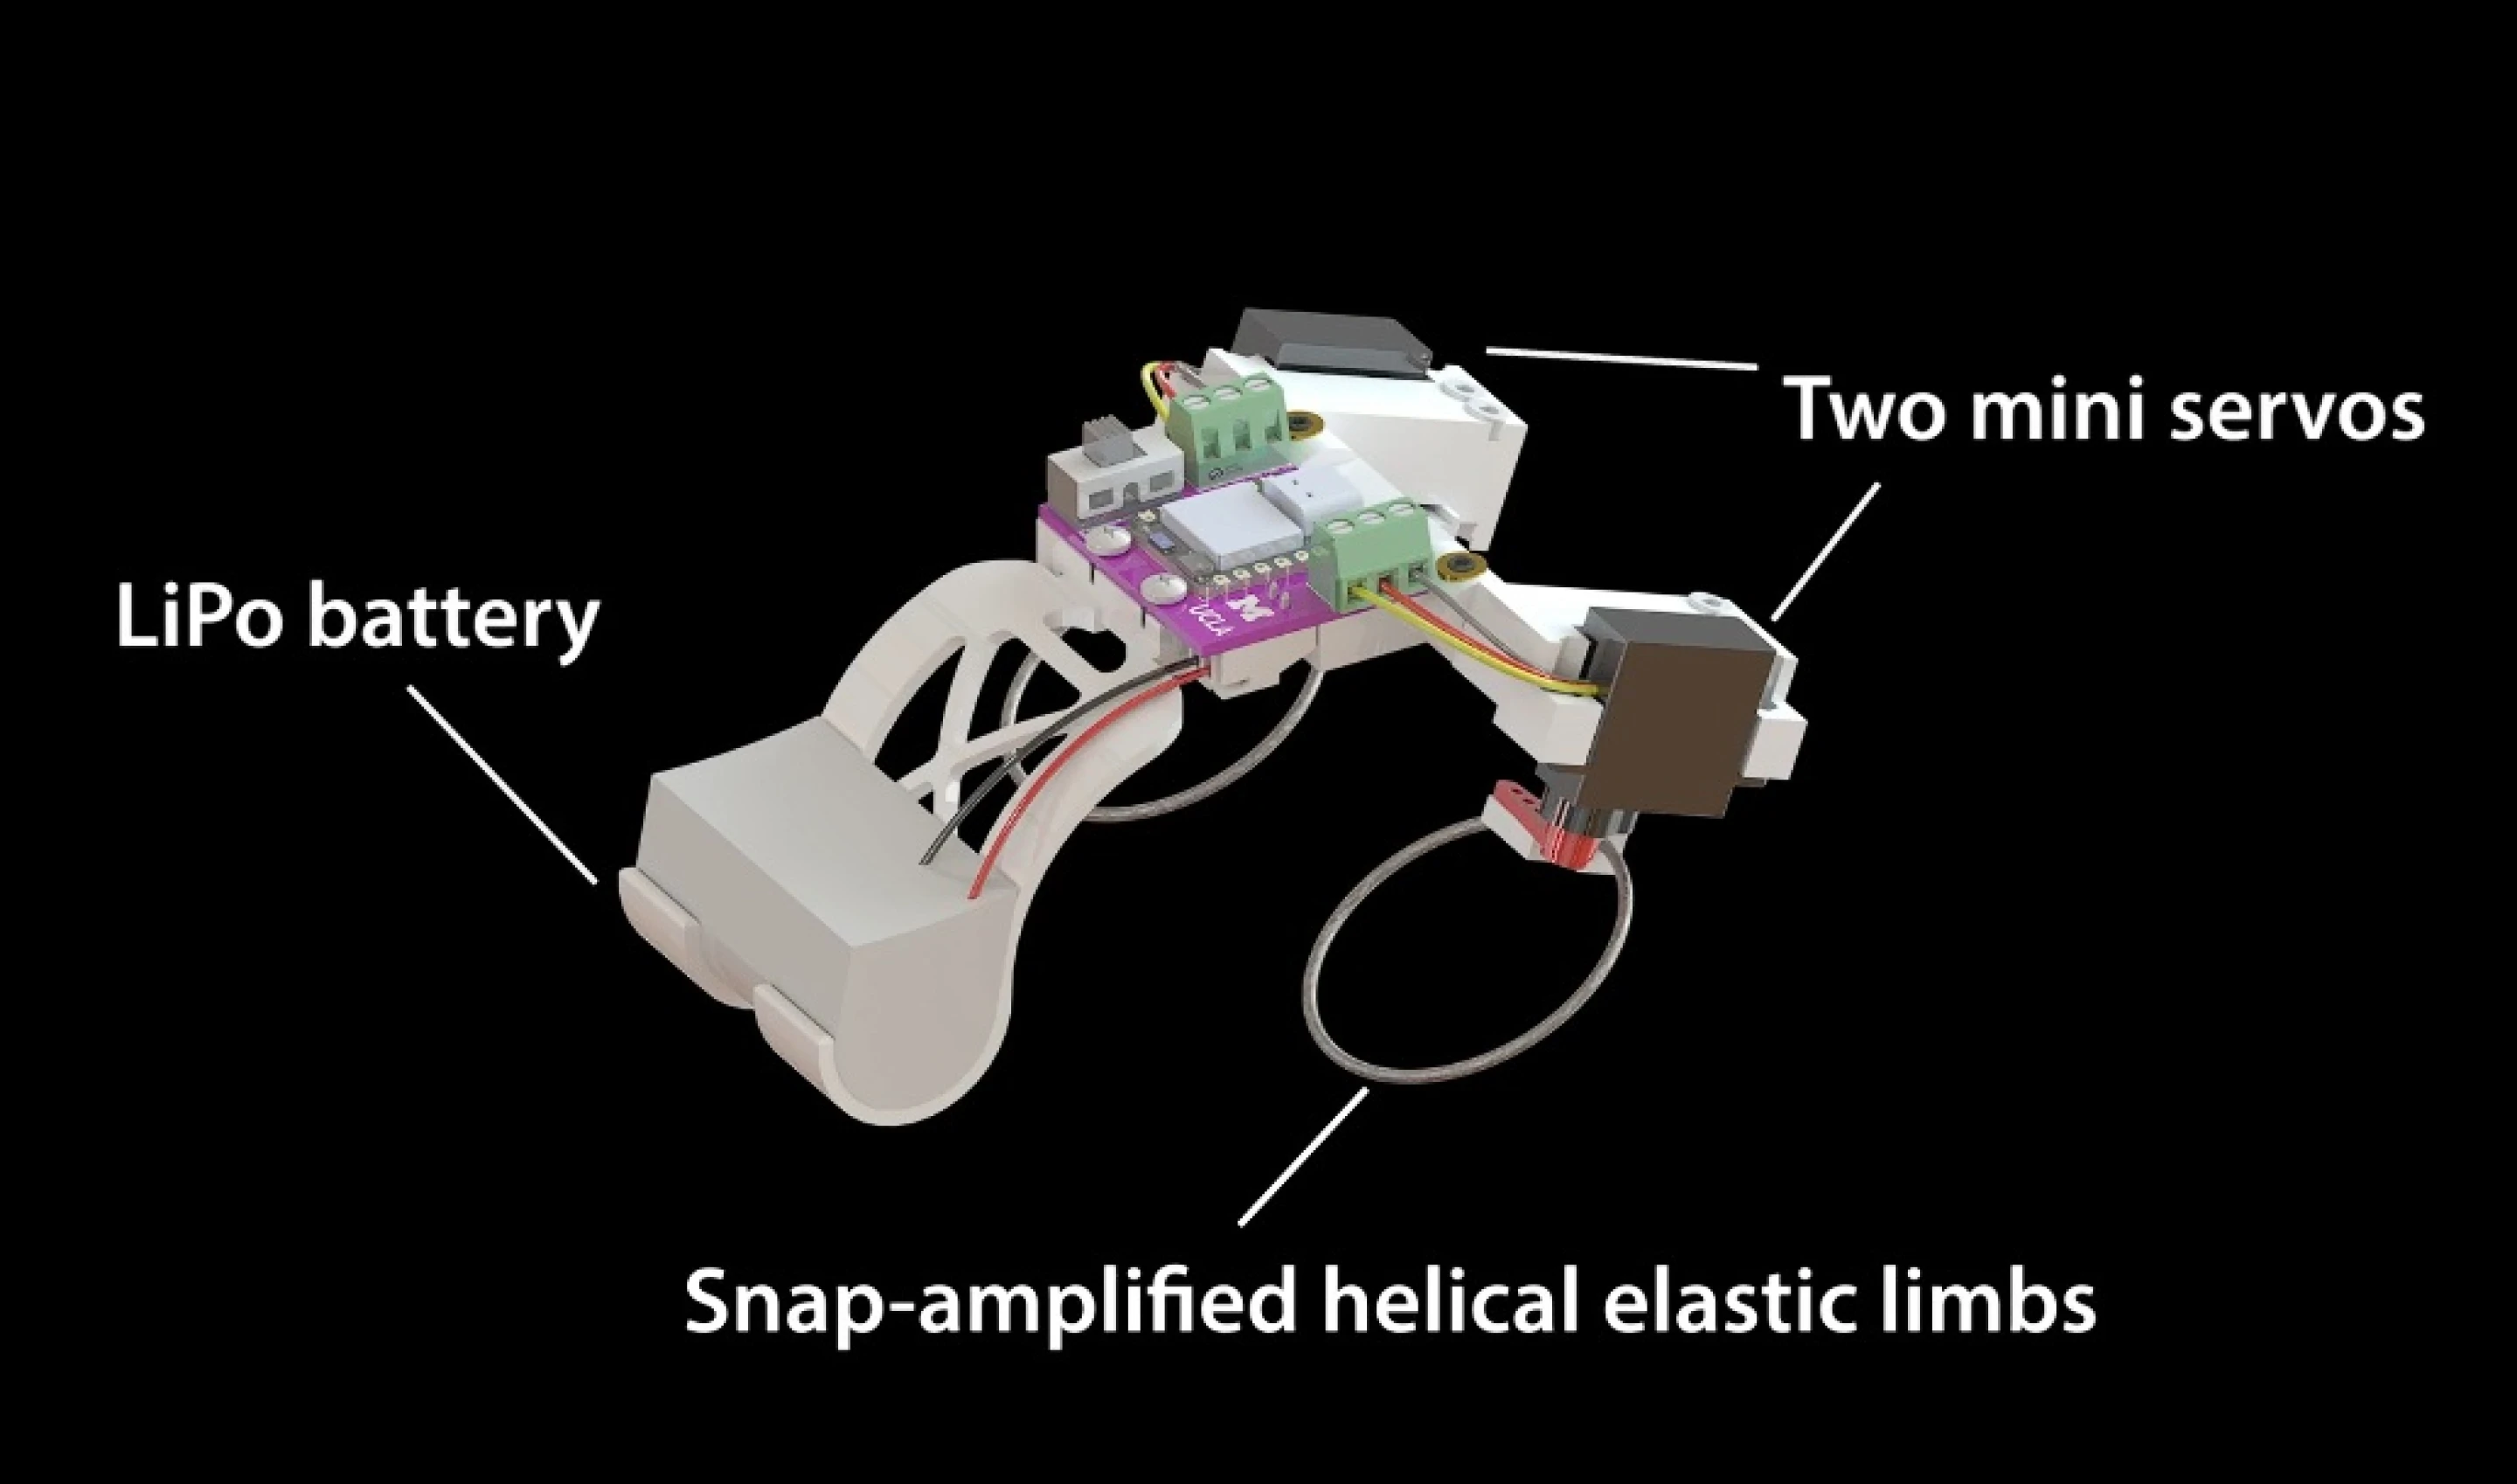
القضيب المرن الذي يستخدمه الروبوت مصنوع من سبائك النيكل والتيتانيوم. قام الباحثون بثني القضيب المستقيم في الأصل إلى شكل حلزوني، ثم ثبتوا أحد طرفيه بالدعامة، وربطوا الطرف الآخر بمحرك سيرفو صغير. عندما يدور المحرك، ينحني القضيب المرن ويلتوي في نفس الوقت، ويخزن تدريجيًا طاقة الوضع المرنة.
مع استمرار زيادة التشوه، يصل القضيب في النهاية إلى حالة حرجة غير مستقرة ثم ينقلب فجأة إلى تكوين آخر. يؤدي هذا التغيير السريع في الشكل إلى إنشاء حركة لحظية ملحوظة، مما يقذف الروبوت إلى الأعلى وإلى الأمام.
تشبه العملية برمتها ضغط الزنبرك ثم إطلاقه فجأة. لا يتعين على المحرك أن ينتج بشكل مباشر كل الطاقة اللازمة للقفز في وقت قصير جدًا، ولكن يمكنه تجميع الطاقة ببطء على مدى فترة زمنية أطول ثم إطلاقها بشكل مركّز من خلال الهيكل المرن.
بعد الانتهاء من القفزة، يدور المحرك في الاتجاه المعاكس، مما يعيد القضيب المرن إلى الحالة الأولية المطلوبة للقفزة التالية. نظرًا لأنه يمكن إكمال جزء من عملية إعادة الضبط أثناء وجود الروبوت في الهواء، فيمكن للروبوت الاستعداد بسرعة للارتداد التالي بعد الهبوط.
ومع ذلك، فإن تصميم القضيب المرن يحتاج إلى تحقيق التوازن بين قوة القفز وسرعة العودة. على الرغم من أن بعض الهياكل يمكن أن تطلق المزيد من الطاقة، إلا أنها تتطلب أن يدور المحرك بزاوية أكبر للتعافي، مما يؤدي إلى فترات زمنية أطول بين القفزات المتتالية. اختار الباحثون في النهاية تصميمًا يمكنه توليد قوة دفع أقوى وإعادة ضبط كاملة في وقت أقصر.
للتحقق مما إذا كانت هذه الآلية قابلة للتطبيق حقًا على روبوت كامل، قام فريق البحث ببناء نموذج أولي يبلغ طوله حوالي 11 سم ويزن 98.2 جرامًا. ظهره مزود بطرفين مرنين يمكن أن يتشوه فجأة، وطريقة حركته الشاملة تشبه إلى حد ما طريقة الضفدع.
قام الباحثون أيضًا ببناء روبوت تحكم بهيكل ساق صلب. يمتلك الروبوتان نفس القوة الحركية، لكن الاختلاف الرئيسي هو كيفية استخدام الطاقة: يعتمد روبوت التحكم على أرجل صلبة لإخراج الحركة بشكل مستمر، بينما يقوم الروبوت الجديد أولاً بتخزين الطاقة ثم إطلاقها من خلال التشوه المفاجئ للقضبان المرنة.
يغطي الاختبار ستة أسطح: الخشب والقماش والأكريليك والجلد والعشب والرمل. وأظهرت النتائج أن الروبوت النطاط الجديد تحرك بشكل أسرع من النسخة ذات الأرجل الصلبة على جميع الأسطح التي تم اختبارها.
على لوح خشبي، وصل الروبوت الجديد إلى سرعة 3.21 طول جسم في الثانية. ومن خلال الجمع بين نتائج اختبار الأسطح الستة، يبلغ متوسط السرعة 2.46 طول جسم في الثانية، بينما يبلغ متوسط سرعة الروبوت ذو الأرجل الصلبة 0.79 طول جسم في الثانية فقط. بمعنى آخر، في هذه المجموعة من تجارب التحكم، تحرك الروبوت المرتد بمعدل أسرع بحوالي 3.1 مرة من الإصدار ذي الأرجل الصلبة.
على القماش والعشب، تكون فجوة الأداء بين الروبوتين واضحة بشكل خاص. لا تستطيع الروبوتات ذات الأرجل الصلبة التحرك بسلاسة على هذه الأسطح المعرضة للعرقلة أو الانزلاق، في حين يمكن للروبوتات المرتدة استخدام الدفع اللحظي للتغلب على بعض المقاومة والاستمرار في المضي قدمًا.
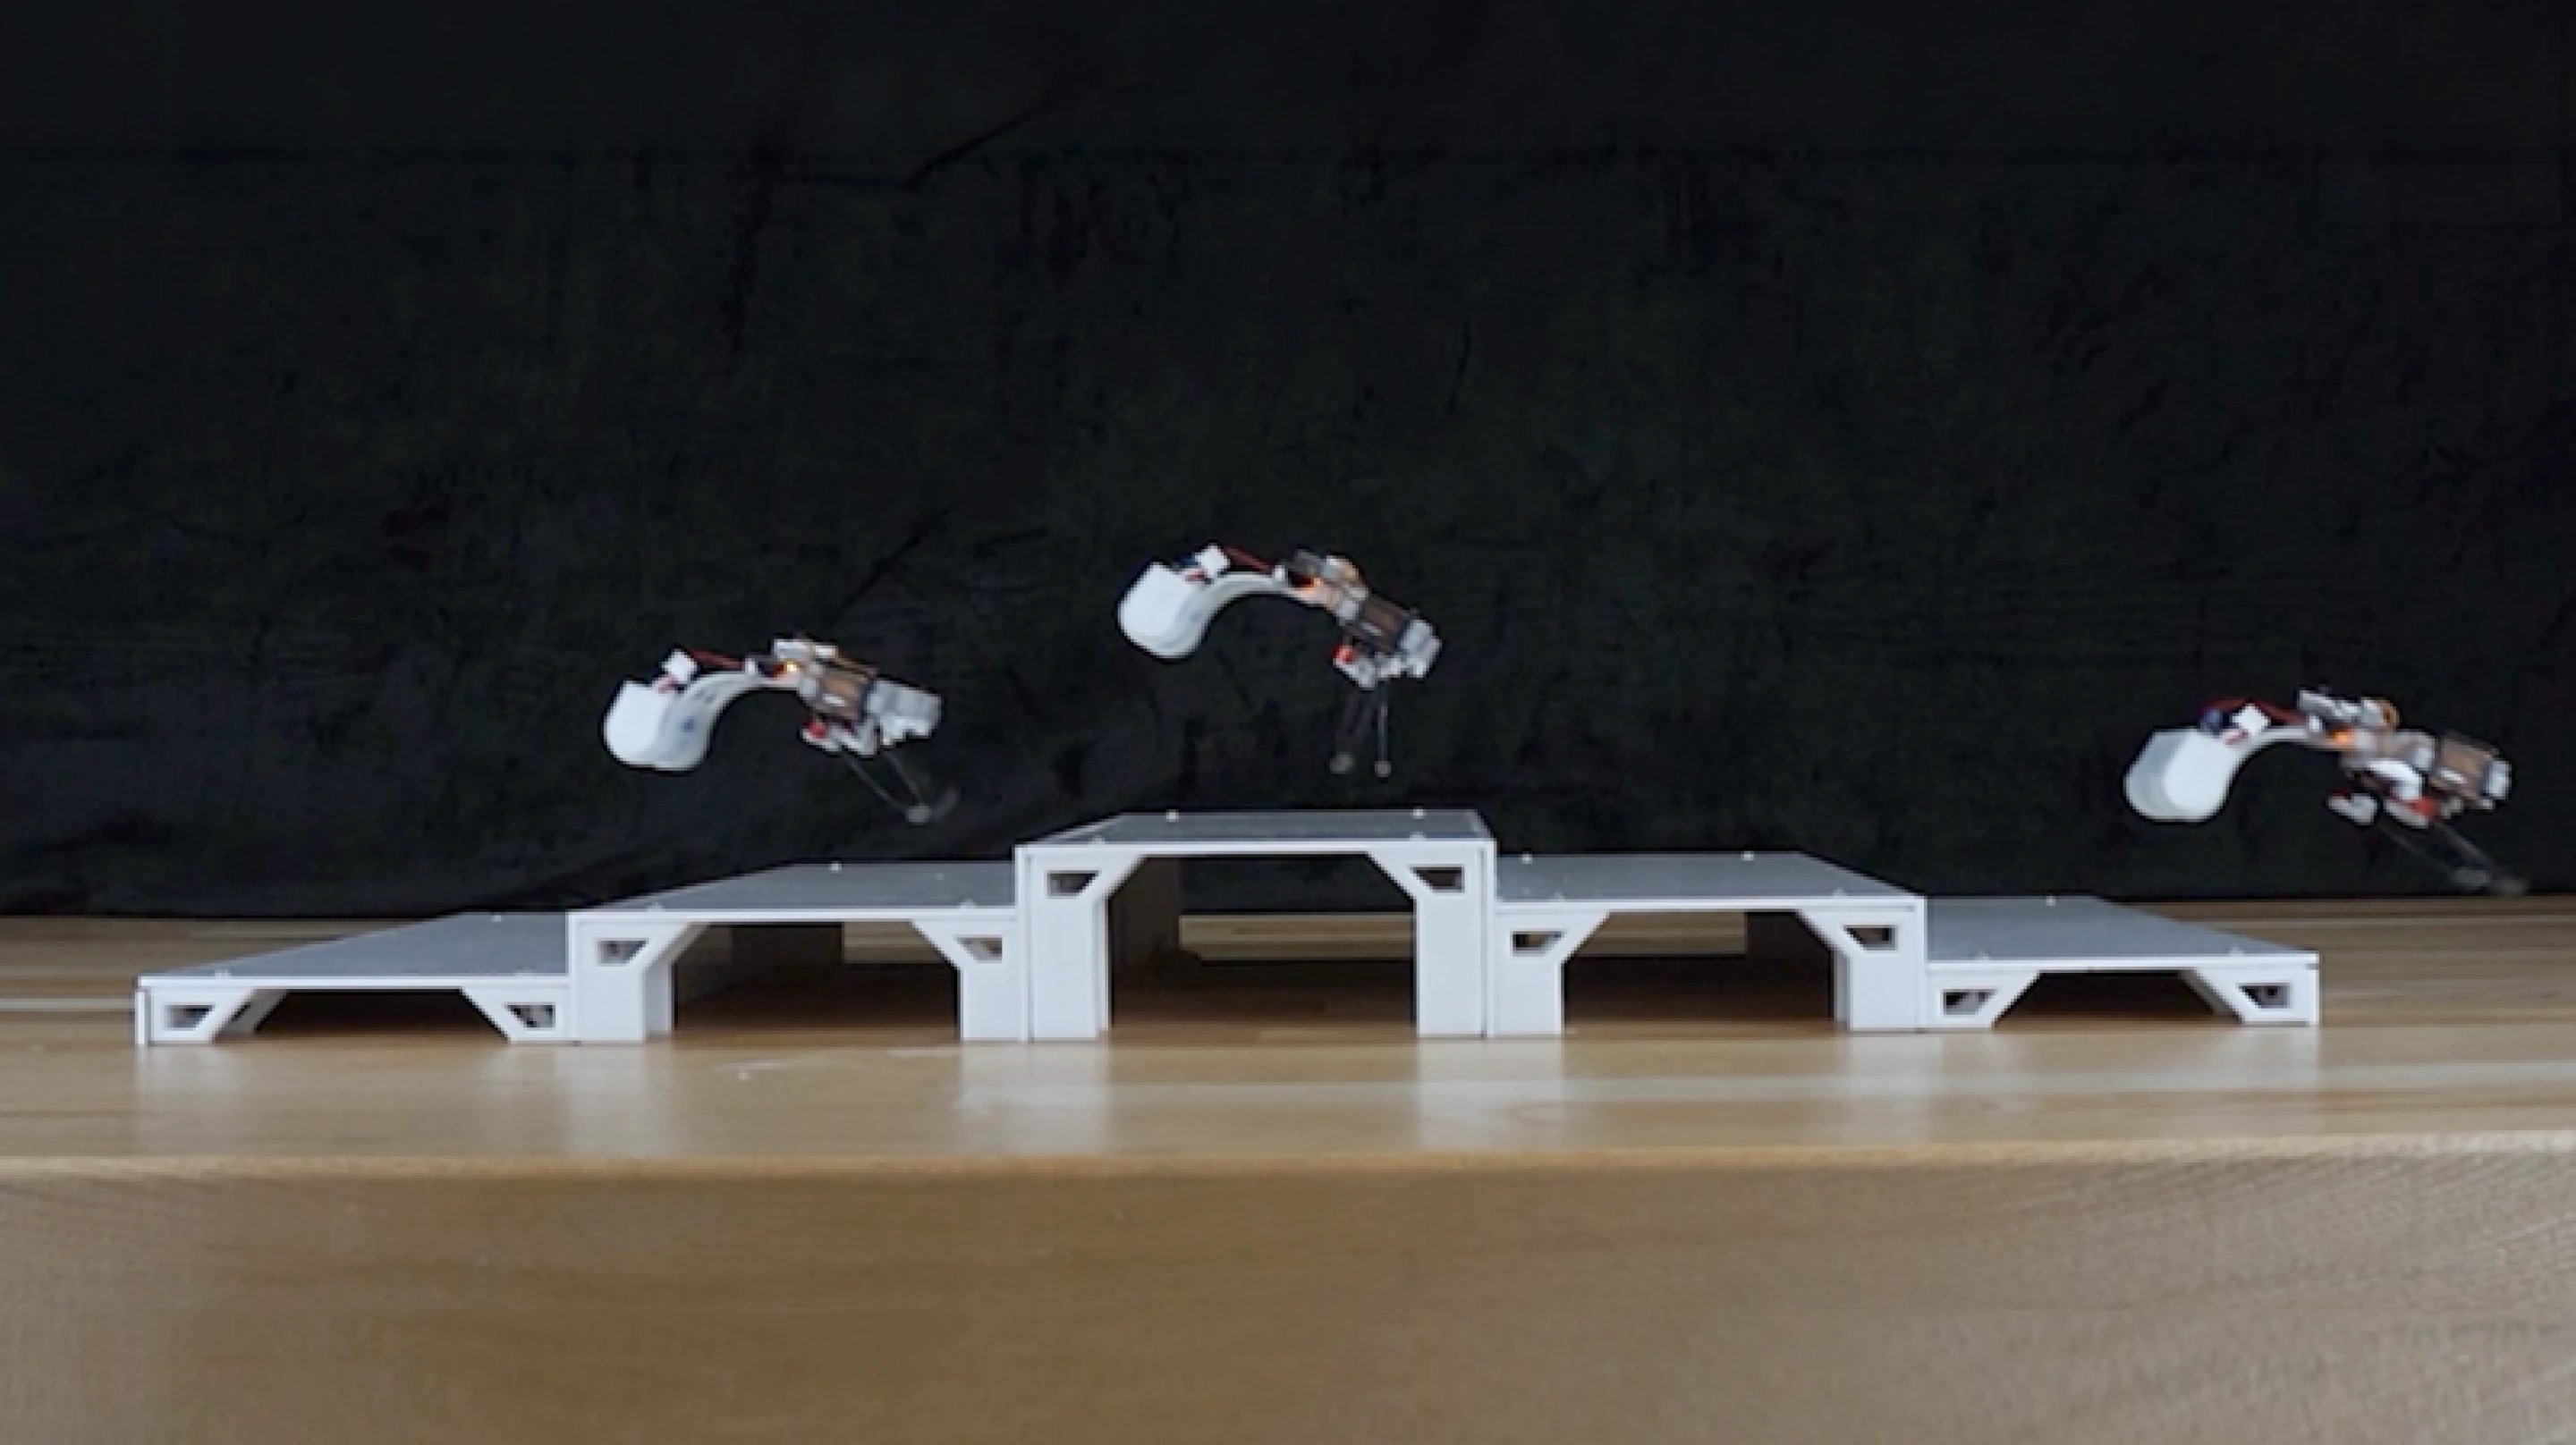
بالإضافة إلى القفز على الأسطح المستوية، أظهر الروبوت أيضًا القدرة على عبور خطوات صغيرة وإكمال الشقلبات الخلفية بشكل مستمر. تظهر هذه الإجراءات أن القضيب المرن لا يمكنه فقط مساعدة الروبوت على توليد قوة دفع للأمام، بل يمكنه أيضًا تحقيق حركات جسم أكثر تعقيدًا في ظل بنية وظروف تحكم محددة.
كما قام الباحثون بتجهيز الروبوت بزعانف رفيعة ومرنة للسماح له بالسباحة في الماء. في هذا الوقت، يمكن استخدام الأطراف المرنة المستخدمة في الأصل للقفز مع الزعانف لدفع الجسم المائي، مما يسمح للروبوت بالتحرك بسرعة حوالي 0.5 طول الجسم في الثانية.
لا يستطيع الروبوت التحرك للأمام في الماء فحسب، بل يمكنه أيضًا تغيير اتجاه الحركة وتجنب العوائق في ظروف الاختبار مع اضطرابات الرياح. وعلى الأرض، سيطر الباحثون على الطرفين المرنين للتحرك بترددات مختلفة لجعل الروبوت يغير اتجاهه.
في عرض توضيحي للملاحة الأرضية، قام الباحثون بتجربة الروبوت عن بعد عبر صندوق رمل مليء بالصخور لإثبات قدرته على التحرك في بيئة معقدة. بالإضافة إلى ذلك، استخدم الفريق أيضًا أجهزة استشعار للضوء للسماح للروبوت بإظهار قدرته على الدوران بشكل مستقل في اتجاه مصدر الضوء.
يعني هذا أن الجهاز يتمتع بالفعل ببعض إمكانيات الاستجابة البيئية الأساسية. ومع ذلك، فإن الملاحة المستقلة الموضحة حاليًا لا تزال بسيطة نسبيًا ولا تزال بعيدة عن نظام الروبوت الناضج الذي يمكنه تحديد البيئات المعقدة بشكل مستقل وتخطيط الطرق وإكمال المهام.
يعتقد الباحثون أن آلية الحركة هذه قد تكون مناسبة للبحث والإنقاذ في موقع الكوارث، وفحص المعدات، وغيرها من المهام التي تتطلب عبور التضاريس المعقدة. على سبيل المثال، في موقع الزلزال أو انهيار المبنى، قد تحتاج الروبوتات الصغيرة إلى التنقل بين الأنقاض والمواد السائبة والمساحات الضيقة. عندما تواجه الروبوتات ذات العجلات التقليدية عقبات، فإنها غالبًا ما تحتاج إلى الالتفاف أو العثور على طريق مقبول، في حين أن الروبوتات التي يمكنها القفز لديها الفرصة للتغلب على بعض العقبات مباشرة.
إذا كان نفس الهيكل الميكانيكي يمكنه الارتداد على الأرض ودفع الزعانف في الماء، فقد لا يحتاج الروبوت إلى تثبيت نظامي دفع مستقلين تمامًا عند التبديل بين بيئات مختلفة. ومن المتوقع أن يقلل هذا التصميم من تعقيد بعض الأجهزة ويوفر خيارات جديدة للروبوتات الصغيرة التي تحتاج إلى العمل في البيئات الرطبة أو المناطق المشبعة بالمياه أو التضاريس المعقدة.
ولهذه التكنولوجيا آثار تتجاوز مجرد القفز على الروبوتات أيضًا. ويشير الباحثون إلى أن استخدام الهيكل الميكانيكي نفسه لتخزين وإطلاق الطاقة يمكن أن يقلل الاعتماد على المحركات الكبيرة أو أنظمة التحكم المعقدة. يمكن أيضًا استخدام هذه الفكرة للأجهزة مثل القابضون الآليون الذين يتطلبون حركات سريعة. على سبيل المثال، تحتاج بعض القابضات الميكانيكية إلى الإغلاق في وقت قصير جدًا. إذا كان من الممكن تخزين الطاقة أولاً ثم إطلاقها بسرعة، فهناك فرصة لتحقيق سرعات عمل أسرع دون زيادة حجم المحرك بشكل ملحوظ.
يعتقد فريق البحث أيضًا أن هذه المجموعة من مبادئ التصميم يمكن استخدامها لإنشاء روبوتات لا يتجاوز حجمها بضعة ملليمترات في المستقبل. ويكمن المفتاح في العلاقة بين هندسة القضيب المرن وسلوك التشوه المفاجئ، بدلاً من الاضطرار إلى الاعتماد على حجم معين من المحرك أو محرك الأقراص الكبير. ومع ذلك، ما إذا كان من الممكن حقًا تخفيضها إلى مستوى المليمتر لا يزال يتطلب المزيد من البحث والتحقق التجريبي.
في الوقت الحاضر، لا يزال هذا الروبوت نموذجًا أوليًا للبحث العلمي. وقد أثبتت الاختبارات الحالية أنه يتحرك بشكل أسرع من نسخة التحكم ذات الأرجل الصلبة، لكن الفريق لم يثبت بعد أنه قادر على التفوق في الأداء على روبوتات القفز الأخرى التي تستخدم النوابض أو الهياكل المرنة. تتميز التصميمات المختلفة باختلافات في ارتفاع القفز، وسرعة الحركة، وكفاءة الطاقة، ودقة التحكم، ووقت إعادة الضبط، ولا تزال بحاجة إلى المقارنة في ظل ظروف موحدة.
بالإضافة إلى ذلك، يوضح النموذج الأولي حاليًا فقط قدرات الملاحة الأساسية وعبور العوائق والسباحة. لاستخدامها حقًا في مهام البحث والإنقاذ أو التفتيش الصناعي، من الضروري تحسين القدرة على التحمل والإدراك البيئي واستقرار الحركة والقدرة على التكيف مع التضاريس المعقدة، والتحقق مما إذا كان الهيكل المرن يمكن أن يظل موثوقًا به بعد التشوه المتكرر على المدى الطويل.
يظهر هذا البحث فكرة هندسية تستحق الاهتمام: لا تحتاج الروبوتات بالضرورة إلى الاعتماد على محركات أكثر قوة للحصول على قدرات عمل فورية أقوى. يمكنهم أيضًا تجميع الطاقة من خلال الهياكل الميكانيكية ثم إطلاقها بسرعة بطريقة مناسبة. يعد هذا النهج جذابًا بشكل خاص للروبوتات الصغيرة حيث يكون الحجم والطاقة مقيدين بشدة.
مع فهم الباحثين لقوانين التشوه المفاجئ للهياكل المرنة، فمن المتوقع أن يتم تطبيق هذا التصميم الذي يستخدم المادة نفسها لتحقيق حركة سريعة على أنظمة روبوتية أصغر حجمًا وأكثر مرونة في المستقبل. ومع ذلك، فإن قضايا مثل المتانة والتحكم وإدارة الطاقة لا تزال بحاجة إلى معالجة للانتقال من النماذج الأولية في المختبر إلى المنتجات القادرة على أداء مهام في العالم الحقيقي على مدى فترات طويلة من الزمن.
التعليقات